 Benlong
Apa Itu Physical AI dalam Manufaktur? Pelajaran dari FANUC, Nvidia, BMW, dan Hyundai
Di panggung konferensi GTC Nvidia pada Maret 2026, Jensen Huang membuat pernyataan yang akan terasa aneh lima tahun lalu: “Physical AI sudah hadir – cepat atau lambat, setiap perusahaan industri akan berubah menjadi perusahaan robotika.” Tak lama setelah itu, FANUC mengumumkan rencananya untuk mengintegrasikan teknologi simulasi dan edge-AI Nvidia ke dalam robotnya. BMW sudah mengumumkan hasil kerja yang dilakukan oleh robot humanoid di pabrik Spartanburg setelah sepuluh bulan penggunaannya. Hyundai sudah berjanji akan memanfaatkan robot Atlas dari Boston Dynamics di pabriknya di Georgia mulai tahun 2028.
Video yang menunjukkan kemampuan humanoid sangat mengesankan. Sebuah humanoid mendekati rak, mengambil lembaran logam dan meletakkannya pada fixture. Seseorang mungkin berpikir bahwa pabrik masa depan akan dipenuhi dengan robot humanoid.
Namun jika Anda memasuki pabrik yang memproduksi pemutus sirkuit miniatur, gambaran berubah. Kontak perak kurang dari satu sentimeter disambung dalam waktu kurang dari dua detik, riveting dilakukan dengan tekanan ratusan newton dengan akurasi beberapa ratus milimeter, dan setiap pemutus dialiri arus 5 hingga 10 kali lebih besar dari yang diizinkan dalam hitungan milidetik. Tidak ada humanoid yang dapat melakukan tindakan ini lebih cepat daripada peralatan khusus.
Artikel ini didedikasikan untuk kesenjangan ini. Physical AI dalam manufaktur sudah digunakan dan dikembangkan dengan sangat cepat, tetapi di sebagian besar pabrik, potensinya tidak akan berada pada humanoid melainkan pada mesin yang mampu melihat, merasakan, dan mengendalikan operasinya dalam loop tertutup. Dalam artikel ini, kami akan menjelaskan apa itu physical AI, apa yang dilakukan FANUC, Nvidia, BMW, dan Hyundai di bidang ini, dan bagaimana hal itu menjadi berguna dalam produksi. Ini akan diilustrasikan dengan tiga kasus dari produksi pemutus sirkuit: riveting, pengelasan kontak, dan pengujian trip magnetik.
Artikel ini melanjutkan rangkaian artikel kami yang membahas topik agentic AI dalam manufaktur, sementara agentic AI berhubungan dengan agen perangkat lunak yang membuat rencana dan melakukan operasi, physical AI menggambarkan robot dan perangkat yang melakukan tugas di dunia nyata. Dalam praktiknya, keduanya terintegrasi erat satu sama lain.
Jawaban cepat: Physical AI dalam manufaktur dunia mengacu pada sistem AI yang menerima data sensor dari dunia sekitar melalui kamera, sensor, dan sinyal lainnya, menganalisis apa yang telah diproses, dan menggunakan robot atau mesin untuk melakukan tindakan sesuai. NVIDIA menyediakan sistem operasi utama untuk sistem ini; FANUC, ABB, KUKA, dan Yaskawa mengintegrasikan sistem ini ke dalam robot; BMW dan Hyundai menguji robot humanoid untuk logistik dan penanganan suku cadang. Untuk pekerjaan yang membutuhkan presisi seperti riveting, pengelasan, dan pengujian listrik, contoh implementasi physical AI adalah melalui visi-gaya dalam loop tertutup pada perangkat khusus daripada robot humanoid.
Apa Itu Physical AI dalam Manufaktur?
Physical AI mengacu pada kecerdasan buatan yang berfungsi di dunia fisik, bukan hanya di layar. Menurut FANUC America, ini menggabungkan AI dengan robotika untuk memberikan mesin kemampuan untuk merasakan, bernalar, dan bertindak dalam lingkungan yang berubah. Model bahasa menghasilkan teks, sementara sistem AI fisik menentukan seberapa banyak tekanan yang harus diterapkan untuk memegang suatu benda, di mana menempatkan alat pengelasan, atau jika profil gaya yang baru saja diukur menunjukkan rivet tersebut baik.
Robotika telah ada di pabrik selama beberapa dekade, sehingga penting untuk memahami apa yang dapat dilakukan robot tertentu ini yang sebelumnya tidak mungkin dilakukan. Robot industri standar beroperasi dengan mengikuti lintasan yang diberikan oleh insinyur manusia. Jika sebuah bagian datang sedikit salah tempat, robot gagal atau terdeteksi oleh sensor yang harus diperbaiki oleh seseorang. Sistem AI fisik seharusnya dapat melakukan semua ini secara langsung dan otonom: menentukan di mana bagian tersebut, mengubah perilakunya, meninjau hasilnya, dan belajar darinya.
Otomasi Tradisional vs Agentic AI vs Physical AI
| Otomasi tradisional | AI Agenetik | AI Fisik | |
|---|---|---|---|
| Tempat kerjanya | Mesin dan PLC | Sistem perangkat lunak seperti MES, ERP, dan alat pemeliharaan | Robot dan mesin di dunia nyata |
| Cara mengambil keputusan | Aturan tetap dan jalur yang diajarkan | Merencanakan langkah menuju tujuan menggunakan data dan alat perangkat lunak | Model yang dipelajari yang menghubungkan apa yang dirasakannya dengan bagaimana ia bergerak |
| Masukan utama | Ambang sensor, saklar batas | Pesanan, catatan uji, alarm, email | Gambar kamera, gaya dan torsi, posisi, arus, suara |
| Keluaran tipikal | Menerima atau menolak sebuah bagian, menjalankan siklus tetap | Perintah kerja, jadwal baru, rekomendasi | Gerakan yang disesuaikan, gaya yang dikoreksi, pengambilan atau penempatan |
| Contoh | Mesin press menolak bagian di atas batas gaya | Agen menjadwal ulang pekerjaan setelah keterlambatan pemasok | Robot menemukan posisi sebenarnya dari sebuah bagian melalui penglihatan dan menyesuaikan genggamannya |
Komponen Penyusun Physical AI
Ketika dibersihkan dari hiasan, sebagian besar sistem AI terdiri dari empat komponen yang sama:
Penginderaan. Melibatkan penggunaan kamera, visi 3D, sensor gaya, dan sinyal listrik seperti arus dan waktu, proses penginderaan yang kaya memungkinkan sistem AI untuk belajar.
Model dunia dan simulasi. Lebih aman dan lebih cepat bagi robot untuk belajar melalui simulasi daripada bekerja secara waktu nyata. Isaac Sim dan model dunia Omniverse serta mesin fisika Newton dari Nvidia dibuat untuk kebutuhan khusus ini—pembuatan data pelatihan realistis dan pengujian aktivitas robot.
Komputasi edge. Keputusan gerakan harus dibuat dalam hitungan milidetik di dekat mesin. Ini dilakukan melalui penggunaan modul komputasi edge seperti seri Jetson dari Nvidia, yang semakin banyak diintegrasikan ke dalam robot oleh FANUC dan ABB.
Teknologi robot atau mesin. Teknologi AI dapat berbentuk lengan robot enam sumbu, robot bergerak, atau kepala pengelasan.
Nvidia membicarakan kebutuhan tiga komputer untuk teknologi AI: satu komputer harus berada di pusat data, satu lagi di dunia simulasi virtual, dan yang terakhir di robot. Perspektif ini menjadi pengingat yang baik bahwa AI adalah sebuah sistem, bukan produk.
Bagaimana Physical AI, Agentic AI, dan Digital Twins Bekerja Bersama
BMW menjelaskan bagaimana ide-ide ini bekerja bersama saat mempresentasikan robot humanoid di pabrik Leipzig pada September 2026. Lebih tepatnya, agen AI memutuskan dan mengendalikan robot sementara robot memastikan kecerdasan ini diimplementasikan dalam gerakan fisik. Dalam praktiknya, ketiga elemen ini membagi peran mereka sebagai berikut:
- A digital twin dari lini produksi mensimulasikan pabrik untuk menguji modifikasi pada tingkat virtual sebelum peralatan nyata disentuh.
- Agent AI membuat keputusan mengenai langkah selanjutnya, misalnya: tugas apa yang harus dilakukan, komponen mana yang perlu inspeksi, masalah apa yang harus diselesaikan, dll.
Physical AI melaksanakan apa yang perlu dilakukan dan berperilaku sesuai selama proses berlangsung.FANUC, Nvidia, dan Hyundai menggambarkan proyek mereka dengan cara yang serupa. Fase pelatihan dan validasi berlangsung pada tingkat simulasi sementara pelaksanaan tugas dilakukan oleh robot.
Ekosistem Physical AI: Apa yang Dilakukan FANUC, Nvidia, BMW, dan Hyundai
Physical AI tampaknya semakin berkembang dan menarik perhatian sebagai hasil dari aktivitas beberapa perusahaan di bidang physical AI, salah satunya bertanggung jawab atas pembuatan platform dasar, beberapa membangun teknologi robotik, dan beberapa produsen mobil menguji humanoid dalam kondisi produksi nyata. Masing-masing melaporkan apa yang mereka lakukan terkait isu ini.
Nvidia: Lapisan untuk Platform
Nvidia tidak terlibat langsung dalam pembuatan robot industri, tetapi menyediakan sebagian besar perangkat lunak dan perangkat keras yang relevan untuk operasi physical AI. Oleh karena itu, pada GTC Maret 2026 Nvidia membahas hal-hal berikut:
Item pertama dalam daftar adalah Cosmos 3 – model dunia serbaguna yang digunakan untuk memperoleh data pelatihan sintetis dan memprediksi perubahan masa depan dalam adegan.
Yang kedua adalah Isaac Sim dan Isaac Lab 3.0 yang terkait dengan simulasi robotik dan proses pembelajaran penguatan.
Topik ketiga adalah perusahaan mengembangkan model terbuka Isaac GR00T untuk robot humanoid. Kemajuan utama di sini adalah GR00T N2 lebih dari dua kali lebih efektif dalam menyelesaikan tugas yang dimaksudkan dan menerapkan teknologi baru dibandingkan model paling modern yang menggunakan data visual dan tekstual saat ini.
Keempat, Nvidia memperkenalkan perpustakaan Omniverse untuk pembuatan digital twins.
Terakhir, tetapi tidak kalah penting adalah Jetson Thor yang merupakan CPU penggerak robot yang dilengkapi dengan AI. Selain itu, Nvidia mengumumkan keterlibatan Foxconn, yang bekerja sama dengan Skild AI dalam perakitan presisi fasilitas produksi Blackwell; selain itu, Samsung melatih robot untuk melakukan operasi pengkabelan melalui simulasi.
Alamat: Santa Clara, California, USA.
FANUC: Membawa Physic AI ke Robot Industri
FANUC adalah merek yang harus diikuti, karena mereka sudah memiliki robot yang siap digunakan. Perusahaan Jepang ini menciptakan robot industri, sistem CNC, dan motor servo, serta memiliki salah satu contoh pabrik tanpa cahaya terkemuka di dunia contoh pabrik tanpa cahaya.
Pada Maret 2026, FANUC America mengumumkan bahwa perusahaan ini menerapkan teknologi Nvidia dalam produksinya:
Digital twins. Alat simulasi FANUC ROBOGUIDE dapat diimplementasikan dengan perangkat lunak Isaac Sim dan Omniverse, memungkinkan produsen untuk membuat model fotorealistik dari sel atau seluruh lini produksi dan menguji model sebelum memasang peralatan. Banyak robot FANUC dapat ditemukan sebagai template untuk simulasi.
Edge AI. Dengan Jetsons, robot dapat bereaksi secara real-time terhadap variasi bagian dan operasi lainnya.
Instalasi terbuka. FANUC merilis driver ROS 2 secara resmi dan memberikan dukungan untuk Python di seluruh robot dengan berat dari 3 kg hingga 2,3 ton.
Pemrograman bahasa alami. FANUC menggunakan Nvidia AI agar robot dapat memahami ucapan alami dari karyawan dan secara otomatis membuat kode Python untuk memungkinkan penggunaan personel non-spesialis dalam pemrograman.
“Physical AI adalah langkah berikutnya dalam otomasi industri,” kata Mike Cicco, Presiden FANUC. Pada Juli 2026, Fujitsu mengumumkan rencananya untuk terlibat dalam pengembangan kecerdasan buatan fisik bersama dengan FANUC, Yaskawa Electric, dan Kawasaki Heavy Industries melalui pembuatan antarmuka kontrol kooperatif yang memanfaatkan teknologi Nvidia, termasuk Cosmos, Omniverse, Isaac, dan Newton. Fitur khusus dari platform yang diumumkan ini adalah jaminan kedaulatan data, yang menurut Fujitsu, berkontribusi pada keamanan data yang lebih baik, risiko downtime, dan risiko kebocoran data. Pemilik pabrik yang khawatir menghubungkan lini produksi mereka ke aplikasi kecerdasan buatan eksternal akan mengerti alasannya.
Kantor pusat: 3580 Shibokusa, Oshino-mura, Minamitsuru-gun, Yamanashi 401-0597, Jepang. Nomor telepon: +81-555-84-5555. FANUC America berlokasi di Rochester Hills, Michigan, USA.
Kirim umpan balik
BMW: Humanoid Bekerja di Produksi Nyata
BMW telah mengungkapkan lebih banyak data mengenai robot humanoid dibandingkan pembuat mobil lain di dunia, yang membuat pengalamannya sangat menarik untuk dipelajari.
Di Plant Spartanburg, South Carolina, humanoid Figure 02, yang diproduksi oleh Figure AI, bekerja selama sepuluh bulan di bengkel bodi dengan minggu kerja lima hari dan durasi shift sepuluh jam. BMW mengklaim bahwa robot ini menangani lebih dari 90.000 bagian selama 1.250 jam waktu kerja, mengatur bagian untuk pengelasan dengan akurasi milimetrik, dan berpartisipasi dalam pembuatan lebih dari 30.000 unit mobil BMW X3. Proyek percontohan ini memungkinkan BMW mempelajari hal-hal tak terduga tentang keselamatan, termasuk pengenalan penghalang dan partisi tambahan di tempat kerja serta peningkatan cakupan jaringan 5G di bengkel. Robot ini mengambil berbagai bagian dari kontainer besar dan mengangkutnya ke troli pemrosesan pesanan, yang akhirnya dikirim ke lini produksi dalam urutan yang sesuai.
BMW memperkenalkan AEON, robot humanoid yang dibangun oleh Hexagon Robotics. Saat ini, AEON memiliki tinggi 1,65 meter dan berat 60 kilogram serta memiliki kemampuan untuk mengganti genggaman. Robot ini memulai produksi baterai dan komponen tegangan tinggi dengan mengambil alih tugas berulang yang memerlukan banyak gerakan. Selain itu, BMW meresmikan Pusat Kompetensi AI Fisik dalam Produksi untuk mengevaluasi perusahaan mitra dan mentransfer proyek dari laboratorium ke pabrik.
Yang penting adalah bahwa humanoid yang dibuat oleh BMW bertanggung jawab atas pengangkutan, penerapan, dan penanganan komponen. Mereka hanya menggantikan operasi logistik yang berorientasi manusia dan mengurangi pentingnya proses yang lebih kompleks dalam bidang teknis dan manufaktur.. Perilaku ini harus diperhitungkan oleh setiap bisnis.
Lokasi: Petuelring 130, Munich, Jerman. Ada juga pabrik Spartanburg yang terletak di Greer, South Carolina, USA.
Kirim umpan balik
Hyundai dan Boston Dynamics: Humanoid dalam Skala Industri
Hyundai Motor Group telah membeli Boston Dynamics dan melakukan investasi yang belum pernah terjadi sebelumnya dalam robot humanoid di bidang industri.
Pada CES Januari 2026, perusahaan memperkenalkan produksi cepat Atlas. Humanoid ini sepenuhnya elektrik, memiliki 56 sumbu, dan dapat menggenggam hingga 50 kilogram. Selain itu, mesin ini tidak memerlukan sumber energi eksternal. Hyundai Motor Group berencana menggunakan Atlas di pabrik gabungan perusahaan di USA dan kemungkinan akan meluncurkan produksi humanoid di Amerika Serikat.
Melalui kemitraan dengan Nvidia, Hyundai sedang mengembangkan perangkat lunak yang akan memungkinkan perusahaan mengatur operasi pabrik. Mereka juga berencana menginvestasikan sekitar $3 miliar dalam pengembangan teknologi AI Fisik Korea.
Lokasi pabrik Hyundai Motor Group berada di Ellabell, Bryan County, Georgia, USA. Boston Dynamics berlokasi di Waltham, Massachusetts.
ABB, KUKA, Yaskawa dan Perusahaan Lainnya
Selain itu, produsen robot lain menunjukkan minat dalam bidang humanoid. Perusahaan ABB mengembangkan program simulasi Omniverse dan Isaac untuk meningkatkan efisiensi robot dan mengendalikan operasinya. Perusahaan seperti KUKA dan Yaskawa juga menerapkan simulasi ini. Universal Robots telah menjalin kemitraan dengan Skild AI untuk membuat cobot mereka mampu menangani tugas dasar.
Perusahaan AI Fisik Sekilas
| Perusahaan | Kantor Pusat | Peran dalam AI fisik | Karya unggulan |
|---|---|---|---|
| Nvidia | Santa Clara, AS | Platform: simulasi, model dunia, komputer robot | Isaac Sim, Omniverse, Cosmos 3, GR00T, Jetson Thor |
| FANUC | Oshino, Yamanashi, Jepang | Robot industri dan CNC | ROBOGUIDE dengan Isaac Sim, driver ROS 2, pemrograman bahasa alami |
| ABB Robotics | Zurich, Swiss | Robot industri | Komisioning virtual dengan Omniverse, Jetson dalam pengendali |
| KUKA | Augsburg, Jerman | Robot industri | Omniverse dan Isaac dalam komisioning virtual |
| Yaskawa | Kitakyushu, Jepang | Robot industri dan penggerak | Integrasi simulasi; platform AI fisik Fujitsu |
| Grup BMW | Munich, Jerman | Produsen dan pengguna percontohan | Figure 02 dan 03 di Spartanburg, Hexagon AEON di Leipzig |
| Hyundai / Boston Dynamics | Seoul, Korea / Waltham, AS | Produsen dan pembuat humanoid | Atlas di Metaplant America mulai 2028; pabrik AI Nvidia |
| Figure AI | California, AS | Pembuat humanoid | Figure 02 dan 03 di BMW |
| Hexagon Robotics | Stockholm, Swedia (Hexagon) | Pembuat humanoid | AEON di BMW Leipzig |
Contoh AI Fisik di Lantai Pabrik Saat Ini
Selain video konsep, paragraf sebelumnya menyajikan gambaran komprehensif tentang aplikasi AI fisik yang sudah beroperasi atau sedang diuji:
Memuat bagian untuk pengelasan. Seperti yang ditunjukkan pada Gambar 2, bagian yang dilas untuk operasi pembuatan mobil BMW telah digunakan selama lebih dari sepuluh bulan.
Pengurutan bagian. Diilustrasikan pada Gambar 3, di dalam area Spartanburg dan mulai 2028, Atlas akan digunakan di lokasi Hyundai yang menggambarkan pengurutan dan penyortiran komponen untuk manufaktur.
Produksi baterai dan komponen. Baterai tegangan tinggi yang dibuat oleh BMW Leipzig menggunakan program AEON dari Hexagon.
Komisioning startup virtual. Omniverse dan Isaac Sim akan memungkinkan simulasi robot ABB, FANUC, KUKA, dan Yaskawa serta pemrogramannya sebelum diterapkan untuk penggunaan nyata.
Pemrograman berbasis bahasa alami. Pemrograman robot FANUC menerjemahkan perintah lisan ke bahasa pemrograman Python.
Perakitan elektronik presisi tinggi. Fasilitas volume tinggi yang dijalankan oleh Foxconn, yang menggunakan teknologi yang dikembangkan oleh Skild AI, telah menunjukkan kelayakan penggunaan fasilitas Blackwell Nvidia serta prinsip di balik produksinya.
Penanganan kabel dan kawat. Samsung terus melatih robot untuk memanipulasi kabel di fasilitasnya yang mensimulasikan tugas sulit bekerja dengan kabel fleksibel menggunakan teknologi robotik tradisional.
Secara keseluruhan, tren mengarah pada variasi. Robot humanoid digunakan di mana bagian tiba tanpa penyortiran dan di mana lingkungan kerja ditujukan untuk pekerja manusia. Lengan robot yang dilengkapi AI akan diterapkan dalam kasus di mana bagian diwakili oleh elemen fleksibel yang selalu bergerak. Dalam hal proses yang stabil, AI memberikan bantuan dalam bekerja dengan volume data besar daripada menggantikan metode tradisional.
Pemeriksaan Realitas: Mengapa Humanoid Tidak Akan Merakit Pemutus Sirkuit Anda
Secara langsung, beberapa manajer pabrik diperlihatkan video humanoid dan ditanya apakah mereka memiliki strategi robo atau tidak.
Robot humanoid dalam manufaktur masuk akal di mana pekerjaan berbentuk manusia: menggerakkan tubuh sendiri di sekitar bangunan, meraih ke rak dan mengirimkan bagian dengan berbagai ukuran dalam ruang seperti manusia. Sebaliknya, mereka tidak berguna untuk tugas kecil dan cepat. Contoh perakitan pemutus sirkuit ini sangat menggambarkan hal ini.
| Persyaratan | Kebutuhan produksi MCB tipikal | Humanoid serbaguna | Mesin khusus dengan kontrol penglihatan dan gaya |
|---|---|---|---|
| Waktu siklus | Sekitar 1,5–3,5 detik per operasi | Dibangun untuk fleksibilitas daripada waktu siklus tingkat detik | Dirancang berdasarkan waktu takt target |
| Penentuan Posisi | Ratusan milimeter | BMW melaporkan akurasi milimeter saat memposisikan bagian | Penyelarasan penglihatan hingga ±0,02–0,05 mm pada mesin Benlong |
| Gaya proses | Ratusan newton hingga beberapa kN, dikontrol hingga beberapa persen | Tidak dirancang sebagai kepala press atau pengelasan | Kontrol gaya servo, misalnya 100–1.000 N pada ±3% |
| Data per unit | Kurva gaya, energi las atau waktu trip untuk setiap nomor seri | Bergantung pada integrasi | Dicatat per unit dan dikirim ke MES |
| Penggunaan terbaik | — | Logistik, pengurutan, pengawasan mesin, penanganan material | Menyambung paku keling, pengelasan, pengujian, perakitan |
Ini tidak berarti bahwa humanoid tidak memiliki peran dalam produksi peralatan listrik. BMW dan Hyundai sedang menguji robot untuk melakukan tugas seperti memindahkan gulungan, memuat majalah, atau mengangkut karton lengkap. Namun, tindakan penambahan nilai nyata yang terkait dengan pembuatan pemutus hanya dapat dilakukan oleh mesin khusus yang dilengkapi dengan sistem penginderaan dan kontrol yang beroperasi dalam kondisi loop tertutup.
Di Mana AI Fisik Bekerja: Penginderaan dan Bertindak dalam Loop Tertutup
Saat berbicara tentang manufaktur presisi, sebagian besar pada dasarnya adalah operasi yang berjalan dalam loop sepanjang semua siklus. Ini terdiri dari empat langkah:
Merasakan – sebuah kamera mengidentifikasi bagian, kemudian menggunakan sensor gaya atau motor servo, gaya terhadap gerakan diukur, sementara inverter menampilkan energi yang digunakan untuk pengelasan, dan sinyal uji mengidentifikasi waktu trip.
Memutuskan – pengendali membandingkan sinyal yang diterima dengan pola “emas” yang diketahui sambil membandingkannya dengan batas tertentu yang ditentukan oleh insinyur. Juga, algoritma AI dapat melakukan sesuatu yang tidak dapat dilakukan oleh sistem berbasis aturan: mendeteksi awal kurva cacat daripada hanya melihat bahwa salah satu nilai melebihi batas.
Bertindak – mesin dapat memperbaiki posisi bagian sebelum penyambungan, berhenti pada sinyal abnormal atau menolak bagian tersebut, atau setidaknya menarik perhatian pada tren tertentu.
Belajar – setiap sinyal akan disimpan di bawah nomor seri spesifik yang digunakan untuk pelatihan model/algoritma.
Tiga proses yang dijelaskan di bawah untuk produksi pemutus sirkuit miniatur menggambarkan proses ini. Perangkat keras yang digunakan untuk penginderaan data dan pencatatan data telah terbukti ada pada mesin saat ini..
Penyetelan Rivet: Membaca Kurva Gaya-Perpindahan
Penyetelan rivet adalah metode menggabungkan kutub pemutus menjadi unit yang berisi beberapa kutub dan membuat sambungan dengan bantuan kontak perak. Sebuah rivet bisa terlihat baik dari luar, namun masih longgar, retak, atau terlalu pendek.
Pada Mesin perakitan otomatis MCB multi-kutub, dinding samping bagian pertama kali disejajarkan dan diratakan dengan kamera dengan presisi ±0,05 mm. Bagian yang tidak sejajar akan dieliminasi dari proses pemesinan lebih lanjut. Sistem penyetelan rivet kemudian diterapkan, dengan gaya berkisar dari 500 N hingga 5 kN, dan parameter operasi terus dipantau, dengan intervensi jika terjadi anomali. Mesin juga mengukur parameter lain, termasuk yang terkait dengan jumlah dan kedalaman rivet.
Penyetelan kontak menawarkan efektivitas yang lebih besar. Sebuah mesin penyetelan rivet otomatis kontak perak yang menggunakan kamera dan rentang gaya 100-1.000 N, memungkinkan pencapaian kurva karakteristik gaya-perpindahan yang bergantung pada jenis rivet yang digunakan.
Inilah bagaimana AI fisik berperan. Sebuah batas mungkin menunjukkan bahwa nilai maksimum yang dibutuhkan telah terlampaui. Namun, sangat tidak mungkin menjelaskan bahwa kegagalan proses dapat disebabkan oleh kontak yang hilang, kepala rivet yang patah, punch yang aus, atau komposisi material yang digunakan selama proses pemesinan berbeda dari batch sebelumnya.
Pengelasan Kontak: Belajar dari Energi Las dan Perpindahan
Konektor dibuat menggunakan metode pengelasan, titik perak pada konektor tembaga, strip bi-metal untuk gerakan dan anyaman tembaga, rakitan trip magnetik. Pengelasan dingin mungkin lolos inspeksi visual namun gagal di lokasi.
Pada mesin pengelasan otomatis titik perak dan kontak, pengelasan tahanan didukung oleh inverter DC frekuensi menengah pada 1–4 kHz, dengan gaya elektroda servo-kontrol 50–500 N pada ±5%. Jumlah energi las dapat dibandingkan dengan profil untuk setiap pengelasan, sensor perpindahan dan gaya mendeteksi bagian yang tidak disesuaikan dengan benar dan merekam energi las serta jumlah siklus dan mengirimkannya ke MES.
Prinsip yang sama berlaku untuk mesin pengelasan bi-metal, kontak bergerak dan anyaman tembaga, yang berjalan pada 1.200–1.320 unit per jam dan menolak sambungan yang energi dan perpindahannya berada di luar kurva. mesin pengelasan otomatis set trip magnetik menambahkan penyelarasan berbasis visi dan uji tahanan inline setelah setiap las, menolak sambungan yang melebihi batas yang telah ditetapkan, biasanya 0,1 mΩ.
Physical AI akan mengubah sinyal ini menjadi sesuatu yang berguna. Keausan elektroda menunjukkan dirinya secara bertahap melalui perubahan pada grafik energi dan perpindahan. Saat ini, mesin-mesin ini menghitung jumlah pengelasan per elektroda dan memberi peringatan saat perlu diganti; model berdasarkan data ini akan memungkinkan membuat prediksi penurunan kualitas pengelasan sebelum munculnya cacat apa pun.
Pengujian Trip Magnetik: Menangkap Pergerakan Antar Stasiun
Sesuai dengan IEC 60898-1, pemutus sirkuit tegangan beroperasi sesuai dengan kurva karakteristiknya. Trip instan dari pemutus sirkuit ini berada dalam batas yang ditentukan oleh kurva tersebut: sekitar 3-5 kali arus nominal untuk kurva B, 5-10 kali untuk kurva C, dan 10-20 kali untuk kurva D. Meskipun pemutus tidak boleh trip dalam waktu kurang dari 0,1 detik, mereka tidak boleh melebihi batas yang disebutkan.
Sebuah Mesin uji trip magnetik otomatis MCB dan uji tegangan tinggi menerapkan arus uji yang dapat diprogram sebesar 5x, 7,5x, dan 10x arus nominal untuk kurva B, C, dan D secara berturut-turut. Perangkat menguji waktu trip dengan ketelitian ±1 ms, mengukur resistansi kontak di bawah 0,5 mΩ, dan menguji resistansi tegangan tinggi pada level 4000V. Pengukuran seperti waktu trip, kejadian (on/off), arus bocor, lulus/gagal, dan cap waktu disimpan dalam sistem MES menggunakan protokol OPC UA.
Di sinilah perbedaan antara physical AI dan agency AI mulai kabur. Memang, hasil trip yang menentukan secara perlahan sering kali berakar pada suatu proses di masa lalu, misalnya pengelasan kumparan, yoke dari pemasok baru, atau perubahan riveting. Terhubung ke sistem data, sebuah model dapat menelusuri kembali hasil kualitas ke sinyal pengelasan dan riveting untuk MCB yang sedang diperiksa. Kami panduan AI agensik menjelaskan bagaimana agen kualitas dapat menyelidiki jenis pergerakan ini pada Jalur pengujian otomatis MCB dan mengusulkan tindakan untuk disetujui oleh insinyur.
Apapun AI-nya, ia tidak boleh memperlebar batas pengaturan trip atau mengubah tujuan pengujian yang ditentukan secara mandiri. Keputusan Lulus/Gagal untuk mematuhi standar IEC adalah milik model pengujian yang disetujui.
Siklus Tertutup Sekilas
| Stasiun | Deteksi | Putuskan | Bertindak | Data disimpan per unit |
|---|---|---|---|---|
| Riveting multi-pole | Visi CCD, gaya servo dan kedalaman | Pemeriksaan penyelarasan; gaya dan kedalaman terhadap batas | Tolak sebelum riveting; berhenti pada gaya abnormal | Gaya riveting, hasil visi, cap waktu, nomor seri terkait |
| Pemasangan paku keling | Visi ±0,02 mm, kurva gaya-perpindahan | Kurva terhadap profil emas | Tolak rivet yang buruk | Kurva gaya-perpindahan |
| Pengelasan kontak | Energi las, gaya elektroda, perpindahan | Energi dan perpindahan terhadap kurva yang tersimpan | Tolak sambungan di luar profil; peringatan keausan elektroda | Energi las, gaya, hitungan siklus |
| Pengelasan set trip magnetik | Penyelarasan visi, resistansi inline | Resistansi terhadap batas (misalnya 0,1 mΩ) | Penolakan otomatis | Hasil las, hitungan elektroda |
| Pengujian trip magnetik | Arus uji, waktu trip ±1 ms, kebocoran | Terhadap pita kurva IEC | Sortir lulus/gagal | Waktu trip, resistansi kontak, kebocoran, nomor seri |
Cara Memulai dengan Physical AI di Pabrik Ukuran Menengah
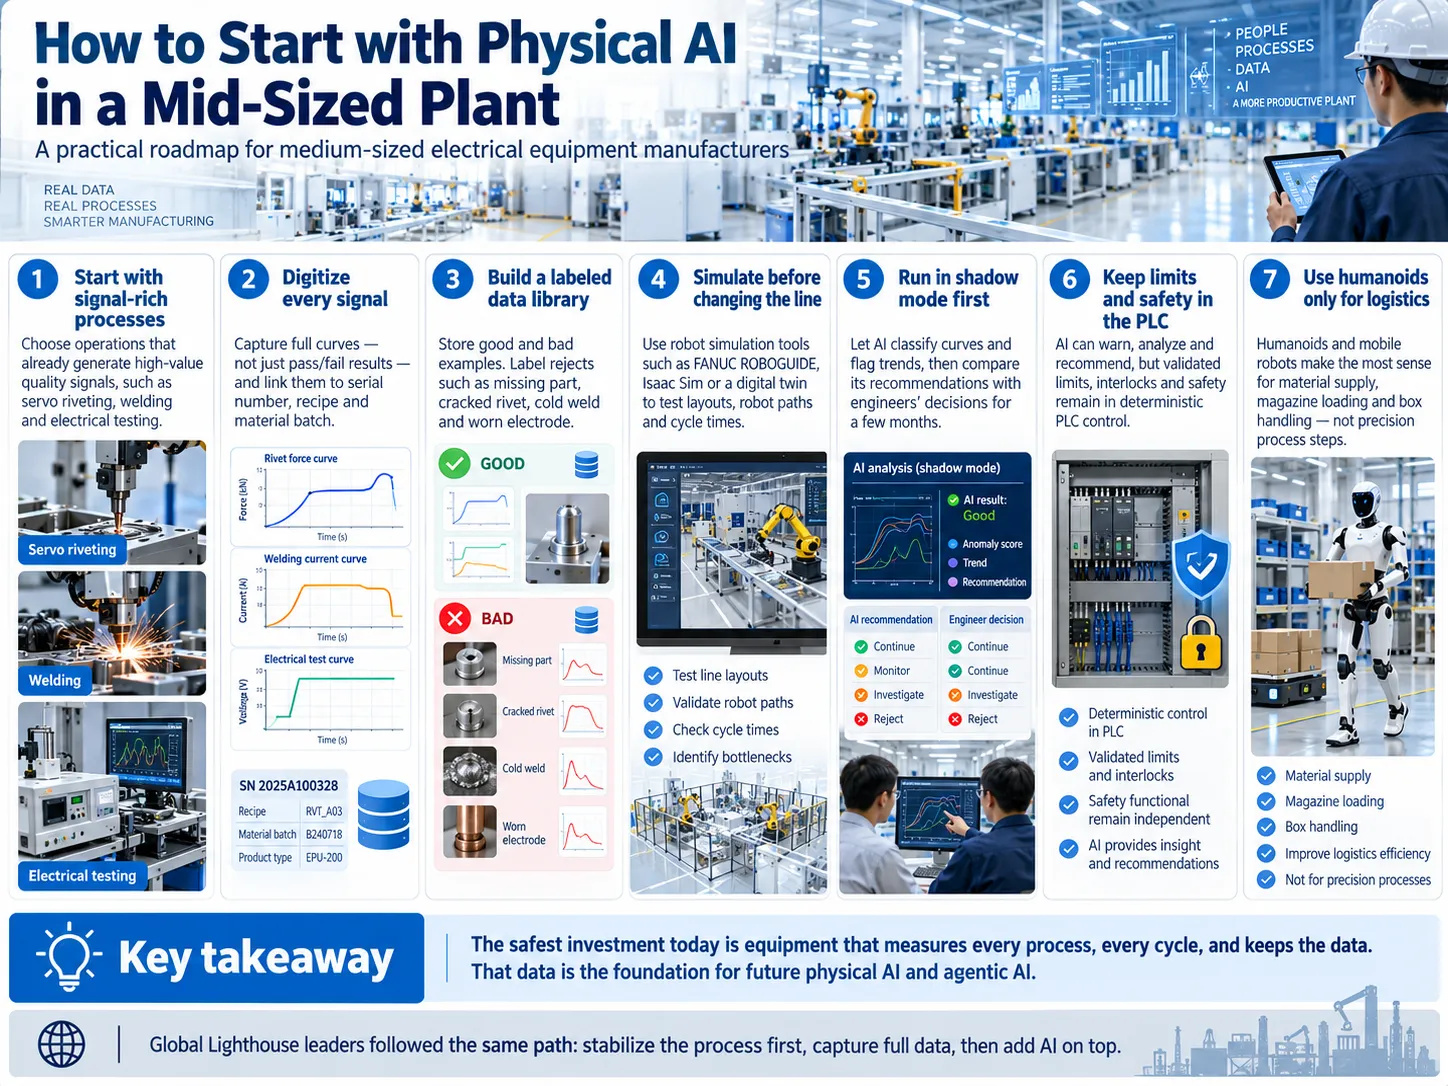
Sebagian besar produsen tidak memerlukan pilot humanoid atau seluruh sistem Nvidia untuk menjadi bermanfaat. Langkah konkret bagi perusahaan berukuran menengah dari produksi mesin listrik adalah sebagai berikut:
Pilih jenis aktivitas yang memberikan sinyal berkualitas baik untuk memulai. Servo-riveting, pengelasan, dan pengujian listrik mesin sangat cocok karena memiliki atribut yang dibutuhkan AI fisik untuk belajar, seperti kurva gaya, energi pengelasan, dan waktu trip.
Digitalisasi setiap sinyal dan unit. Sangat penting untuk menghasilkan kurva lengkap, bukan hanya laporan lulus/gagal dan mengaitkannya dengan nomor seri, resep, dan batch material.
Buat basis data contoh baik dan buruk. Selalu beri label penolakan dalam basis data, seperti detail yang hilang, retak pada rivet, pengelasan dingin, dan elektroda bola dengan bantuan sistem pelabelan. Penting untuk memiliki label yang baik agar mendapatkan model yang baik.
- Simulasikan proses sebelum melakukan perubahan apa pun pada lini produksi. Gunakan perangkat lunak simulasi yang disediakan oleh pemasok robot Anda, seperti FANUC ROBOGUIDE atau Isaac Sim, atau digital twin dari lini, untuk menguji tata letak baru, jalur robot, atau waktu siklus.
Mulailah dengan mode bayangan. Izinkan AI mengklasifikasikan kurva dan menandai tren serta membandingkan deteksinya dengan insinyur selama beberapa bulan.
Pertahankan batas dan keselamatan dalam sistem PLC. AI dapat memberi tahu Anda tentang masalah yang akan datang.
Pertimbangkan menggunakan humanoid dan robot bergerak hanya untuk tujuan logistik. Penyediaan bahan baku, pengisian magazin, dan penanganan kotak harus menjadi satu-satunya tempat di mana robot dirancang. Perusahaan terbaik dalam Global Lighthouse Network dari World Economic Forum menggunakan pendekatan serupa seperti yang dijelaskan di atas: proses stabil dan data lengkap terlebih dahulu, kemudian AI di atasnya. Kami membahas bagaimana Siemens, Schneider Electric, dan Eaton mencapai hal tersebut dalam panduan kami tentang.
contoh pabrik lighthouse Robotika AI fisik. masih muda, dan beberapa hal yang diumumkan hari ini tidak akan bertahan saat berhadapan dengan lini produksi nyata.. Investasi paling aman untuk pabrik saat ini adalah peralatan yang mengukur setiap proses, setiap siklus, dan menyimpan data.
Pertanyaan yang Sering Diajukan
Data tersebut adalah apa yang akan dibutuhkan oleh AI masa depan, baik fisik maupun agen.
Apa itu AI fisik dalam manufaktur?.
AI fisik mengacu pada sistem kecerdasan buatan yang melakukan pengamatan dunia fisik menggunakan kamera, pengukur tekanan, dan perangkat lain, memberikan interpretasi informasi ini dan mengendalikan mekanisme yang melakukan tindakan tertentu. Berbeda dengan robot konvensional, yang dilatih untuk beroperasi sepanjang lintasan yang ditentukan, sistem AI fisik dapat bereaksi terhadap perubahan yang terjadi pada objek dan kondisi lain. Sebelum digunakan, sistem tersebut biasanya dilatih menggunakan teknologi simulasi.
Nvidia menyediakan sebagian besar platform, dari Isaac Sim hingga model humanoid GR00T, serta komputer robot Jetson dan model dunia Omniverse Cosmos. Produsen robot FANUC, ABB, KUKA, dan Yaskawa mengimplementasikan alat-alat ini ke dalam perangkat lunak simulasi dan robot mereka. Perusahaan robotika humanoid termasuk Boston Dynamics, Figure AI, Hexagon Robotics, Agility Robotics, 1X, dan NEURA Robotics. BMW dan Hyundai memproduksi AI fisik yang saat ini sedang diterapkan di fasilitas produksi.
Apa saja contoh AI fisik?
Beberapa contohnya adalah humanoid Figure yang dibuat oleh BMW yang merakit dan menyortir bagian di Spartanburg, AEON oleh Hexagon yang mendukung perakitan baterai di BMW Leipzig, dan Atlas oleh Boston Dynamics, yang akan diterapkan oleh Hyundai untuk penyortiran bagian di Georgia pada tahun 2028. Di bidang industri, robot FANUC kini dapat diprogram melalui bahasa lisan dan diuji melalui simulasi Nvidia. Dalam produksi presisi, Anda juga dapat melihat AI fisik beraksi dengan mesin riveting dan pengelasan yang dipandu oleh visi.
Lima pekerjaan apa yang akan bertahan dari AI?
Tidak mungkin untuk menentukan lima jabatan pekerjaan yang dijamin akan tetap aman, tetapi Laporan Masa Depan Pekerjaan 2025 memberikan wawasan tentang pekerjaan yang akan mengalami pertumbuhan paling cepat pada tahun 2030. Menurut laporan tersebut, profesi pekerja pertanian, pengemudi pengiriman, pengembang perangkat lunak, pekerja konstruksi, dan tenaga penjualan akan mengalami pertumbuhan terbesar, sementara pekerjaan keperawatan dan perawatan lainnya juga akan tumbuh dengan pesat. Di pabrik, kecerdasan buatan mengubah banyak pekerjaan daripada menghilangkannya sepenuhnya, yang berarti bahwa spesialis pemeliharaan, pemrogram robot, insinyur kualitas, dan spesialis proses akan memiliki peran yang lebih signifikan.
Bagaimana AI digunakan dalam industri manufaktur?
Kecerdasan buatan berperan dalam inspeksi berbasis gambar, pemeliharaan prediktif, penjadwalan proses manufaktur, pemrograman robot, simulasi digital twin, manajemen energi, dan perencanaan rantai pasokan. Dalam penggunaan praktis, AI fisik melibatkan penggunaan robot dan mesin yang dapat beradaptasi dengan perubahan, sementara AI agen melakukan fungsi koordinasi tindakan sistem MES dan ERP. Aplikasi paling maju hingga tahun 2026 masih hanya melibatkan jaminan kualitas berbasis data dan layanan pemeliharaan, bersama dengan eksperimen mengenai pemanfaatan robot humanoid untuk logistik dan manajemen bagian.
Kesimpulan: AI Fisik Adalah Tentang Menutup Siklus, Bukan Meniru Tubuh Manusia
Perusahaan seperti FANUC, BMW, Nvidia, dan Hyundai tidak hanya melakukan studi tentang AI fisik tetapi juga mempromosikannya di pabrik. Nvidia mengembangkan model simulasi dan komputer robot sementara FANUC dan produsen lain mengimplementasikannya dalam robot kerja yang telah beroperasi selama jutaan jam. Akhirnya, BMW dan Hyundai sedang menguji robot humanoid di lini operasional.
Namun, ketika kita memeriksa apa yang sebenarnya dilakukan oleh humanoid tersebut di lokasi pabrik, kita dapat melihat bahwa mereka terlibat dalam proses seperti memuat, mengangkut, menyortir, dan mengurutkan. Jadi, kebocoran yang paling rumit tidak muncul karena mereka. Dalam kebanyakan kasus, AI fisik yang diterapkan dalam manufaktur diwakili oleh mesin yang hanya melihat apakah sebuah bagian dekat, merasakan bagaimana sebuah struktur terbentuk, memahami bagaimana sesuatu berperilaku dan bertindak sesuai.
Ini adalah pendekatan yang akan diikuti oleh produsen yang ingin berinvestasi dalam teknologi ini di masa depan.
Referensi
- Nvidia – NVIDIA dan Pemimpin Robotika Global Membawa AI Fisik ke Dunia Nyata (Maret 2026) – Cosmos 3, Isaac, GR00T, Jetson Thor, dan integrasi FANUC, ABB, KUKA dan Yaskawa.
- FANUC America – FANUC Mempercepat AI Fisik dalam Robotika Industri, Memanfaatkan Teknologi NVIDIA (Maret 2026) – ROBOGUIDE, Isaac Sim, ROS 2 dan pemrograman bahasa alami.
- Fujitsu – Pengembangan AI Fisik dengan FANUC, Yaskawa Electric dan Kawasaki Heavy Industries (Juli 2026) – platform kontrol AI fisik kedaulatan.
- BMW Group – Robot humanoid pertama diperkenalkan di Plant Leipzig (September 2026) – Hexagon AEON, hasil Figure 02 di Spartanburg dan strategi AI fisik BMW.
- Boston Dynamics – Boston Dynamics meluncurkan robot Atlas baru (Januari 2026) – spesifikasi Atlas, rencana penerapan Hyundai dan kapasitas produksi robot.
- Hyundai Motor Group – Pabrik AI NVIDIA Blackwell (Oktober 2025) – 50.000 GPU, digital twin pabrik dan validasi robot di Isaac Sim.
- Forum Ekonomi Dunia – Laporan Masa Depan Pekerjaan 2025: pekerjaan masa depan – pekerjaan dengan pertumbuhan tercepat dan penurunan hingga 2030.
Ingin Kontrol Vision dan Force di Jalur Pemutus Anda?
AI fisik dimulai dengan mesin yang mengukur setiap rivet, setiap las dan setiap uji trip. Jika Anda memproduksi MCB, MCCB, RCCB, kontaktor atau saklar dan menginginkan riveting yang dipandu oleh vision, pengelasan kontak yang dipantau energi dan pengujian trip magnetik yang sepenuhnya dapat dilacak, kirimkan sampel produk Anda, target output dan deskripsi singkat proses Anda saat ini. Insinyur kami akan merekomendasikan di mana kontrol loop tertutup akan mengurangi tingkat cacat Anda terlebih dahulu, dan bagaimana menghubungkan data setiap stasiun ke MES Anda.