 奔龍
製造業中的物理 AI 是什麼?來自 FANUC、Nvidia、BMW 與 Hyundai 的啟示
在2026年3月Nvidia的GTC大會舞台上,黃仁勳發表了一個五年前聽起來很奇怪的聲明:「物理人工智慧已經來臨——遲早每一家工業公司都會變成機器人公司。」不久之後,FANUC宣布計劃將Nvidia的模擬和邊緣AI技術整合到其機器人中。BMW已經宣布其斯帕坦堡工廠使用人形機器人十個月後的成果。現代汽車也承諾從2028年開始在其喬治亞工廠使用波士頓動力的Atlas機器人。.
展示人形機器人能力的影片非常令人印象深刻。一個人形機器人走向貨架,取下一片金屬板並放置在夾具上。人們可能會認為未來的工廠將充滿人形機器人。.
但如果你進入一家生產微型斷路器的工廠,情況就不同了。不到一公分大小的銀色接點在不到兩秒內完成焊接,鉚接在數百牛頓壓力下以幾百分之一毫米的精度完成,每個斷路器都在允許電流的5到10倍且在毫秒內完成切換。沒有任何人形機器人能比專用設備更快完成這些操作。.
本文即聚焦於這一差距。. 製造業中的物理人工智慧 已經被使用並且發展迅速,但在大多數工廠中,其潛力不在於人形機器人,而是在於能夠感知、觸覺並在閉環中控制操作的機器。本文將解釋什麼是物理人工智慧,FANUC、Nvidia、BMW和現代汽車在這一領域的動向,以及它如何在生產中發揮作用。這將通過三個斷路器生產案例來說明:鉚接、接點焊接和磁性跳脫測試。.
本文延續我們關於 製造業中代理型人工智慧的系列文章,代理型人工智慧處理制定計劃和執行操作的軟體代理,而物理人工智慧描述在現實中執行任務的機器人和設備。實際上,兩者密切整合。.
快速回答: 製造業中的物理人工智慧 物理人工智慧指的是通過攝像頭、感測器及其他信號從周圍世界接收感官數據,分析處理後,利用機器人或設備執行相應動作的AI系統。NVIDIA提供這些系統的主要作業系統;FANUC、ABB、KUKA和安川電機將這些系統整合到機器人中;BMW和現代汽車正在測試用於物流和零件處理的人形機器人。對於需要精密度的工作如鉚接、焊接和電氣測試,實現物理人工智慧的範例是通過視覺-力閉環控制特殊設備,而非人形機器人。.
什麼是製造業中的物理人工智慧?
物理人工智慧指的是在物理世界中運作的人工智慧,而不僅僅是在螢幕上。根據FANUC America的說法,它結合了人工智慧與機器人技術,使機器能夠在變化的環境中感知、推理和行動。語言模型產生文字,而物理人工智慧系統則會判斷施加多少壓力來握持物品、焊接工具應放置的位置,或剛測量的力道曲線是否表示鉚釘良好。.
機器人在工廠中已存在數十年,因此了解這種特定機器人能做什麼以前無法做到的事非常重要。標準工業機器人是依照人類工程師提供的軌跡運作。如果零件稍微放錯位置,機器人要麼失敗,要麼由感測器偵測到,必須由人員修復。物理人工智慧系統應能直接且自主地完成這些工作:找出零件位置、改變行為、檢視結果並從中學習。.
傳統自動化 vs 代理人工智慧 vs 物理人工智慧
| 傳統自動化 | 代理式人工智慧 | 物理人工智慧 | |
|---|---|---|---|
| 運作場所 | 機器與PLC | 軟體系統如MES、ERP及維護工具 | 真實世界中的機器人與機械 |
| 決策方式 | 固定規則與預設路徑 | 使用資料與軟體工具規劃達成目標的步驟 | 透過學習模型將感知與動作連結 |
| 主要輸入 | 感測器閾值、極限開關 | 訂單、測試紀錄、警報、電子郵件 | 攝影機影像、力與扭矩、位置、電流、聲音 |
| 典型輸出 | 接受或拒絕零件,執行固定循環 | 工作指令、新排程、建議 | 調整動作、修正力道、抓取或放置 |
| 範例 | 壓機在力道超過限制時拒絕零件 | 代理人在供應商延遲後重新排程工作 | 機器人透過視覺找到零件的實際位置並調整抓取方式 |
物理人工智慧的構成要素
去除裝飾後,大多數人工智慧系統包含相同的四個組件:
感知。涉及使用攝影機、3D視覺、力感測器及電流和時間等電信號,豐富的感知過程使人工智慧系統能夠學習。.
世界模型與模擬。機器人透過模擬學習比實時操作更安全且更快速。Nvidia的Isaac Sim與Omniverse世界模型及Newton物理引擎即為此特定需求而創建——生成逼真的訓練資料並測試機器人的活動。.
邊緣運算。動作決策必須在機器旁於毫秒內完成。這是透過使用如Nvidia Jetson系列的邊緣運算模組實現,FANUC與ABB正逐步將其整合進機器人中。.
機器人或機械技術。人工智慧技術可能呈現為六軸機械手臂、移動機器人或焊接頭。.
Nvidia 談到 AI 技術需要三台電腦:一台應該在資料中心,另一台在虛擬模擬的世界中,最後一台在機器人內。這個觀點很好地提醒我們,AI 是一個系統,而非單一產品。.
物理 AI、代理 AI 與數位孿生如何相互配合
BMW 在 2026 年 9 月於萊比錫工廠展示人形機器人時,闡明了這些概念如何結合。更精確地說,AI 代理決定並控制機器人,而機器人則確保這種智慧被實現為物理動作。實務上,這三個元素的角色分工如下:
- A 生產線的數位孿生 模擬工廠以在虛擬層面測試修改,避免觸及任何實體設備。.
- 代理 AI 決定下一步行動,例如:應執行何種任務、哪個元件需要檢查、應解決何種問題等。.
物理 AI 執行所需工作,並在過程中適當地表現。.FANUC、Nvidia 和 Hyundai 以類似方式描述其專案。訓練階段與驗證在模擬層面進行,而任務的執行則由機器人完成。.
物理 AI 生態系統:FANUC、Nvidia、BMW 與 Hyundai 的作為
物理 AI 似乎因少數企業在此領域的活動而逐漸獲得動能與關注,其中一家公司負責創建基礎平台,有些公司打造機器人技術,還有幾家汽車製造商在實際生產條件下測試人形機器人。各家公司均有報告其相關作為。.
Nvidia:平台層
Nvidia 並未直接參與工業機器人的製造,但提供大部分與物理 AI 運作相關的軟硬體。因此,在 2026 年 3 月的 GTC 大會上,Nvidia 談到了以下內容:
首項是 Cosmos 3 — 一個通用的世界模型,用於獲取合成訓練資料,並預測場景的未來變化。.
第二項是與機器人模擬及強化學習過程相關的 Isaac Sim 與 Isaac Lab 3.0。.
第三項是公司開發了用於人形機器人的 Isaac GR00T 開放模型。此處的重大進展是 GR00T N2 在完成預定任務及應用新技術方面,比目前基於視覺與文本資料的最先進模型效率提升超過兩倍。.
第四,Nvidia 展示了用於創建數位孿生的 Omniverse 函式庫。.
最後但同樣重要的是 Jetson Thor,這是配備 AI 的機器人驅動 CPU。此外,Nvidia 宣布了富士康的參與,該公司與 Skild AI 合作於 Blackwell 生產設施的精密組裝;另外,三星正在透過模擬訓練機器人執行布線作業。.
地址:美國加州聖克拉拉。.
FANUC:將物理 AI 引入工業機器人
FANUC 是值得關注的品牌,因為它已經擁有可供使用的機器人。這家日本公司專注於工業機器人、CNC 系統和伺服馬達的製造,並擁有全球領先的 無人值守工廠範例.
2026 年 3 月,FANUC America 宣布公司正在其生產中應用 Nvidia 技術:
數位孿生。FANUC ROBOGUIDE 模擬工具可與 Isaac Sim 和 Omniverse 軟體結合使用,使製造商能夠建立生產單元或整條生產線的逼真模型,並在安裝設備前進行測試。許多 FANUC 機器人可作為模擬範本。.
邊緣 AI。透過 Jetsons,機器人能即時對零件變化及其他操作做出反應。.
開放安裝。FANUC 發布了 ROS 2 驅動程式作為官方版本,並支援重量從 3 公斤到 2.3 噸的機器人使用 Python。.
自然語言程式設計。FANUC 利用 Nvidia AI 讓機器人理解員工的自然語言,並自動生成 Python 程式碼,使非專業人員也能進行程式設計。.
“「物理 AI 是工業自動化的下一步」,FANUC 總裁 Mike Cicco 表示。2026 年 7 月,富士通宣布計畫與 FANUC、安川電機及川崎重工共同開發物理人工智慧,透過利用 Nvidia 的 Cosmos、Omniverse、Isaac 和 Newton 技術,創建合作控制介面。該平台的一大特色是保證數據主權,富士通認為這有助於提升數據安全、降低停機風險及資料外洩風險。對於擔心將生產線連接至外部人工智慧應用的工廠業主來說,這點尤為重要。.
總部地址:日本山梨縣南都留郡忍野村柴久佐 3580,郵遞區號 401-0597。電話:+81-555-84-5555。FANUC America 位於美國密西根州羅徹斯特希爾斯。.
發送反饋
BMW:人形機器人在實際生產中工作
BMW 公布了比其他任何汽車製造商更多關於人形機器人的數據,使其經驗成為研究的寶貴資源。.
在南卡羅來納州斯帕坦堡工廠,由Figure AI生產的Figure 02人形機器人在車身車間工作了十個月,採用五天工作週和十小時班次。BMW聲稱該機器人在1,250小時的工作時間內處理了超過90,000個零件,以毫米級精度排列焊接零件,並參與製造了超過30,000輛BMW X3汽車。該試點項目讓BMW學到了更多關於安全的意外事項,包括在工作場所引入額外的障礙和隔板,以及改善車間的5G網絡覆蓋。它從巨大的容器中提取各種零件,並將它們運送到訂單處理推車,最終按適當順序送往生產線。.
BMW首次亮相由Hexagon Robotics製造的人形機器人AEON。現在,AEON身高1.65米,重60公斤,具備更換握持方式的能力。它開始參與高壓電池和元件的生產,承擔需要多次動作的重複性任務。此外,BMW成立了生產物理AI能力中心,用於評估合作夥伴公司並將項目從實驗室轉移到工廠。.
重要的是,BMW創造的人形機器人負責元件的運輸、應用和處理。. 它們僅替代以人為導向的物流操作,降低了技術和製造中更複雜流程的重要性。. 每個企業都應該考慮這種行為。.
地點:德國慕尼黑Petuelring 130。斯帕坦堡工廠位於美國南卡羅來納州格里爾。.
發送反饋
現代與波士頓動力:工業規模的人形機器人
現代汽車集團收購了波士頓動力,並在工業領域對人形機器人進行了前所未有的投資。.
在2026年1月的CES展會上,公司展示了Atlas的快速生產。該人形機器人完全電動,擁有56個軸,可抓取重達50公斤的物體。此外,該機器不需要任何外部能源。現代汽車集團計劃在美國的合資工廠使用Atlas,並可能在美國啟動人形機器人的生產。.
通過與Nvidia的合作,現代正在開發軟體以實現工廠運營。此外,他們計劃投資約$3億於韓國物理AI技術的開發。.
現代汽車集團工廠位於美國喬治亞州布萊恩縣Ellabell。波士頓動力位於馬薩諸塞州沃爾瑟姆。.
ABB、KUKA、安川及其他公司
此外,其他機器人製造商也對人形機器人領域表現出興趣。ABB 公司正在開發其 Omniverse 和 Isaac 模擬程式,以提升機器人的效率並控制其運作。像 KUKA 和 Yaskawa 這樣的公司也在應用這些模擬技術。Universal Robots 已與 Skild AI 建立合作夥伴關係,使其協作機器人能夠處理基本任務。.
物理 AI 企業一覽
| 公司 | 總部 | 在物理 AI 中的角色 | 旗艦作品 |
|---|---|---|---|
| Nvidia | 美國聖克拉拉 | 平台:模擬、世界模型、機器人電腦 | Isaac Sim、Omniverse、Cosmos 3、GR00T、Jetson Thor |
| 發那科 | 日本山梨縣忍野村 | 工業機器人與數控系統 | ROBOGUIDE 搭配 Isaac Sim、ROS 2 驅動程式、自然語言程式設計 |
| ABB 機器人 | 瑞士蘇黎世 | 工業機器人 | 使用 Omniverse 進行虛擬調試,控制器內置 Jetson |
| KUKA | 德國奧格斯堡 | 工業機器人 | Omniverse 與 Isaac 用於虛擬調試 |
| 安川電機 | 日本北九州 | 工業機器人與驅動系統 | 模擬整合;富士通物理 AI 平台 |
| BMW 集團 | 德國慕尼黑 | 製造商與試點用戶 | Spartanburg 的 Figure 02 和 03,萊比錫的 Hexagon AEON |
| 現代 / 波士頓動力 | 韓國首爾 / 美國沃爾瑟姆 | 製造商與人形機器人製造商 | 2028 年起於 Metaplant America 使用 Atlas;Nvidia AI 工廠 |
| Figure AI | 美國加州 | 人形機器人製造商 | BMW 的 Figure 02 和 03 |
| 六角機器人 | 瑞典斯德哥爾摩(Hexagon) | 人形機器人製造商 | BMW 萊比錫的 AEON |
今日工廠現場的物理 AI 範例
除了概念影片外,前述段落全面介紹了已經運行或正在測試中的物理 AI 應用:
焊接零件的裝載。如圖 2 所示,BMW 汽車製造作業中焊接的零件已使用超過十個月。.
零件排序。如圖 3 所示,從 2028 年起,Atlas 將在 Spartanburg 的現場用於現代工廠,展示零件的排序與分揀。.
電池與零件生產。BMW 萊比錫生產的高壓電池使用 Hexagon 的 AEON 程式。.
虛擬啟動調試。Omniverse 與 Isaac Sim 將允許模擬 ABB、FANUC、KUKA 和 Yaskawa 機器人及其程式設計,然後再實際應用。.
基於自然語言的程式設計。FANUC 機器人的程式設計將口語指令轉換為 Python 程式語言。.
高精度電子組裝。由富士康運營的高產能工廠採用 Skild AI 開發的技術,展示了使用 Nvidia Blackwell 設施及其生產原理的可行性。.
線材與電纜的處理。三星持續訓練機器人在其模擬傳統機器人技術難以處理的柔性線材作業環境中操作線材。.
總體而言,趨勢是朝向多樣化發展。人形機器人用於零件未經分類到達且工作環境以人工作業為目標的場合。配備 AI 的機械手臂將應用於零件由始終處於運動狀態的柔性元件代表的情況。在穩定的流程方面,AI 提供的是協助處理大量數據,而非取代傳統方法。.
現實檢視:為何人形機器人不會組裝您的斷路器
坦白說,許多工廠經理被展示人形機器人影片,並被問及是否有機器人策略。.
製造業中的人形機器人 在工作形態與人體相似的情況下是合理的:在建築物內移動自身身體、伸手進入貨架並在類似人類的空間中運送各種尺寸的零件。相反地,對於小型且快速的任務則毫無用處。斷路器組裝的例子很好地說明了這一點。.
| 要求 | 典型的微型斷路器生產需求 | 通用型人形機器人 | 配備視覺與力控的專用機械 |
|---|---|---|---|
| 週期 | 每次操作約需 1.5–3.5 秒 | 以靈活性為設計重點,而非秒級循環時間 | 依目標節拍時間設計 |
| 定位 | 百分之一毫米級精度 | BMW 報告定位零件時達毫米級精度 | Benlong 機器的視覺對準精度為 ±0.02–0.05 毫米 |
| 工藝力 | 數百牛頓至數千牛頓,控制精度為幾個百分比 | 非設計為壓力或焊接頭 | 伺服力控制,例如 100–1,000 牛頓,精度為 ±3% |
| 單位數據 | 每個序號的力曲線、焊接能量或跳脫時間 | 取決於整合程度 | 每單位記錄並傳送至製造執行系統(MES) |
| 最佳應用 | — | 物流、排序、機器照料、物料搬運 | 鉚接、焊接、測試、組裝 |
這並不意味著人形機器人在電氣設備生產中毫無作用。BMW 和 Hyundai 正在測試機器人執行如搬運線圈、裝載彈匣或運輸完整箱子的任務。然而,, 與斷路器製造相關的真正增值動作只能由配備感測與控制系統、在閉環條件下運作的專用機械完成。.
物理 AI 的應用場景:閉環中的感測與執行
談到精密製造,很多操作基本上是在所有循環中進行閉環控制。這包括四個步驟:
感測 – 攝影機識別零件,然後使用力感測器或伺服馬達測量對移動的力,變頻器顯示焊接所用能量,測試信號識別跳脫時間。.
判斷 – 控制器將接收到的信號與已知的「黃金」模式比較,並與工程師設定的某些限制進行比對。此外,AI 演算法能做規則系統無法做到的事:偵測故障曲線的起始,而不僅僅是看到某個值超出限制。.
執行 – 機器可以在接合前校正零件的位置,對異常信號停止或拒絕該零件,或至少提醒某種趨勢。.
學習 – 每個信號都會根據特定序號保存,用於模型/演算法訓練。.
以下說明的三個過程,針對微型斷路器生產,說明此流程。. 用於數據感測和數據記錄的硬體已被證明存在於現有機器中。.
鉚接:讀取力-位移曲線
鉚接是一種將斷路器極組裝成多極單元並利用銀接點進行連接的方法。鉚釘外觀可能良好,但仍可能鬆動、破裂或過短。.
在一條 MCB多極自動組裝機, 零件的側壁首先用相機對齊並校正至±0.05毫米的精度。任何未對齊的零件將被淘汰,不進行後續加工。接著進行鉚接系統操作,施加500 N至5 kN的力,並持續監控操作參數,異常時介入。機器還測量其他參數,包括鉚釘數量和深度。.
接觸鉚接提供更高效能。 銀接點自動鉚接機 利用相機和100-1,000 N的力範圍,可以獲得依據特定鉚釘類型的力-位移特性曲線。.
這就是物理 AI 的應用。限制可能表示已超過最大所需值,但很難解釋過程失敗可能是由於缺少接點、鉚釘頭破裂、沖頭磨損,或加工過程中使用的材料組成與前批次不同所致。.
接觸焊接:從焊接能量和位移中學習
連接器使用焊接方法製造,包括銅連接器上的銀點、雙金屬條用於動作及銅編織線、磁性跳脫組件。冷焊可能通過視覺檢查,但現場會失效。.
在一條 銀點及接觸自動焊接機, 電阻焊由1–4 kHz的中頻直流逆變器供電,電極力由伺服控制,範圍為50–500 N,精度±5%。每次焊接的焊接能量可與曲線進行比較,位移和力感測器檢測未正確調整的零件,記錄焊接能量和週期數,並傳送至MES。.
同樣原理適用於 雙金屬、動接點及銅編織線焊接機, 其運行速度為每小時1,200–1,320件,並拒絕任何能量和位移超出曲線的接點。 磁性跳脫組自動焊接機 在每次焊接後加入視覺導引對準及線上電阻測試,拒絕超過預設限制(通常為0.1 mΩ)的接點。.
物理 AI 將使此信號變得有用。電極磨損會通過能量和位移曲線的變化逐漸顯現。目前,這些機器會計算每個電極的焊接次數,並在需要更換時發出警告;基於這些數據的模型將允許在缺陷出現之前預測焊接質量的下降。.
磁脫扣測試:捕捉各工位的漂移
根據 IEC 60898-1,電壓斷路器根據其特性曲線運作。這些斷路器的瞬時脫扣在這些曲線規定的範圍內:B 曲線約為額定電流的 3-5 倍,C 曲線為 5-10 倍,D 曲線為 10-20 倍。雖然斷路器不得在 0.1 秒內脫扣,但也不能超過上述限制。.
一個 MCB 自動磁脫扣及高壓測試機 施加可程式化的測試電流,分別為 B、C 和 D 曲線的 5 倍、7.5 倍和 10 倍額定電流。該設備測試脫扣時間精度達 ±1 毫秒,測量接觸電阻低於 0.5mΩ,並在 4000V 電壓等級下測試高壓耐受性。脫扣時間、事件(開/關)、漏電流、合格/不合格及時間戳等測量數據,通過 OPC UA 協議存儲於 MES 系統中。.
這裡是物理 AI 與代理 AI 之間區別開始模糊的地方。事實上,緩慢決定的脫扣結果通常基於過去某個過程,例如線圈焊接、新供應商的轂或鉚接變更。連接到數據系統後,模型可以追溯該 MCB 的質量結果至焊接和鉚接信號。我們的 代理 AI 指南 演示了質量代理如何調查這類漂移 MCB自動測試線 並提出工程師批准的行動建議。.
無論 AI 是什麼,都絕不能自行擴大脫扣設定的限制或更改指定的測試目標. 。符合 IEC 標準的合格/不合格決策屬於經批准的測試系統模型。.
閉環概覽
| 工位 | 感知 | 決策 | 執行 | 每單元保存的數據 |
|---|---|---|---|---|
| 多極鉚接 | CCD 視覺、伺服力和深度 | 對齊檢查;力和深度與限制比較 | 鉚接前拒絕;異常力時停止 | 鉚接力、視覺結果、時間戳、關聯序號 |
| 接觸鉚接 | 視覺精度 ±0.02 毫米,力-位移曲線 | 曲線與標準曲線比較 | 拒絕不良鉚釘 | 力-位移曲線 |
| 接觸焊接 | 焊接能量、電極力、位移 | 能量和位移與存儲曲線比較 | 拒絕超出曲線範圍的接頭;電極磨損警報 | 焊接能量、力、循環計數 |
| 磁脫扣焊接 | 視覺對齊、線上電阻 | 電阻與限制比較(例如 0.1 mΩ) | 自動拒絕 | 焊接結果,電極計數 |
| 磁性跳脫測試 | 測試電流,脫扣時間 ±1 毫秒,漏電流 | 與 IEC 曲線範圍比較 | 合格/不合格分類 | 脫扣時間、接觸電阻、漏電流、序號 |
如何在中型工廠開始使用物理 AI
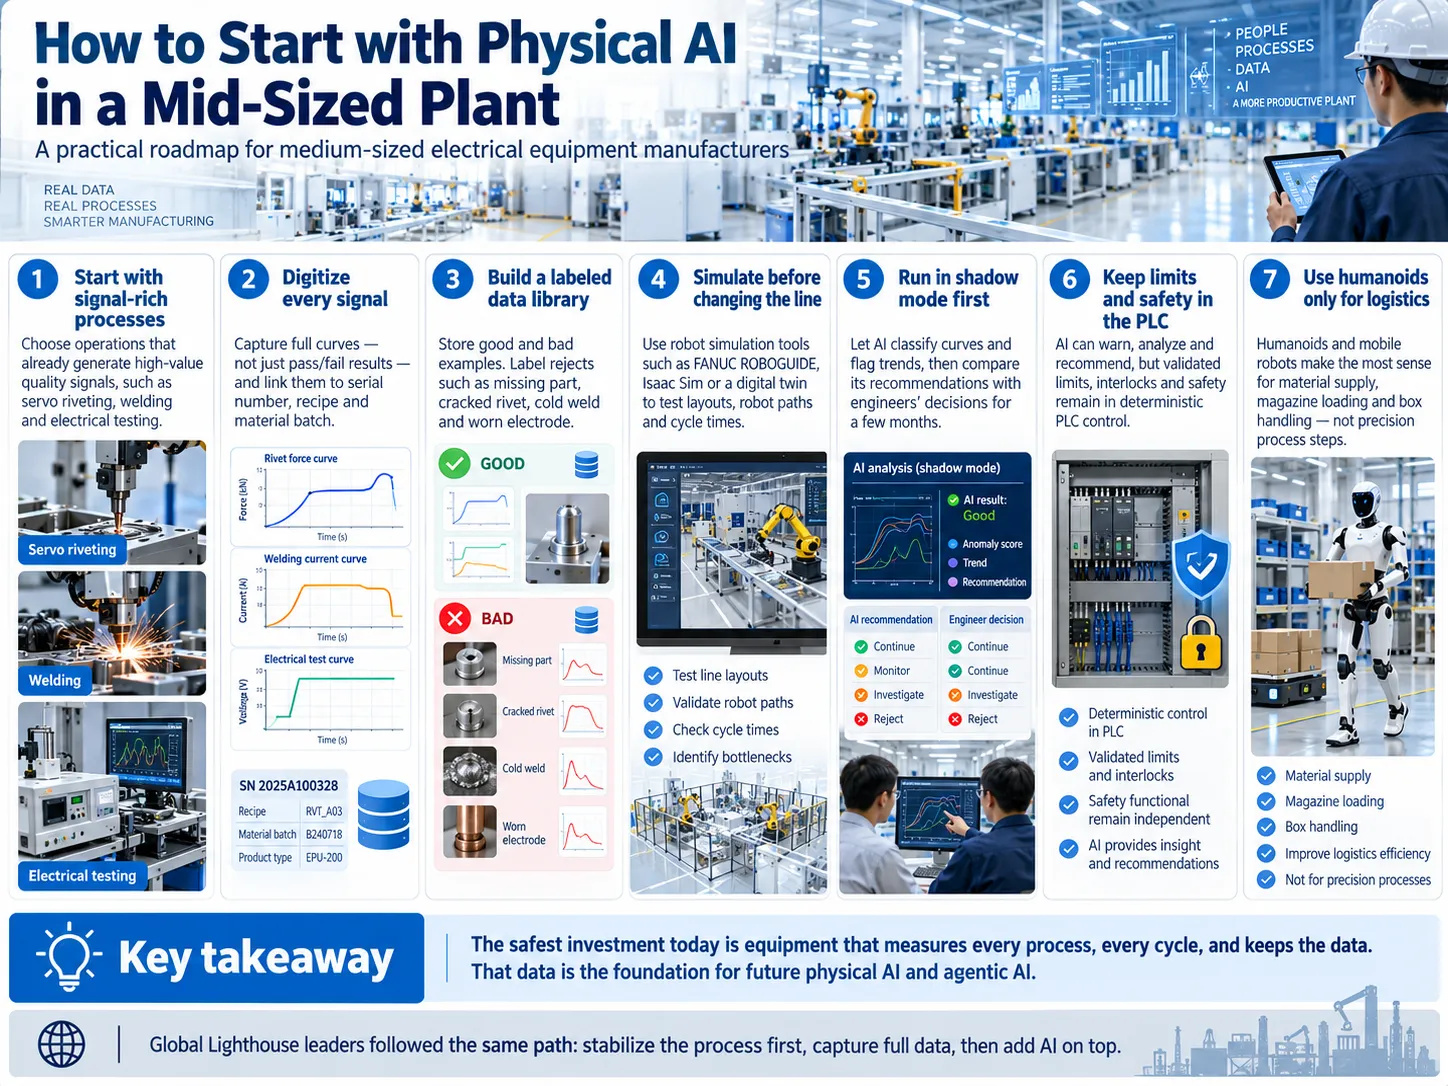
絕大多數製造商並不需要人形機器人駕駛員或Nvidia的整套系統才能獲益。對於中型電機製造企業來說,一個具體的步驟如下:
選擇能提供良好品質信號的活動類型作為起點。伺服鉚接、焊接和機械的電氣測試非常適合,因為它們具有物理AI需要學習的屬性,如力曲線、焊接能量和跳脫時間。.
將每個信號和單元數位化。產生完整曲線至關重要,而不僅僅是通過/失敗報告,並將其與序列號、配方和材料批次相關聯。.
建立良品與不良品的資料庫。始終在資料庫中標記拒收項目,如缺失細節、鉚釘裂縫、冷焊和球電極,並利用標籤系統協助。擁有良好的標籤對於獲得良好的模型非常重要。.
- 在生產線進行任何變更之前模擬流程。使用您的機器人供應商提供的模擬軟體,如FANUC ROBOGUIDE或Isaac Sim,或 生產線的數位孿生, ,以測試新的佈局、機器人路徑或週期時間。5. 從陰影模式開始。允許AI分類曲線並標記趨勢,並在幾個月內將其檢測結果與工程師進行比較。.
在PLC系統中保持限制和安全。AI可以通知您即將發生的問題。.
僅考慮將人形機器人和移動機器人用於物流目的。提供原材料、裝載彈匣和搬運箱子應該是機器人設計的唯一用途。.
世界經濟論壇全球燈塔網絡中最優秀的公司採用了上述類似的方法:先穩定流程並完整收集數據,然後在其基礎上應用AI。我們在 工廠燈塔案例.
中介紹了西門子、施耐德電氣和伊頓如何達成這一目標。 物理AI機器人技術仍處於初期階段,今天宣布的一些技術可能無法在真實生產線中生存。. 目前對工廠來說最安全的投資是能測量每個流程、每個週期並保存數據的設備。. 這些數據是任何未來AI,無論是物理AI還是代理AI,都將需要的。.
常見問題解答
製造業中的物理AI是什麼?
物理AI指的是利用攝像頭、壓力計等裝置觀察物理世界,對這些資訊進行解讀並控制執行特定動作機構的人工智慧系統。與傳統沿既定軌跡操作的機器人不同,物理AI系統能對物體及其他條件的變化做出反應。此類系統在投入使用前通常會在模擬環境中進行訓練。.
哪些公司正在製造物理AI?
Nvidia 提供了大部分平台,從 Isaac Sim 到 GR00T 人形機器人模型,以及 Jetson 機器人電腦和 Omniverse Cosmos 世界模型。機器人製造商 FANUC、ABB、KUKA 和 Yaskawa 正在將這些工具整合到他們的模擬軟體和機器人中。人形機器人公司包括 Boston Dynamics、Figure AI、Hexagon Robotics、Agility Robotics、1X 和 NEURA Robotics。BMW 和 Hyundai 製造的物理 AI 目前正部署於生產設施中。.
物理 AI 的例子有哪些?
一些例子包括 BMW 製造的 Figure 人形機器人,在 Spartanburg 組裝零件和分類零件;Hexagon 的 AEON 支援 BMW Leipzig 的電池組裝;以及 Boston Dynamics 的 Atlas,將於 2028 年由 Hyundai 部署於喬治亞州進行零件分類。在工業領域,FANUC 機器人現在可以通過語音編程,並通過 Nvidia 模擬進行測試。在精密生產中,您也可以看到物理 AI 在視覺導引伺服鉚接和焊接機器上的應用。.
哪五種工作將能在 AI 時代存活?
無法確定五個工作職稱能保證安全,但《2025 年未來職業報告》提供了到 2030 年增長最快的職業洞見。根據報告,農場工人、送貨司機、軟體開發人員、建築工人和銷售人員將經歷最大增長,而護理及其他照護工作也將有顯著成長。在工廠中,人工智慧改變了許多工作,而非完全取代,意味著維護專家、機器人程式設計師、品質工程師和流程專家將扮演更重要的角色。.
AI 如何應用於製造業?
人工智慧在基於影像的檢測、預測性維護、製造流程排程、機器人程式設計、數位雙胞胎模擬、能源管理和供應鏈規劃中發揮作用。在實際應用中,物理 AI 涉及能適應變化的機器人和機械,而代理 AI 則負責協調 MES 和 ERP 系統的行動。截至 2026 年,最先進的應用仍僅限於基於數據的品質保證和維護服務,以及關於人形機器人在物流和零件管理中應用的實驗。.
結論:物理 AI 是關於閉環控制,而非模仿人體
像 FANUC、BMW、Nvidia 和 Hyundai 這樣的公司不僅在進行物理 AI 研究,還在工廠推廣它。Nvidia 正在開發模擬模型和機器人電腦,而 FANUC 及其他製造商則將其應用於已運行數百萬小時的工作機器人中。最後,BMW 和 Hyundai 正在生產線上測試人形機器人。.
然而,當我們檢視這些人形機器人在工廠現場實際執行的工作時,可以看到它們參與了裝載、運輸、分類和排序等流程。因此,最複雜的漏失並非由它們引起。在大多數情況下,, 製造業中應用的物理人工智慧 以機器的形式呈現,這些機器僅僅是判斷零件是否接近、感知結構的形成、理解某物的行為並據此行動。.
這是未來想要投資此技術的製造商將會採用的方法。.
參考文獻
- Nvidia – NVIDIA 與全球機器人領導者將物理人工智慧帶入現實世界(2026年3月) – Cosmos 3、Isaac、GR00T、Jetson Thor,以及 FANUC、ABB、KUKA 和 Yaskawa 的整合。.
- FANUC America – FANUC 利用 NVIDIA 技術加速工業機器人中的物理人工智慧(2026年3月) – ROBOGUIDE、Isaac Sim、ROS 2 及自然語言程式設計。.
- Fujitsu – 與 FANUC、Yaskawa Electric 及 Kawasaki Heavy Industries 合作開發物理人工智慧(2026年7月) – 主權物理人工智慧控制平台。.
- BMW Group – 首款人形機器人在萊比錫工廠亮相(2026年9月) – Hexagon AEON、Spartanburg 的 Figure 02 結果及 BMW 的物理人工智慧策略。.
- Boston Dynamics – Boston Dynamics 發表新款 Atlas 機器人(2026年1月) – Atlas 規格、Hyundai 部署計畫及機器人生產能力。.
- Hyundai Motor Group – NVIDIA Blackwell AI 工廠(2025年10月) – 50,000 個 GPU、工廠數位孿生及 Isaac Sim 中的機器人驗證。.
- 世界經濟論壇 – 2025 年未來職業報告:未來職業 – 2030 年前增長最快及衰退最快的職業。.
想在您的斷路器生產線上實現視覺與力控嗎?
物理人工智慧始於能測量每個鉚釘、每道焊接及每次跳脫測試的機器。如果您生產 MCB、MCCB、RCCB、接觸器或開關,並希望實現視覺導引鉚接、能量監控接觸焊接及完全可追蹤的磁力跳脫測試,請將您的產品樣品、目標產量及現行流程簡述寄給我們。我們的工程師將建議您從哪裡開始閉環控制以首先降低缺陷率,以及如何將每個工站的數據連接至您的 MES。.