 benlong
製造業におけるフィジカルAIとは何か?FANUC、Nvidia、BMW、Hyundaiからの教訓
2026年3月のNvidiaのGTCカンファレンスのステージで、ジェンセン・ファンは5年前なら奇妙に思えた声明を発表しました。「フィジカルAIがここにある―遅かれ早かれ、すべての産業企業はロボティクス企業に変わるだろう」と。その直後、FANUCはNvidiaのシミュレーションおよびエッジAI技術を自社のロボットに統合する計画を発表しました。BMWはすでにスパータンバーグ工場でのヒューマノイドロボットの10か月間の使用結果を発表していました。ヒュンダイは2028年からジョージア州の工場でBoston DynamicsのAtlasロボットを活用することを約束しています。.
ヒューマノイドの能力を示すビデオは非常に印象的です。ヒューマノイドがラックに近づき、金属板の部品を取り出して治具に置きます。未来の工場はヒューマノイドロボットで溢れると思うかもしれません。.
しかし、ミニチュアサーキットブレーカーを製造する工場に入ると、状況は変わります。1センチ未満の銀製接点は2秒未満で溶接され、数百ニュートンの圧力で数百分の一ミリの精度でリベット留めが行われ、すべてのブレーカーは許容電流の5~10倍の電流でミリ秒単位で切り替えられます。専門機器より速くこの動作を行うヒューマノイドはいません。.
本記事はこのギャップに焦点を当てています。. 製造におけるフィジカルAI はすでに使用され急速に開発されていますが、ほとんどの工場ではその潜在能力はヒューマノイドではなく、視覚・触覚を持ち、閉ループで操作を制御できる機械にあります。この記事では、フィジカルAIとは何か、FANUC、Nvidia、BMW、ヒュンダイがこの分野で何をしているか、そしてそれが生産にどのように役立つかを説明します。これをリベット留め、接点溶接、磁気トリップ試験という3つのブレーカー生産の事例で示します。.
本記事は、 製造におけるエージェンティックAIに関する一連の記事の続編です。エージェンティックAIは計画を立て操作を行うソフトウェアエージェントを扱うのに対し、フィジカルAIは実際の作業を行うロボットや装置を指します。実際には両者は密接に統合されています。.
クイックアンサー: 製造におけるフィジカルAI フィジカルAIは、カメラやセンサーなどの信号を通じて周囲の世界から感覚データを取り込み、処理した内容を分析し、それに応じてロボットや機械を使って行動を実行するAIシステムを指します。NVIDIAはこれらシステムの主要なオペレーティングシステムを提供し、FANUC、ABB、KUKA、安川電機はこれらのシステムをロボットに組み込んでいます。BMWとヒュンダイは物流や部品取り扱いのためにヒューマノイドロボットを試験しています。リベット留め、溶接、電気試験などの精密作業には、ヒューマノイドロボットではなく、特殊装置上での視覚・力の閉ループ制御によるフィジカルAIの実装例があります。.
製造におけるフィジカルAIとは何か?
物理的AIとは、画面上だけでなく物理的な世界で機能する人工知能を指します。FANUC Americaによると、これはAIとロボティクスを組み合わせ、変化する環境内で機械が認識し、推論し、行動する能力を与えるものです。言語モデルはテキストを生成しますが、物理的AIシステムは、物を保持するためにどれだけの圧力をかけるか、溶接ツールをどこに置くか、または測定した力のプロファイルがリベットが良好であることを示しているかどうかを判断します。.
ロボティクスは何十年も工場で存在しており、この特定のロボットがこれまで不可能だった何をできるのかを理解することが重要です。標準的な産業用ロボットは、人間のエンジニアが提供した軌道に従って動作します。部品がわずかにずれて入ってきた場合、ロボットは失敗するか、センサーによって検出され、誰かが修理しなければなりません。物理的AIシステムは、部品の位置を直接かつ自律的に把握し、動作を変更し、結果を確認し、そこから学習することができるはずです。.
従来の自動化 vs エージェンティックAI vs 物理的AI
| 従来の自動化 | エージェンティックAI | 物理的AI | |
|---|---|---|---|
| 適用範囲 | 機械およびPLC | MES、ERP、保守ツールなどのソフトウェアシステム | 現実世界のロボットおよび機械 |
| 判断方法 | 固定ルールおよび教示された軌道 | データとソフトウェアツールを用いて目標に向けたステップを計画 | 感知した情報と動作を結びつける学習モデル |
| 主な入力 | センサーの閾値、リミットスイッチ | 指示、試験記録、アラーム、メール | カメラ画像、力とトルク、位置、電流、音 |
| 圧力/力 | 部品の受け入れまたは拒否、固定サイクルの実行 | 作業指示、新しいスケジュール、推奨事項 | 調整された動作、修正された力、ピックまたは配置 |
| 例 | プレスが力の制限を超えた部品を拒否 | エージェントがサプライヤーの遅延後に作業を再スケジュール | ロボットがビジョンで部品の実際の位置を見つけ、グリップを調整 |
物理的AIの構成要素
装飾を取り除くと、ほとんどのAIシステムは同じ4つの要素で構成されています:
センシング。カメラ、3Dビジョン、力センサー、電流や時間などの電気信号の使用を含み、豊富なセンシングプロセスによりAIシステムは学習します。.
世界モデルとシミュレーション。ロボットがリアルタイムで作業するよりもシミュレーションで学習する方が安全かつ高速です。NvidiaのIsaac SimやOmniverseの世界モデル、Newton物理エンジンは、この特定のニーズ、すなわちリアルなトレーニングデータの生成とロボットの活動のテストのために作られました。.
エッジコンピューティング。動作の決定は機械の隣でミリ秒単位で行う必要があります。これは、FANUCやABBがロボットにますます統合しているNvidiaのJetsonシリーズなどのエッジコンピューティングモジュールを使用して行われます。.
ロボットまたは機械技術。AI技術は6軸ロボットアーム、モバイルロボット、溶接ヘッドの形態をとることがあります。.
NvidiaはAI技術に3台のコンピュータが必要だと語っています:1台はデータセンターに、もう1台は仮想シミュレーションの世界に、最後の1台はロボットに配置されるべきです。この視点は、AIが製品ではなくシステムであることを思い出させてくれます。.
物理的AI、エージェントAI、デジタルツインの連携方法
BMWは2026年9月にライプツィヒ工場でヒューマノイドロボットを発表した際、これらの考え方がどのように連携するかを明確にしました。より正確には、AIエージェントがロボットの意思決定と制御を行い、ロボットがこの知能を物理的な動作に実装します。実際には、これら3つの要素は以下のように役割を分担しています:
- A 生産ラインのデジタルツイン 実際の設備に触れる前に、仮想レベルでプラントの変更をテストします。.
- エージェントAIは次のステップに関する意思決定を行います。例:どの作業を行うべきか、どの部品を検査する必要があるか、どの問題を解決すべきかなど。.
物理的AIは必要な作業を実行し、プロセス中に適切に振る舞います。.FANUC、Nvidia、Hyundaiはそれぞれ類似した方法でプロジェクトを説明しています。トレーニングフェーズと検証はシミュレーションレベルで行われ、タスクの実行はロボットによって行われます。.
物理的AIエコシステム:FANUC、Nvidia、BMW、Hyundaiの取り組み
物理的AIは、基盤プラットフォームの作成を担当する企業、ロボット技術を構築する企業、そして実際の生産プロセス条件下でヒューマノイドを試験する自動車メーカーなど、いくつかの企業の活動により勢いと期待を集めています。それぞれがこの課題に関連した取り組みを報告しています。.
Nvidia:プラットフォームのレイヤー
Nvidiaは産業用ロボットの直接的な製造には関与していませんが、物理的AIの運用に必要なほとんどのソフトウェアとハードウェアを提供しています。したがって、2026年3月のGTCでNvidiaは以下の内容について語りました:
最初の項目はCosmos 3で、合成トレーニングデータの取得やシーンの将来変化の予測に利用される汎用的な世界モデルです。.
次にIsaac SimとIsaac Lab 3.0で、ロボットシミュレーションと強化学習のプロセスに関連しています。.
三番目は、同社が開発したヒューマノイドロボット用のIsaac GR00Tオープンモデルです。ここでの大きな進歩は、GR00T N2が今日の視覚およびテキストデータを用いた最新モデルよりも2倍以上効果的に目的を達成し、新技術を適用できる点です。.
四番目に、Nvidiaはデジタルツイン作成用のOmniverseライブラリを発表しました。.
最後に、Jetson ThorはAIを搭載したロボットの駆動CPUです。さらに、NvidiaはFoxconnの関与を発表しました。FoxconnはSkild AIと協力してBlackwell生産施設の精密組立を行っており、Samsungはシミュレーションを通じてロボットの配線作業を訓練しています。.
住所:アメリカ合衆国カリフォルニア州サンタクララ。.
FANUC:産業用ロボットにフィジカルAIをもたらす
FANUCはすでにロボットを提供しているブランドであり、注目すべき存在です。日本の同社は産業用ロボット、CNCシステム、サーボモーターを製造しており、世界有数の 無人工場の事例の一つを持っています.
2026年3月、FANUC Americaは同社が生産にNvidiaの技術を適用していることを発表しました:
デジタルツイン。FANUCのROBOGUIDEシミュレーションツールはIsaac SimおよびOmniverseソフトウェアと連携可能で、製造業者はセルや生産ライン全体のフォトリアリスティックなモデルを作成し、設備を設置する前にモデルをテストできます。多くのFANUCロボットがシミュレーション用のテンプレートとして利用可能です。.
エッジAI。Jetsonを搭載したロボットは部品の変動やその他の作業にリアルタイムで反応できます。.
オープンインストール。FANUCはROS 2ドライバーを公式にリリースし、3kgから2.3トンまでのロボットに対してPythonのサポートを提供しています。.
自然言語プログラミング。FANUCはNvidia AIを活用し、従業員の自然な音声を理解してPythonコードを自動生成し、専門知識のない人員でもプログラムを作成できるようにしています。.
“「フィジカルAIは産業オートメーションの次のステップです」とFANUC社長のマイク・チッコ氏は述べました。2026年7月、富士通はFANUC、安川電機、川崎重工業と共同で、Cosmos、Omniverse、Isaac、Newtonを含むNvidiaの技術を活用した協調制御インターフェースの開発に参画する計画を発表しました。発表されたプラットフォームの特長はデータの主権が保証されていることであり、富士通の見解ではこれがデータセキュリティの向上、ダウンタイムリスクの低減、データ漏洩リスクの軽減に寄与するとしています。生産ラインを外部の人工知能アプリケーションに接続することを懸念する工場所有者にとって、その理由が理解できるでしょう。.
本社所在地:〒401-0597 山梨県南都留郡忍野村柴久保3580。電話番号:+81-555-84-5555。FANUC Americaは米国ミシガン州ロチェスター・ヒルズにあります。.
フィードバックを送る
BMW:実際の生産現場で働くヒューマノイド
BMWは世界の自動車メーカーの中で最も多くのヒューマノイドロボットに関するデータを公開しており、その経験は非常に興味深い研究対象となっています。.
サウスカロライナ州スパータンバーグ工場では、Figure AIが製造したFigure 02ヒューマノイドが、週5日勤務、1シフト10時間の体制でボディショップで10ヶ月間稼働しました。BMWは、このロボットが1,250時間の稼働時間で90,000個以上の部品を扱い、ミリ単位の精度で溶接用部品を配置し、BMW X3車両30,000台以上の製造に参加したと主張しています。パイロットプロジェクトにより、BMWは安全性に関して予期せぬ多くのことを学び、作業場への追加のバリアや仕切りの導入、工場内の5Gネットワークカバレッジの改善を行いました。ロボットは巨大なコンテナから様々な部品を取り出し、適切な順序で生産ラインに送られる注文処理用トロリーに運搬します。.
BMWは、Hexagon Roboticsが製造したヒューマノイドロボットAEONを初公開しました。現在、AEONの身長は1.65メートル、重量は60キログラムで、グリップを変更する能力を持っています。多くの動作を必要とする反復作業を担当し、高電圧バッテリーおよび部品の生産を開始しています。さらに、BMWはパートナー企業の評価や研究室から工場へのプロジェクト移行を目的とした「物理的AI生産能力センター」を開設しました。.
重要なのは、BMWが開発したヒューマノイドが部品の輸送、適用、取り扱いを担当していることです。. これらは人間中心の物流作業のみを代替し、技術的および製造上のより複雑なプロセスの重要性を低減しています。. この動向はすべての企業が考慮すべきです。.
所在地:ドイツ、ミュンヘン、ペトゥエルリング130番地。また、米国サウスカロライナ州グリアーにスパータンバーグ工場もあります。.
フィードバックを送る
現代自動車とボストンダイナミクス:産業規模でのヒューマノイド
現代自動車グループはボストンダイナミクスを買収し、産業分野におけるヒューマノイドロボットへの前例のない投資を行っています。.
2026年1月のCESで、同社はAtlasの迅速な生産を発表しました。このヒューマノイドは完全電動で、56軸を持ち、最大50キログラムを掴むことができます。さらに、外部電源を必要としません。現代自動車グループは、米国の共同工場でAtlasを使用し、米国でのヒューマノイド生産を開始する予定です。.
Nvidiaとの提携を通じて、現代は工場運営を可能にするソフトウェアの開発に取り組んでいます。また、韓国の物理的AI技術開発に約$3億を投資する計画です。.
現代自動車グループの工場所在地は米国ジョージア州ブライアン郡エラベルです。ボストンダイナミクスはマサチューセッツ州ウォルサムにあります。.
ABB、KUKA、安川電機およびその他の企業
さらに、他のロボットメーカーもヒューマノイド分野に関心を示しています。ABB社は、ロボットの効率を向上させ、その操作を制御するためにOmniverseおよびIsaacシミュレーションプログラムを開発しています。KUKAや安川電機などの企業もこれらのシミュレーションを適用しています。Universal RobotsはSkild AIと提携し、コボットに基本的な作業を処理する能力を持たせています。.
フィジカルAI企業の概要
| 企業名 | 本部 | フィジカルAIにおける役割 | 代表的な取り組み |
|---|---|---|---|
| Nvidia | 米国カリフォルニア州サンタクララ | プラットフォーム:シミュレーション、ワールドモデル、ロボットコンピュータ | Isaac Sim、Omniverse、Cosmos 3、GR00T、Jetson Thor |
| ファナック | 日本山梨県忍野 | 産業用ロボットおよびCNC | ROBOGUIDE with Isaac Sim、ROS 2ドライバー、自然言語プログラミング |
| ABBロボティクス | スイスチューリッヒ | 産業用ロボット | Omniverseによるバーチャルコミッショニング、コントローラ内のJetson |
| KUKA | ドイツアウクスブルク | 産業用ロボット | バーチャルコミッショニングにおけるOmniverseおよびIsaac |
| 安川電機 | 日本北九州 | 産業用ロボットおよびドライブ | シミュレーション統合;富士通フィジカルAIプラットフォーム |
| BMWグループ | ドイツ、ミュンヘン | 製造者およびパイロットユーザー | スパータンバーグのFigure 02および03、ライプツィヒのHexagon AEON |
| 現代自動車 / ボストンダイナミクス | 韓国ソウル / 米国ウォルサム | 製造者およびヒューマノイドメーカー | 2028年からMetaplant AmericaのAtlas;Nvidia AIファクトリー |
| Figure AI | 米国カリフォルニア州 | ヒューマノイドメーカー | BMWのFigure 02および03 |
| Hexagon Robotics | スウェーデンストックホルム(Hexagon) | ヒューマノイドメーカー | BMWライプツィヒのAEON |
今日の工場現場におけるフィジカルAIの事例
コンセプトビデオに加え、前述の段落では既に稼働中またはテスト中のフィジカルAIの応用例を包括的に紹介しています:
溶接用部品の積み込み。図2に示されているように、BMWの自動車製造作業で溶接される部品は10ヶ月以上使用されています。.
部品のシーケンス。図3に示されているように、2028年からスパータンバーグの敷地内で、Atlasが現代自動車の現場で部品のシーケンスおよび仕分けに利用されます。.
バッテリーおよび部品の製造。BMWライプツィヒ製の高電圧バッテリーはHexagonのAEONプログラムを使用しています。.
バーチャルスタートアップコミッショニング。OmniverseおよびIsaac Simにより、ABB、FANUC、KUKA、安川電機のロボットとそのプログラミングを実際の使用前にシミュレーション可能です。.
自然言語ベースのプログラミング。FANUCのロボットのプログラミングは、音声コマンドをPythonプログラム言語に翻訳します。.
高精度電子組立。Skild AIが開発した技術を使用するFoxconnの大規模施設は、NvidiaのBlackwell施設の利用可能性とその生産原理を示しています。.
ワイヤーおよびケーブルの取り扱い。Samsungは、従来のロボット技術で困難な柔軟なワイヤーの作業を模擬する施設で、ワイヤー操作のためのロボット訓練を継続しています。.
全体として、トレンドは多様化に向かっています。ヒューマノイドロボットは、部品が仕分けされずに到着し、作業環境が人間の作業者を対象としている場合に使用されます。AI搭載のロボットアームは、常に動いている柔軟な要素で表される部品の場合に適用されます。安定したプロセスに関しては、AIは従来の方法を置き換えるのではなく、大量のデータを扱う作業を支援します。.
現実の確認:なぜヒューマノイドはあなたの回路遮断器を組み立てないのか
率直に言って、いくつかの工場長はヒューマノイドのビデオを見せられ、ロボ戦略があるかどうか尋ねられています。.
製造におけるヒューマノイドロボット 人間の形状に合った作業、つまり建物内で自分の体を動かし、棚に手を伸ばし、人間のような空間でさまざまなサイズの部品を届ける作業には意味があります。対照的に、小さくて迅速な作業には役に立ちません。遮断器の組み立ての例はこれを非常によく示しています。.
| 要求事項 | 一般的なMCB生産のニーズ | 汎用ヒューマノイド | ビジョンと力制御を備えた専用機械 |
|---|---|---|---|
| サイクルタイム | 1操作あたり約1.5~3.5秒 | 秒単位のサイクルタイムよりも柔軟性を重視して構築 | 目標タクトタイムに基づいて設計 |
| ポジショニング | 01ミリメートル単位 | BMWは部品の位置決めでミリメートル精度を報告 | Benlong機械で±0.02~0.05 mmのビジョンアライメント |
| プロセス力 | 数百ニュートンから数キロニュートン、数パーセントの制御精度 | プレスや溶接ヘッドとして設計されていない | 例えば±3%で100~1,000 Nのサーボ力制御 |
| 単位ごとのデータ | 力曲線、溶接エネルギー、またはトリップ時間を各シリアル番号ごとに記録 | 統合に依存 | 単位ごとにログを取りMESに送信 |
| 最適な使用法 | — | 物流、シーケンス管理、機械の世話、資材搬送 | リベット打ち、溶接、検査、組み立て |
これはヒューマノイドが電気機器生産に役割を持たないことを意味するわけではありません。BMWやHyundaiは、リールの移動、マガジンの装填、完成したカートンの輸送などの作業を行うロボットをテストしています。しかし、, 遮断器の製造に関連する真の付加価値作業は、閉ループ条件下で動作するセンサーと制御システムを備えた専用機械によってのみ実行可能です。.
物理的AIが機能する場所:閉ループでのセンシングとアクション
精密製造について話すとき、その多くは基本的にすべてのサイクルを通じてループ内で行われる操作です。これには4つのステップがあります:
センス – カメラが部品を識別し、力センサーまたはサーボモーターを使用して動きに対する力を測定し、インバーターが溶接に使用されたエネルギーを表示し、テスト信号がトリップ時間を特定します。.
判断 – コントローラーは受信した信号を既知の「ゴールデン」パターンと比較し、エンジニアが決定した特定の制限と照合します。また、AIアルゴリズムはルールベースのシステムではできないことを行います:単に値が制限を超えていることを見るのではなく、不良曲線の開始を検出します。.
Act – 機械は、結合前に部品の位置を修正するか、異常信号で停止するか、部品を拒否するか、少なくとも特定の傾向に注意を促すことができます。.
Learn – 各信号は、モデル/アルゴリズムのトレーニングに使用される特定のシリアル番号の下で保存されます。.
以下に説明するミニチュアサーキットブレーカの生産に関する3つのプロセスは、このプロセスを示しています。. データセンシングおよびデータロギングに使用されるハードウェアは、現在の機械に存在することが証明されています。.
リベッティング:力-変位曲線の読み取り
リベッティングは、ブレーカの極を複数極を含むユニットに結合し、銀接点の助けを借りて接続を行う方法です。リベットは外見上は問題なく見えても、緩んでいたり、ひび割れていたり、短すぎたりすることがあります。.
ある MCB多極自動組立機, 部品の側壁はまずカメラで±0.05 mmの精度で整列および水平調整されます。整列しない部品はさらなる加工から除外されます。リベッティングシステムは500 Nから5 kNの力で適用され、操作のパラメータは常に監視され、異常があれば介入されます。機械はリベットの数や深さに関連する他のパラメータも測定します。.
接点リベッティングはより高い効果を提供します。 銀接点自動リベッティング機 カメラと100-1,000 Nの力範囲を利用し、使用されるリベットの種類に依存する力-変位特性曲線を達成することが可能です。.
これが物理的AIの役割です。限界は最大必要値を超えたことを示すかもしれませんが、プロセスの失敗が接点の欠落、リベットの頭の破損、パンチの摩耗、または加工中に使用された材料の組成が前のバッチと異なっていたことによる可能性を説明することはほとんどありません。.
接点溶接:溶接エネルギーと変位からの学習
コネクタは溶接方法で作られ、銅コネクタ上の銀スポット、動作用のバイメタルストリップと銅ブレード、磁気トリップアセンブリが含まれます。冷間溶接は目視検査を通過しても現場で失敗することがあります。.
ある 銀点および接点自動溶接機, 抵抗溶接は1–4 kHzの中周波DCインバータで駆動され、±5%で50–500 Nのサーボ制御電極力を持ちます。溶接エネルギーの量は各溶接のプロファイルと比較でき、変位および力センサーは調整されていない部品を検出し、溶接エネルギーとサイクル数を記録してMESに送信します。.
同じ原理は バイメタル、動接点および銅ブレード溶接機, にも適用され、1,200–1,320個/時で動作し、エネルギーと変位が曲線外の接合部を拒否します。 磁気トリップセット自動溶接機 は溶接後にビジョンガイドによる整列とインライン抵抗テストを追加し、通常0.1 mΩの設定限界を超える接合部を拒否します。.
物理AIはこの信号を有用なものに変えます。電極の摩耗はエネルギーと変位のグラフの変化を通じて徐々に現れます。現在、これらの機械は各電極ごとの溶接回数をカウントし、交換が必要な時に警告を出します。これらのデータに基づくモデルは、欠陥が現れる前に溶接品質の低下を予測することを可能にします。.
磁気トリップ試験:ステーション間のドリフト検出
IEC 60898-1に従い、電圧遮断器はその特性曲線に基づいて動作します。これらの遮断器の瞬時トリップは、これらの曲線で指定された限界内にあります:B曲線で定格電流の約3〜5倍、C曲線で5〜10倍、D曲線で10〜20倍です。遮断器は0.1秒未満でトリップしてはならず、指定された限界を超えてはなりません。.
1 MCB自動磁気トリップおよび高電圧試験機 はB、C、D曲線に対してそれぞれ定格電流の5倍、7.5倍、10倍のプログラム可能な試験電流を適用します。装置はトリップ時間を±1msの精度でテストし、接触抵抗を0.5mΩ以下で測定し、4000Vレベルでの高電圧耐性を試験します。トリップ時間、イベント(オン/オフ)、漏れ電流、合否、タイムスタンプなどの測定値はOPC UAプロトコルを使用してMESシステムに保存されます。.
ここで物理AIとエージェンシーAIの違いが曖昧になり始めます。実際、ゆっくりと決定されるトリップ結果は過去のあるプロセス、例えばコイル溶接、新しいサプライヤーからのヨーク、またはリベットの変更に起因することが多いです。データシステムに接続されているモデルは、調査中のMCBの品質結果を溶接およびリベット信号に遡って追跡できます。私たちの エージェンシーAIガイド は品質エージェントがまさにこの種のドリフトをどのように調査できるかを説明し、 MCB自動試験ライン エンジニアが承認するためのアクションを提案します。.
どのようなAIであっても、トリップ設定の限界を拡大したり、指定された試験目的を独自に変更してはなりません。. IEC規格に準拠した合否判定は、試験システムの承認されたモデルに属します。.
クローズドループの概要
| ステーション | センス | 決定 | 行動 | ユニットごとに保持されるデータ |
|---|---|---|---|---|
| 多極リベッティング | CCDビジョン、サーボ力および深さ | アライメントチェック;力と深さを限界と比較 | リベッティング前に不良を除去;異常な力で停止 | リベッティング力、ビジョン結果、タイムスタンプ、関連シリアル番号 |
| リベット接合 | ビジョン ±0.02 mm、力–変位曲線 | ゴールデンプロファイルとの比較曲線 | 不良リベットを除去 | 力–変位曲線 |
| 接触溶接 | 溶接エネルギー、電極力、変位 | エネルギーと変位を保存された曲線と比較 | プロファイル外の接合部を除去;電極摩耗警告 | 溶接エネルギー、力、サイクルカウント |
| 磁気トリップセット溶接 | ビジョンアライメント、インライン抵抗 | 抵抗を限界(例:0.1 mΩ)と比較 | 自動除去 | 溶接結果、電極カウント |
| 磁気トリップ試験 | 試験電流、トリップ時間 ±1 ms、漏れ | IEC曲線帯と比較 | 合否分類 | トリップ時間、接触抵抗、漏れ、シリアル番号 |
中規模工場で物理AIを始める方法
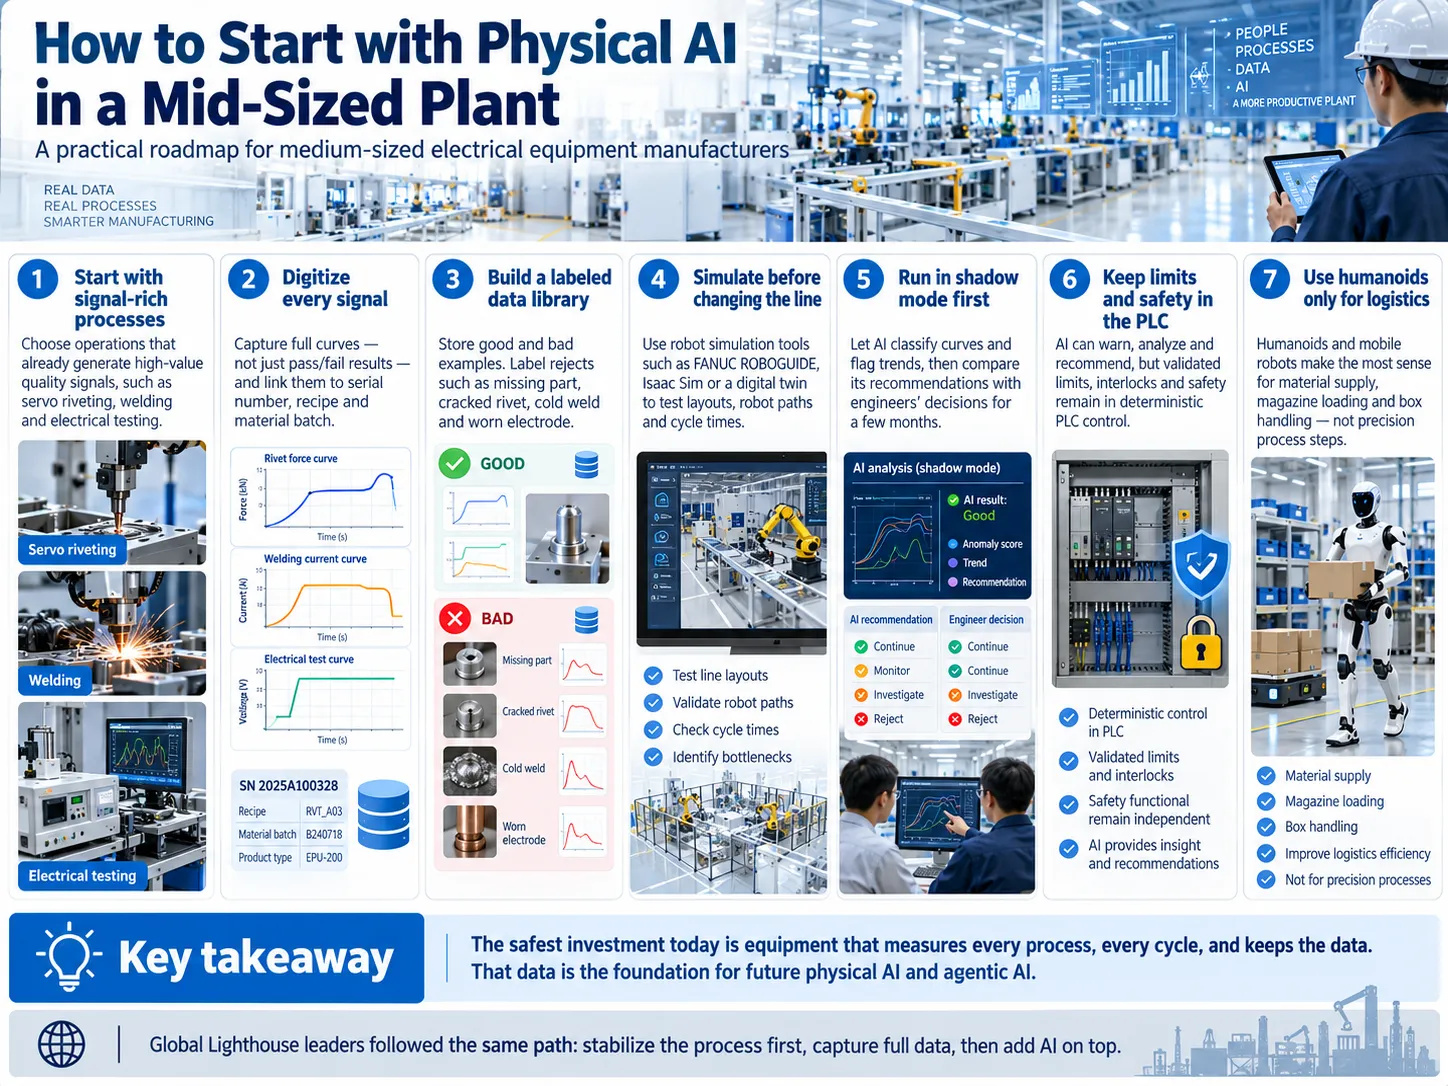
大多数の製造業者は、ヒューマノイドパイロットやNvidiaのシステム全体を必要とせずに利益を得ることができます。電気機械製造の中規模企業にとっての具体的なステップは以下の通りです:
良質な信号を提供する活動の種類を選択します。サーボリベッティング、溶接、機械の電気試験は、力の曲線、溶接エネルギー、トリップ時間など、物理的AIが学習に必要とする属性を持っているため最適です。.
各信号とユニットをデジタル化します。合否レポートだけでなく、完全な曲線を生成し、それらをシリアル番号、レシピ、材料バッチに関連付けることが重要です。.
良品と不良品のデータベースを作成します。欠落した詳細、リベットの亀裂、冷間溶接、ボール電極などの拒否例をラベリングシステムの助けを借りて常にデータベースにラベル付けしてください。良いモデルを得るためには良いラベルが重要です。.
- 生産ラインの変更前にプロセスをシミュレートします。FANUC ROBOGUIDEやIsaac Simなどのロボットサプライヤーが提供するシミュレーションソフトウェアや ラインのデジタルツイン, を使用して、新しいレイアウト、ロボットの経路、サイクルタイムをテストします。5. シャドウモードから開始します。AIに曲線を分類させ、トレンドをフラグ付けし、数ヶ月間エンジニアの検出と比較させます。.
PLCシステム内の制限と安全を維持します。AIは今後の問題について通知できます。.
ヒューマノイドやモバイルロボットは物流目的のみに使用することを検討してください。原材料の供給、マガジンの積み込み、箱の取り扱いがロボット設計の唯一の用途であるべきです。.
世界経済フォーラムのグローバル・ライトハウス・ネットワークの最良企業は、上記のようなアプローチを採用しています:安定したプロセスと完全なデータを最初に整え、その上にAIを導入しています。シーメンス、シュナイダーエレクトリック、イートンがどのようにそこに到達したかは、 工場ライトハウス事例.
で解説しています。 物理的AIロボティクスはまだ若く、今日発表されているものの一部は実際の生産ラインでの接触に耐えられないでしょう。. 現時点で工場にとって最も安全な投資は、すべてのプロセス、すべてのサイクルを測定し、データを保持する設備です。. そのデータこそが、将来の物理的AIやエージェント型AIに必要なものです。.
よくある質問
製造における物理的AIとは何ですか?
物理的AIとは、カメラ、圧力計などの装置を用いて物理世界の観察を行い、この情報の解釈を提供し、特定の動作を行う制御機構を持つ人工知能システムを指します。従来のロボットが決められた軌道に沿って動作するよう訓練されているのに対し、物理的AIシステムは物体やその他の条件の変化に反応できます。使用前には通常、シミュレーションで訓練されます。.
どの企業が物理的AIを製造していますか?
NvidiaはIsaac SimからGR00Tヒューマノイドモデル、Jetsonロボットコンピュータ、Omniverse Cosmosワールドモデルまで、多くのプラットフォームを提供しています。ロボットメーカーのFANUC、ABB、KUKA、安川電機はこれらのツールをシミュレーションソフトウェアやロボットに実装しています。ヒューマノイドロボティクス企業にはBoston Dynamics、Figure AI、Hexagon Robotics、Agility Robotics、1X、NEURA Roboticsが含まれます。BMWとHyundaiは現在生産施設で展開されている物理AIを製造しています。.
物理AIの例は何ですか?
例としては、BMWが製造しスパータンバーグで部品の組み立てと仕分けを行うFigureヒューマノイド、BMWライプツィヒのバッテリー組み立てを支援するHexagonのAEON、そして2028年にジョージアで部品の仕分けにHyundaiが導入予定のBoston DynamicsのAtlasがあります。産業分野では、FANUCのロボットは現在、音声言語によるプログラミングが可能で、Nvidiaのシミュレーションでテストされています。精密生産では、ビジョンガイド付きサーボリベットおよび溶接機械で物理AIの活用が見られます。.
AIに耐えられる5つの職業は何ですか?
安全が保証される5つの職業名を挙げることは不可能ですが、『Future of Jobs Report 2025』は2030年までに最も急速に成長する職業の洞察を提供しています。報告によると、農業労働者、配達ドライバー、ソフトウェア開発者、建設労働者、販売員の職業が最も成長し、看護やその他の介護職もかなりのペースで成長するとされています。工場では、人工知能が多くの職務を完全に排除するのではなく変化させており、メンテナンス専門家、ロボットプログラマー、品質エンジニア、プロセススペシャリストがより重要な役割を果たすことになります。.
製造業でAIはどのように使われていますか?
人工知能は画像検査、予知保全、製造プロセスのスケジューリング、ロボットプログラミング、デジタルツインシミュレーション、エネルギー管理、サプライチェーン計画に役割を果たしています。実際の使用では、物理AIは変化に適応できるロボットや機械の使用を含み、エージェントAIはMESやERPシステムの行動調整機能を担います。2026年時点で最も進んだ応用は、データに基づく品質保証と保守サービス、および物流や部品管理におけるヒューマノイドロボットの利用に関する実験に限られています。.
結論:物理AIは人体の模倣ではなく、ループの閉鎖に関するものです
FANUC、BMW、Nvidia、Hyundaiのような企業は物理AIの研究を行うだけでなく、工場での推進も行っています。Nvidiaはシミュレーションモデルとロボットコンピュータを開発し、FANUCなどのメーカーはすでに数百万時間稼働している作業ロボットにそれらを実装しています。最後に、BMWとHyundaiは稼働ラインでヒューマノイドロボットを検証しています。.
しかし、これらのヒューマノイドが実際に工場現場で何をしているかを調べると、積み込み、輸送、仕分け、シーケンス処理などのプロセスに関わっていることがわかります。したがって、最も複雑な漏れは彼らによって発生するわけではありません。ほとんどの場合、, 製造に適用される物理的AIは 部品が近くにあるかどうかを単に検知し、構造がどのように形成されているかを感じ取り、何かがどのように動作するかを理解し、それに応じて行動する機械で表現されます。.
これは、将来的にこの技術に投資したいと考える製造業者が採用するアプローチです。.
参考文献
- Nvidia – NVIDIAとグローバルロボティクスリーダーが物理的AIを現実世界へ(2026年3月) – Cosmos 3、Isaac、GR00T、Jetson Thor、そしてFANUC、ABB、KUKA、Yaskawaの統合。.
- FANUC America – FANUCがNVIDIA技術を活用し産業用ロボティクスにおける物理的AIを加速(2026年3月) – ROBOGUIDE、Isaac Sim、ROS 2、自然言語プログラミング。.
- Fujitsu – FANUC、Yaskawa Electric、Kawasaki Heavy Industriesと共同で物理的AIを開発(2026年7月) – 主権的物理的AI制御プラットフォーム。.
- BMW Group – ライプツィヒ工場に初のヒューマノイドロボット導入(2026年9月) – Hexagon AEON、Figure 02のスパータンバーグでの成果とBMWの物理的AI戦略。.
- Boston Dynamics – Boston Dynamicsが新型Atlasロボットを発表(2026年1月) – Atlasの仕様、Hyundaiの展開計画、ロボット生産能力。.
- Hyundai Motor Group – NVIDIA Blackwell AI Factory(2025年10月) – 50,000 GPU、工場のデジタルツイン、Isaac Simでのロボット検証。.
- World Economic Forum – 未来の仕事レポート2025:未来の職業 – 2030年までの最も成長が早い職業と減少する職業。.
ブレーカラインでビジョンと力制御をお望みですか?
物理的AIは、すべてのリベット、すべての溶接、すべてのトリップテストを測定する機械から始まります。MCB、MCCB、RCCB、コンタクタ、スイッチを製造し、ビジョンガイド付きリベッティング、エネルギー監視付き接触溶接、完全に追跡可能な磁気トリップテストを希望される場合は、製品サンプル、目標出力、現在のプロセスの簡単な説明をお送りください。弊社のエンジニアが、どの閉ループ制御が最初に不良率を削減できるか、そして各ステーションのデータをMESにどのように接続するかを推奨いたします。.