 benlong
هوش مصنوعی فیزیکی در تولید چیست؟ درسهایی از FANUC، Nvidia، BMW و Hyundai
در صحنه کنفرانس GTC انویدیا در مارس ۲۰۲۶، جنسن هوانگ بیانیهای ارائه داد که پنج سال پیش عجیب به نظر میرسید: “هوش مصنوعی فیزیکی اینجاست – دیر یا زود، هر شرکت صنعتی به یک شرکت رباتیک تبدیل خواهد شد.” اندکی پس از آن، FANUC برنامههای خود را برای ادغام فناوریهای شبیهسازی و هوش مصنوعی لبهای انویدیا در رباتهای خود اعلام کرد. بیامو پس از ده ماه استفاده، نتایج کار انجام شده توسط یک ربات انساننما در کارخانه اسپارتانبورگ خود را اعلام کرده بود. هیوندای نیز وعده داده بود که از ربات اطلس شرکت Boston Dynamics در کارخانه خود در جورجیا از سال ۲۰۲۸ استفاده کند.
ویدئوهایی که تواناییهای رباتهای انساننما را نشان میدهند واقعاً چشمگیر هستند. یک ربات انساننما به سمت یک قفسه میرود، قطعه ورق فلزی را برمیدارد و روی قالب قرار میدهد. ممکن است فکر کنید که کارخانههای آینده پر از رباتهای انساننما خواهند بود.
اما اگر وارد کارخانهای شوید که مدارشکنهای مینیاتوری تولید میکند، تصویر تغییر میکند. تماس نقرهای کمتر از یک سانتیمتر در کمتر از دو ثانیه جوش داده میشود، پرچکاری تحت فشار صدها نیوتن با دقت چند صدم میلیمتر انجام میشود، و هر مدارشکن با ۵ تا ۱۰ برابر جریان مجاز و در عرض میلیثانیه سوئیچ میشود. هیچ ربات انساننمایی این عمل را سریعتر از تجهیزات تخصصی انجام نخواهد داد.
این مقاله به این شکاف اختصاص دارد. هوش مصنوعی فیزیکی در تولید هماکنون استفاده میشود و با سرعت بسیار زیادی در حال توسعه است، اما در اکثر کارخانهها، پتانسیل آن در رباتهای انساننما نیست بلکه در ماشینهایی است که قادر به دیدن، احساس کردن و کنترل عملیات خود در حلقه بسته هستند. در این مقاله، توضیح خواهیم داد که هوش مصنوعی فیزیکی چیست، FANUC، انویدیا، بیامو و هیوندای در این زمینه چه میکنند و چگونه در تولید مفید میشود. این موضوع با سه مورد از تولید مدارشکنها نشان داده خواهد شد: پرچکاری، جوشکاری تماس و تست قطع مغناطیسی.
این مقاله ادامه خط مقالات ما در مورد موضوع هوش مصنوعی عاملیتدار در تولیداست، در حالی که هوش مصنوعی عاملیتدار به عوامل نرمافزاری میپردازد که برنامهریزی میکنند و عملیات انجام میدهند، هوش مصنوعی فیزیکی رباتها و دستگاههایی را توصیف میکند که وظایف را در دنیای واقعی انجام میدهند. در عمل، هر دو به طور نزدیکی با یکدیگر ادغام شدهاند.
پاسخ سریع: هوش مصنوعی فیزیکی در تولید جهان به سیستمهای هوش مصنوعی اشاره دارد که دادههای حسی از دنیای اطراف خود را از طریق دوربینها، حسگرها و سیگنالهای دیگر دریافت میکنند، آنچه را پردازش کردهاند تحلیل میکنند و از رباتها یا ماشینها برای انجام اقدامات مطابق استفاده میکنند. NVIDIA سیستم عامل اصلی این سیستمها را تأمین میکند؛ FANUC، ABB، KUKA و Yaskawa این سیستمها را در رباتها ادغام میکنند؛ بیامو و هیوندای رباتهای انساننما را برای لجستیک و جابجایی قطعات آزمایش میکنند. برای کارهایی که نیاز به دقت دارند مانند پرچکاری، جوشکاری و تست الکتریکی، نمونهای از نحوه پیادهسازی هوش مصنوعی فیزیکی استفاده از بینایی-نیرو در حلقه بسته روی دستگاههای ویژه به جای ربات انساننما است.
هوش مصنوعی فیزیکی در تولید چیست؟
هوش مصنوعی فیزیکی به هوش مصنوعی اشاره دارد که در دنیای فیزیکی عمل میکند نه فقط روی صفحهنمایشها. طبق گفته FANUC America، این فناوری ترکیبی از هوش مصنوعی و رباتیک است که به ماشینها توانایی درک، استدلال و عمل در یک محیط متغیر را میدهد. یک مدل زبانی متن تولید میکند، در حالی که یک سیستم هوش مصنوعی فیزیکی تعیین میکند چقدر فشار باید برای نگه داشتن یک آیتم اعمال شود، ابزار جوشکاری کجا قرار گیرد، یا آیا پروفایل نیرویی که به تازگی اندازهگیری شده نشان میدهد که پرچ خوب است یا خیر.
رباتها دهههاست که در کارخانهها وجود دارند، بنابراین مهم است که بفهمیم این ربات خاص چه کاری میتواند انجام دهد که قبلاً ممکن نبوده است. یک ربات صنعتی استاندارد با دنبال کردن مسیری که یک مهندس انسانی تعیین کرده است کار میکند. اگر یک قطعه کمی جابجا وارد شود، یا ربات شکست میخورد یا توسط حسگری شناسایی میشود که باید توسط کسی تعمیر شود. یک سیستم هوش مصنوعی فیزیکی باید بتواند همه این کارها را به طور مستقیم و خودکار انجام دهد: محل قطعه را تشخیص دهد، رفتار خود را تغییر دهد، نتیجه را بررسی کند و از آن بیاموزد.
اتوماسیون سنتی در مقابل هوش مصنوعی عاملیتدار در مقابل هوش مصنوعی فیزیکی
| اتوماسیون سنتی | هوش مصنوعی عاملی | هوش مصنوعی فیزیکی | |
|---|---|---|---|
| محل کاربرد | ماشینها و PLCها | سیستمهای نرمافزاری مانند MES، ERP و ابزارهای نگهداری | رباتها و ماشینها در دنیای واقعی |
| نحوه تصمیمگیری | قوانین ثابت و مسیرهای آموزش داده شده | برنامهریزی مراحل به سوی هدف با استفاده از دادهها و ابزارهای نرمافزاری | مدلهای یادگرفته شده که آنچه را حس میکند به نحوه حرکت آن مرتبط میسازد |
| ورودیهای اصلی | آستانههای حسگر، کلیدهای محدود | دستورات، سوابق آزمایش، هشدارها، ایمیلها | تصاویر دوربین، نیرو و گشتاور، موقعیت، جریان، صدا |
| خروجی معمولی | قبول یا رد یک قطعه، اجرای یک چرخه ثابت | یک دستور کار، یک برنامه جدید، یک توصیه | حرکتی تنظیم شده، نیروی اصلاح شده، برداشتن یا قرار دادن |
| مثال | یک پرس قطعهای را که بالاتر از حد نیروی مجاز است رد میکند | یک عامل پس از تأخیر تأمینکننده، کارها را دوباره برنامهریزی میکند | یک ربات موقعیت واقعی یک قطعه را با دید تشخیص میدهد و چنگ زدن خود را تنظیم میکند |
اجزای سازنده هوش مصنوعی فیزیکی
وقتی تزئینات حذف شود، بیشتر سیستمهای هوش مصنوعی از چهار جزء یکسان تشکیل شدهاند:
حس کردن. شامل استفاده از دوربینها، دید سهبعدی، حسگرهای نیرو و سیگنالهای الکتریکی مانند جریان و زمان، فرآیندهای حسگری غنی به سیستمهای هوش مصنوعی اجازه میدهد یاد بگیرند.
مدلها و شبیهسازیهای جهان. برای رباتها امنتر و سریعتر است که از طریق شبیهسازیها یاد بگیرند تا کار در زمان واقعی. مدلهای جهان Isaac Sim و Omniverse و موتور فیزیک Newton شرکت Nvidia برای این نیاز خاص ایجاد شدهاند — تولید دادههای آموزشی واقعی و آزمایش فعالیت ربات.
محاسبات لبهای. تصمیمگیری حرکت باید در عرض میلیثانیه در کنار ماشین انجام شود. این کار از طریق استفاده از ماژولهای محاسبات لبهای مانند سری Jetson شرکت Nvidia انجام میشود که به طور فزایندهای توسط FANUC و ABB در رباتها ادغام میشود.
فناوری ربات یا ماشین. فناوری هوش مصنوعی میتواند به شکل یک بازوی رباتیک شش محوره، یک ربات متحرک یا یک سر جوشکاری باشد.
Nvidia درباره نیاز به سه کامپیوتر برای فناوری هوش مصنوعی صحبت میکند: یک کامپیوتر باید در مرکز داده باشد، دیگری در جهان در شبیهسازی مجازی، و آخرین در ربات. این دیدگاه یادآوری خوبی است که هوش مصنوعی یک سیستم است نه یک محصول.
چگونه هوش مصنوعی فیزیکی، هوش مصنوعی عاملیتدار و دوقلوهای دیجیتال با هم هماهنگ میشوند
BMW توضیح داد که چگونه این ایدهها هنگام ارائه رباتهای انساننما در کارخانه لایپزیگ خود در سپتامبر ۲۰۲۶ با هم هماهنگ میشوند. دقیقتر بگوییم، عوامل هوش مصنوعی تصمیم میگیرند و رباتها را کنترل میکنند در حالی که رباتها اطمینان میدهند این هوش در حرکت فیزیکی اجرا شود. در عمل، این سه عنصر نقشهای خود را به شرح زیر تقسیم میکنند:
- A دوقلوی دیجیتال خط تولید شبیهسازی یک کارخانه برای آزمایش تغییرات در سطح مجازی قبل از اینکه به تجهیزات ملموس دست زده شود.
- هوش مصنوعی عاملیتدار تصمیمگیری در مورد مراحل بعدی را انجام میدهد، مثلاً: چه کاری باید انجام شود، کدام قطعه نیاز به بازرسی دارد، چه مشکلی باید حل شود و غیره.
هوش مصنوعی فیزیکی آنچه باید انجام شود را اجرا میکند و در طول فرآیند رفتار مناسبی دارد.FANUC، Nvidia و Hyundai پروژههای خود را به صورت مشابهی توصیف میکنند. مرحله آموزش و اعتبارسنجی در سطح شبیهسازی انجام میشود در حالی که اجرای وظیفه توسط ربات انجام میشود.
اکوسیستم هوش مصنوعی فیزیکی: کارهای FANUC، Nvidia، BMW و Hyundai
هوش مصنوعی فیزیکی به نظر میرسد که به دلیل فعالیتهای انجام شده توسط چند شرکت در حوزه هوش مصنوعی فیزیکی، که یکی مسئول ایجاد پلتفرم پایه است، برخی فناوریهای رباتیک میسازند و چند تولیدکننده خودرو رباتهای انساننما را در شرایط واقعی فرآیند تولید آزمایش میکنند، در حال کسب شتاب و هیجان است. هر یک از آنها گزارش میدهند که در رابطه با این موضوع چه کاری انجام میدهند.
Nvidia: لایه پلتفرم
Nvidia مستقیماً در ساخت رباتهای صنعتی دخیل نیست، اما بیشتر نرمافزارها و سختافزارهای مرتبط با عملیات هوش مصنوعی فیزیکی را فراهم میکند. بنابراین در کنفرانس GTC در مارس ۲۰۲۶ Nvidia درباره موارد زیر صحبت کرد:
اولین مورد در فهرست Cosmos 3 است – یک مدل عمومی از جهان که برای به دست آوردن دادههای آموزشی مصنوعی و پیشبینی تغییرات آینده در صحنهها استفاده میشود.
دومین مورد Isaac Sim و Isaac Lab 3.0 است که مربوط به شبیهسازی رباتیک و فرآیند یادگیری تقویتی است.
موضوع سوم این است که شرکت مدلهای باز Isaac GR00T را برای رباتهای انساننما توسعه داده است. پیشرفت عمده در اینجا این است که GR00T N2 بیش از دو برابر مؤثرتر از مدلهای مدرن مبتنی بر دادههای بصری و متنی امروزی در انجام وظایف مورد نظر و بهکارگیری فناوریهای جدید است.
چهارم، Nvidia کتابخانههای Omniverse را برای ایجاد دوقلوهای دیجیتال ارائه کرد.
آخرین مورد اما نه کماهمیت، Jetson Thor است که پردازنده مرکزی ربات مجهز به هوش مصنوعی است. علاوه بر این، Nvidia همکاری Foxconn را اعلام کرده است که با Skild AI در مونتاژ دقیق تأسیسات تولید Blackwell همکاری میکند؛ همچنین سامسونگ رباتها را برای انجام عملیات کابلکشی از طریق شبیهسازی آموزش میدهد.
آدرس: سانتا کلارا، کالیفرنیا، ایالات متحده آمریکا.
FANUC: هوش مصنوعی فیزیکی را به رباتهای صنعتی میآورد
FANUC برندی است که باید دنبال کرد، زیرا رباتهایی را که در اختیار دارید، ارائه میدهد. این شرکت ژاپنی در حال ساخت رباتهای صنعتی، سیستمهای CNC و موتورهای سروو است و یکی از پیشروهای جهان در نمونههای کارخانه بدون نیاز به نور.
در مارس ۲۰۲۶، FANUC America اعلام کرد که این شرکت فناوریهای Nvidia را در تولید خود به کار میبرد:
دوقلوهای دیجیتال. ابزار شبیهسازی FANUC ROBOGUIDE میتواند با نرمافزارهای Isaac Sim و Omniverse پیادهسازی شود، که به تولیدکنندگان امکان میدهد مدلهای فوتورئالیستی از سلول یا کل خط تولید ایجاد کرده و مدل را قبل از نصب تجهیزات آزمایش کنند. بسیاری از رباتهای FANUC به عنوان قالب برای شبیهسازی یافت میشوند.
هوش مصنوعی لبهای. با رباتهای Jetsons، رباتها قادرند به صورت بلادرنگ به تغییرات قطعات و عملیات دیگر واکنش نشان دهند.
نصب باز. FANUC درایور ROS 2 را به صورت رسمی منتشر کرده و از پشتیبانی Python برای رباتهایی با وزن از ۳ کیلوگرم تا ۲.۳ تن برخوردار است.
برنامهنویسی زبان طبیعی. FANUC از هوش مصنوعی Nvidia برای درک گفتار طبیعی کارکنان توسط رباتها و ایجاد خودکار کد Python استفاده میکند تا بتوان از پرسنل غیرمتخصص برای برنامهنویسی بهره برد.
“هوش مصنوعی فیزیکی گام بعدی در اتوماسیون صنعتی است”، مایک سیکو، رئیس FANUC گفت. در ژوئیه ۲۰۲۶، فوجیتسو برنامه خود را برای توسعه هوش مصنوعی فیزیکی به صورت مشترک با FANUC، Yaskawa Electric و Kawasaki Heavy Industries از طریق ایجاد یک رابط کنترل تعاونی با استفاده از فناوریهای Nvidia، از جمله Cosmos، Omniverse، Isaac و Newton اعلام کرد. ویژگی ویژه پلتفرم اعلام شده، تضمین حاکمیت دادهها است که به نظر فوجیتسو به بهبود امنیت دادهها، کاهش ریسکهای توقف تولید و نشت دادهها کمک میکند. صاحبان کارخانههایی که نگران اتصال خطوط تولید خود به برنامههای هوش مصنوعی خارجی هستند، دلیل آن را خواهند فهمید.
دفتر مرکزی: 3580 Shibokusa, Oshino-mura, Minamitsuru-gun, Yamanashi 401-0597, ژاپن. شماره تلفن: +81-555-84-5555. FANUC America در Rochester Hills، میشیگان، ایالات متحده آمریکا واقع شده است.
ارسال بازخورد
BMW: رباتهای انساننما در تولید واقعی
BMW بیشترین آمار مربوط به رباتهای انساننما را نسبت به هر خودروساز دیگری در جهان منتشر کرده است که تجربه آن برای مطالعه بسیار جالب است.
در کارخانه اسپارتانبورگ، کارولینای جنوبی، ربات انساننمای Figure 02 که توسط Figure AI تولید شده است، به مدت ده ماه در بخش بدنهسازی با هفته کاری پنج روزه و شیفت ده ساعته کار کرد. بیامو ادعا میکند که این ربات بیش از ۹۰,۰۰۰ قطعه را در طول ۱,۲۵۰ ساعت کار مدیریت کرده، قطعات را با دقت میلیمتری برای جوشکاری مرتب کرده و در تولید بیش از ۳۰,۰۰۰ دستگاه خودروی بیامو X3 مشارکت داشته است. پروژه آزمایشی به بیامو اجازه داد تا نکات غیرمنتظره بیشتری درباره ایمنی بیاموزد، از جمله معرفی موانع و جداکنندههای اضافی در محل کار و بهبود پوشش شبکه 5G در کارگاه. این ربات قطعات مختلف را از کانتینرهای عظیم استخراج کرده و به ترولیهای پردازش سفارش منتقل میکند که در نهایت به ترتیب مناسب به خط تولید ارسال میشوند.
بیامو رونمایی از AEON، ربات انساننمای ساخته شده توسط Hexagon Robotics را انجام داد. اکنون AEON با ارتفاع ۱.۶۵ متر و وزن ۶۰ کیلوگرم، توانایی تغییر گرفتن را دارد. این ربات تولید باتریها و قطعات ولتاژ بالا را با انجام وظایف تکراری که نیازمند حرکات متعدد است، آغاز میکند. علاوه بر این، بیامو مرکز شایستگی هوش مصنوعی فیزیکی در تولید را برای ارزیابی شرکتهای شریک و انتقال پروژهها از آزمایشگاه به کارخانهها افتتاح کرد.
نکته مهم این است که رباتهای انساننمای ساخته شده توسط بیامو مسئول حمل، اعمال و جابجایی قطعات هستند. آنها تنها عملیات لجستیکی که انسانمحور است را جایگزین میکنند و اهمیت فرآیندهای پیچیدهتر در حوزه فنی و تولید را کاهش میدهند.. این رفتار باید توسط هر کسبوکاری مورد توجه قرار گیرد.
مکان: Petuelring 130، مونیخ، آلمان. همچنین کارخانهای در اسپارتانبورگ واقع در گریر، کارولینای جنوبی، ایالات متحده آمریکا وجود دارد.
ارسال بازخورد
هیوندای و Boston Dynamics: رباتهای انساننما در مقیاس صنعتی
گروه خودروسازی هیوندای شرکت Boston Dynamics را خریداری کرده و سرمایهگذاریهای بیسابقهای در رباتهای انساننما در حوزه صنعتی انجام داده است.
در نمایشگاه CES در ژانویه ۲۰۲۶، این شرکت تولید سریع ربات Atlas را معرفی کرد. این ربات انساننما کاملاً الکتریکی است، دارای ۵۶ محور بوده و میتواند تا ۵۰ کیلوگرم را بگیرد. علاوه بر این، این دستگاه به هیچ منبع انرژی خارجی نیاز ندارد. گروه خودروسازی هیوندای قصد دارد از Atlas در کارخانه مشترک خود در ایالات متحده استفاده کند و احتمالاً تولید رباتهای انساننما را در ایالات متحده آمریکا آغاز خواهد کرد.
از طریق همکاری با Nvidia، هیوندای در حال توسعه نرمافزاری است که به شرکت اجازه میدهد عملیات کارخانه را برقرار کند. همچنین، آنها برنامهریزی کردهاند حدود ۱TP4T3 میلیارد دلار در توسعه فناوری هوش مصنوعی فیزیکی کره سرمایهگذاری کنند.
مکانهای کارخانه گروه خودروسازی هیوندای در Ellabell، شهرستان برایان، جورجیا، ایالات متحده آمریکا قرار دارد. Boston Dynamics در والتام، ماساچوست واقع شده است.
ABB، KUKA، Yaskawa و سایر شرکتها
علاوه بر این، سایر تولیدکنندگان رباتها نیز به حوزه انساننما علاقهمند شدهاند. شرکت ABB در حال توسعه برنامههای شبیهسازی Omniverse و Isaac خود برای بهبود کارایی رباتها و کنترل عملیات آنها است. شرکتهایی مانند KUKA و Yaskawa نیز از این شبیهسازیها استفاده میکنند. Universal Robots با Skild AI همکاری کرده است تا کباتهای خود را قادر به انجام وظایف پایه کند.
شرکتهای هوش مصنوعی فیزیکی در یک نگاه
| شرکت | دفتر مرکزی | نقش در هوش مصنوعی فیزیکی | کار برجسته |
|---|---|---|---|
| انویدیا | سانتا کلارا، ایالات متحده آمریکا | پلتفرم: شبیهسازی، مدلهای جهانی، کامپیوترهای ربات | Isaac Sim، Omniverse، Cosmos 3، GR00T، Jetson Thor |
| فانوک | اوشینو، یاماناشی، ژاپن | رباتهای صنعتی و CNC | ROBOGUIDE با Isaac Sim، درایور ROS 2، برنامهنویسی زبان طبیعی |
| ایبیبی رباتیک | زوریخ، سوئیس | رباتهای صنعتی | راهاندازی مجازی با Omniverse، Jetson در کنترلرها |
| کوکا | آوگسبورگ، آلمان | رباتهای صنعتی | Omniverse و Isaac در راهاندازی مجازی |
| یاسکاوا | کیتاکوشو، ژاپن | رباتهای صنعتی و درایوها | ادغام شبیهسازی؛ پلتفرم هوش مصنوعی فیزیکی فوجیتسو |
| گروه BMW | مونیخ، آلمان | تولیدکننده و کاربر آزمایشی | شکل ۰۲ و ۰۳ در اسپارتانبورگ، Hexagon AEON در لایپزیگ |
| هیوندای / Boston Dynamics | سئول، کره / والتام، ایالات متحده آمریکا | تولیدکننده و سازنده انساننما | آتلان در Metaplant America از ۲۰۲۸؛ کارخانه هوش مصنوعی Nvidia |
| فیگور ایآی | کالیفرنیا، ایالات متحده آمریکا | سازنده انساننما | شکل ۰۲ و ۰۳ در BMW |
| هگزگون رباتیکس | استکهلم، سوئد (Hexagon) | سازنده انساننما | AEON در BMW لایپزیگ |
نمونههای هوش مصنوعی فیزیکی در کارخانههای امروزی
جدا از ویدیوهای مفهومی، پاراگرافهای قبلی نمای کلی جامعی از کاربردهای هوش مصنوعی فیزیکی که در حال حاضر عملیاتی یا در حال آزمایش هستند ارائه میدهند:
بارگذاری قطعات برای جوشکاری. همانطور که در شکل ۲ نشان داده شده، قطعاتی که برای عملیات ساخت خودرو BMW جوش داده میشوند بیش از ده ماه است که در استفاده هستند.
توالیبندی قطعات. همانطور که در شکل ۳ نشان داده شده، در محل اسپارتانبورگ و از سال ۲۰۲۸، آتلان در سایت هیوندای برای توالیبندی و مرتبسازی قطعات برای تولید استفاده خواهد شد.
تولید باتریها و قطعات. باتریهای ولتاژ بالا ساخته شده توسط BMW لایپزیگ از برنامه AEON شرکت Hexagon استفاده میکنند.
راهاندازی مجازی. Omniverse و Isaac Sim امکان شبیهسازی رباتهای ABB، FANUC، KUKA و Yaskawa و برنامهنویسی آنها را قبل از استفاده واقعی فراهم میکنند.
برنامهنویسی مبتنی بر زبان طبیعی. برنامهنویسی رباتهای FANUC دستورات گفتاری را به زبان برنامهنویسی Python ترجمه میکند.
مونتاژ الکترونیک با دقت بالا. کارخانه با حجم بالا که توسط Foxconn اداره میشود و از فناوری توسعه یافته توسط Skild AI استفاده میکند، قابلیت استفاده از کارخانه Blackwell Nvidia و اصول پشت تولید آن را نشان داده است.
دستکاری سیمها و کابلها. سامسونگ به آموزش رباتها برای دستکاری سیمها در تأسیسات خود ادامه میدهد که کار دشوار کار با سیمهای انعطافپذیر را با استفاده از فناوری رباتیک سنتی شبیهسازی میکند.
به طور کلی، روند به سمت تنوع است. رباتهای انساننما در جایی استفاده میشوند که قطعات بدون مرتبسازی میرسند و محیط کاری به سمت کارگر انسانی هدفگذاری شده است. بازوهای رباتیک مجهز به هوش مصنوعی در مواردی به کار گرفته میشوند که قطعات با عناصر انعطافپذیر که همیشه در حرکت هستند، نمایندگی میشوند. از نظر فرآیندهای پایدار، هوش مصنوعی در کار با حجمهای بزرگ داده کمک میکند نه جایگزینی روشهای سنتی.
بررسی واقعیت: چرا رباتهای انساننما مدارشکنهای شما را مونتاژ نمیکنند
به طور صریح، چندین مدیر کارخانه ویدیوهای رباتهای انساننما را مشاهده میکنند و از آنها پرسیده میشود که آیا استراتژی رباتیک دارند یا خیر.
رباتهای انساننما در تولید جایی که کار به شکل انسان است منطقی است: حرکت دادن بدن خود در ساختمان، دسترسی به قفسهها و تحویل قطعات با اندازههای مختلف در فضای شبیه به انسان. در مقابل، آنها برای کارهای کوچک و سریع بیفایده هستند. مثال مونتاژ مدارشکن این موضوع را به خوبی نشان میدهد.
| الزامات | نیاز معمول تولید MCB | ربات انساننمای چندمنظوره | دستگاه اختصاصی با کنترل بینایی و نیرو |
|---|---|---|---|
| زمان چرخه | حدود ۱.۵ تا ۳.۵ ثانیه برای هر عملیات | ساخته شده برای انعطافپذیری به جای زمانهای چرخه در سطح ثانیه | طراحی شده بر اساس زمان هدف تاکت |
| موقعیتیابی | صدم میلیمتر | بیامو دقت میلیمتری در موقعیتیابی قطعات گزارش میدهد | تراز بینایی تا ±۰.۰۲–۰.۰۵ میلیمتر در ماشینهای بنلانگ |
| نیروی فرآیند | صدها نیوتن تا چند کیلو نیوتن، کنترل شده تا چند درصد | طراحی نشده به عنوان سر پرس یا جوشکاری | کنترل نیروی سروو، برای مثال ۱۰۰–۱۰۰۰ نیوتن در ±3% |
| دادههای هر واحد | منحنی نیرو، انرژی جوش یا زمان قطع برای هر شماره سریال | بستگی به یکپارچهسازی دارد | برای هر واحد ثبت شده و به MES ارسال میشود |
| بهترین کاربرد | — | لجستیک، ترتیبدهی، مراقبت از ماشین، جابجایی مواد | پرچکاری، جوشکاری، تست، مونتاژ |
این به معنای این نیست که رباتهای انساننما نقشی در تولید تجهیزات الکتریکی ندارند. بیامو و هیوندای در حال آزمایش رباتها برای انجام کارهایی مانند جابجایی قرقرهها، بارگذاری مجلات یا حمل کارتنهای کامل هستند. با این حال،, اقدامات واقعی ارزشافزوده مرتبط با تولید مدارشکنها تنها توسط ماشینهای ویژه مجهز به سیستمهای حسگر و کنترل که تحت شرایط حلقه بسته عمل میکنند، قابل انجام است..
جایی که هوش مصنوعی فیزیکی کار میکند: حس کردن و عمل کردن در حلقه بسته
وقتی درباره تولید دقیق صحبت میکنیم، بخش زیادی از آن اساساً عملیاتی است که در طول تمام چرخهها در حلقه قرار دارد. این شامل چهار مرحله است:
۱. حس کردن – یک دوربین قطعه را شناسایی میکند، سپس با استفاده از حسگر نیرو یا موتور سروو، نیروی وارد بر حرکت اندازهگیری میشود، در حالی که اینورتر انرژی مصرفی برای جوشکاری را نمایش میدهد و سیگنال تست زمان قطع را شناسایی میکند.
۲. تصمیمگیری – کنترلر سیگنال دریافتی را با الگوی “طلایی” شناخته شده مقایسه میکند و آن را با محدودیتهای تعیین شده توسط مهندسان مقایسه میکند. همچنین، الگوریتم هوش مصنوعی کاری انجام میدهد که سیستم مبتنی بر قوانین نمیتواند: شروع منحنیهای معیوب را تشخیص میدهد نه فقط دیدن اینکه یکی از مقادیر از حد مجاز فراتر رفته است.
عمل – ماشین میتواند قبل از اتصال، موقعیت قطعه را اصلاح کند، در صورت دریافت سیگنال غیرعادی متوقف شود یا قطعه را رد کند، یا حداقل به روند خاصی توجه نشان دهد.
یادگیری – هر یک از سیگنالها تحت شماره سریال خاصی ذخیره میشوند که برای آموزش مدل/الگوریتم استفاده میشود.
سه فرآیندی که در زیر برای تولید مینیاتوری مدار شکن توضیح داده شدهاند، این فرآیند را نشان میدهند. سختافزاری که برای حس کردن دادهها و ثبت دادهها استفاده میشود، در ماشینهای فعلی موجود و اثبات شده است..
پرچکاری: خواندن منحنی نیرو-جابجایی
پرچکاری روشی برای اتصال قطبهای مدار شکن به واحدهایی است که شامل چندین قطب هستند و با کمک کنتاکتهای نقرهای اتصال برقرار میکند. یک پرچ ممکن است از بیرون خوب به نظر برسد، اما هنوز شل، ترک خورده یا خیلی کوتاه باشد.
در یک دستگاه مونتاژ اتوماتیک چند قطبی MCB, دیواره جانبی قطعه ابتدا با دوربین با دقت ±0.05 میلیمتر تراز و همسطح میشود. هر قطعهای که همتراز نباشد، از فرآیند ماشینکاری حذف میشود. سپس سیستم پرچکاری اعمال میشود، با نیرویی در بازه 500 نیوتن تا 5 کیلو نیوتن، و پارامترهای عملیات به طور مداوم نظارت میشوند و در صورت بروز ناهنجاری مداخله میشود. ماشین همچنین پارامترهای دیگری از جمله تعداد و عمق پرچ را اندازهگیری میکند.
پرچکاری کنتاکت اثربخشی بیشتری ارائه میدهد. ماشین پرچکاری خودکار کنتاکت نقرهای که از دوربین و نیرویی در بازه 100 تا 1000 نیوتن استفاده میکند، امکان دستیابی به منحنی مشخصه نیرو-جابجایی را فراهم میکند که به نوع خاص پرچ استفاده شده بستگی دارد.
اینجاست که هوش مصنوعی فیزیکی وارد عمل میشود. یک حد ممکن است نشان دهد که مقدار حداکثر مورد نیاز فراتر رفته است. با این حال، بسیار بعید است که توضیح دهد که شکست فرآیند میتواند ناشی از کنتاکت گمشده، سر پرچ شکسته، پانچ فرسوده یا ترکیب مواد استفاده شده در فرآیند ماشینکاری متفاوت از دستههای قبلی باشد.
جوشکاری کنتاکت: یادگیری از انرژی جوش و جابجایی
کانکتورها با استفاده از روشهای جوشکاری ساخته میشوند، لکههای نقرهای روی کانکتورهای مسی، نوارهای بیمتال برای حرکتها و رشته مسی، مجموعه قطع مغناطیسی. جوشکاری سرد ممکن است از بازرسی بصری عبور کند اما در محل شکست بخورد.
در یک ماشین جوشکاری خودکار نقطهای و کنتاکت نقرهای, جوشکاری مقاومتی توسط اینورتر DC فرکانس متوسط در 1 تا 4 کیلوهرتز تغذیه میشود، با نیروی الکترود کنترل شده توسط سروو در بازه 50 تا 500 نیوتن در ±5%. مقدار انرژی جوش میتواند با پروفایل هر جوش مقایسه شود، حسگرهای جابجایی و نیرو قطعاتی که به درستی تنظیم نشدهاند را شناسایی کرده و انرژی جوش و تعداد چرخهها را ثبت و به MES ارسال میکنند.
همان اصل برای ماشین جوشکاری بیمتال، کنتاکت متحرک و رشته مسی, اعمال میشود، که با سرعت 1200 تا 1320 قطعه در ساعت کار میکند و هر اتصالی که انرژی و جابجایی آن خارج از منحنیهای تعیین شده باشد را رد میکند. ماشین جوشکاری خودکار مجموعه قطع مغناطیسی تراز هدایت شده با بینایی و تست مقاومت خطی پس از هر جوش را اضافه میکند و اتصالاتی که بالاتر از حد تعیین شده، معمولاً 0.1 میلیاهم، باشند را رد میکند.
هوش مصنوعی فیزیکی این سیگنال را به چیزی مفید تبدیل خواهد کرد. فرسودگی الکترود به تدریج از طریق تغییرات در نمودارهای انرژی و جابجایی نشان داده میشود. در حال حاضر، این ماشینها تعداد جوشکاری هر الکترود را شمارش میکنند و هنگام نیاز به تعویض هشدار میدهند؛ مدل مبتنی بر این دادهها امکان پیشبینی کاهش کیفیت جوشکاری قبل از بروز هرگونه نقص را فراهم میکند.
۳. تست قطع مغناطیسی: شناسایی انحراف در ایستگاهها
طبق استاندارد IEC 60898-1، کلیدهای مدار ولتاژ پایین بر اساس منحنیهای مشخصه خود عمل میکنند. قطع فوری این کلیدها در محدودههای تعیین شده توسط این منحنیها است: تقریباً ۳-۵ برابر جریان نامی برای منحنیهای B، ۵-۱۰ برابر برای منحنیهای C و ۱۰-۲۰ برابر برای منحنیهای D. اگرچه کلیدها نباید در کمتر از ۰.۱ ثانیه قطع شوند، اما نمیتوانند از این محدودیتها تجاوز کنند.
یک دستگاه تست خودکار قطع مغناطیسی MCB و تست ولتاژ بالا جریانهای تست برنامهریزی شده ۵ برابر، ۷.۵ برابر و ۱۰ برابر جریان نامی را برای منحنیهای B، C و D به ترتیب اعمال میکند. این دستگاه زمان قطع را با دقت ±۱ میلیثانیه آزمایش میکند، مقاومت تماس را زیر ۰.۵ میلیاهم اندازهگیری میکند و مقاومت ولتاژ بالا را در سطح ۴۰۰۰ ولت تست میکند. اندازهگیریهایی مانند زمان قطع، رویدادها (روشن/خاموش)، جریان نشتی، قبولی/رد، و زمان ثبت شده در سیستم MES با استفاده از پروتکل OPC UA ذخیره میشوند.
اینجا جایی است که تمایز بین هوش مصنوعی فیزیکی و عاملیت شروع به محو شدن میکند. در واقع، نتیجه قطع که به آرامی تعیین میشود اغلب بر اساس فرآیندی در گذشته است، مثلاً جوشکاری سیمپیچ، یوق از تامینکننده جدید، یا تغییر پرچکاری. با اتصال به سیستم دادهها، یک مدل میتواند نتیجه کیفیت را به سیگنالهای جوشکاری و پرچکاری برای MCB مورد بررسی ردیابی کند. راهنمای هوش مصنوعی عاملیت ما نحوه بررسی دقیق همین نوع انحراف توسط یک عامل کیفیت را نشان میدهد خط تست اتوماتیک MCB و پیشنهاد اقدام برای تایید مهندس ارائه میدهد.
هر نوع هوش مصنوعی که باشد، نباید هرگز محدوده تنظیمات قطع را گسترش دهد یا اهداف تست مشخص شده را به تنهایی تغییر دهد. تصمیمات قبولی/رد برای تطابق با استانداردهای IEC متعلق به مدل تایید شده سیستم تست است.
حلقه بسته در یک نگاه
| ایستگاه | حس کردن | تصمیمگیری | اقدام | دادههای نگهداری شده برای هر واحد |
|---|---|---|---|---|
| پرچکاری چند قطبی | دید CCD، نیروی سروو و عمق | بررسی تراز؛ نیرو و عمق در مقابل محدودیتها | رد قبل از پرچکاری؛ توقف در نیروی غیرعادی | نیروی پرچکاری، نتیجه دید، زمان ثبت، شمارههای سریال مرتبط |
| اتصال میخکوبی | دید ±۰.۰۲ میلیمتر، منحنی نیرو-جابجایی | منحنی در مقابل پروفایل طلایی | رد پرچهای بد | منحنی نیرو-جابجایی |
| جوش تماس | انرژی جوش، نیروی الکترود، جابجایی | انرژی و جابجایی در مقابل منحنیهای ذخیره شده | رد اتصالات خارج از پروفایل؛ هشدار فرسودگی الکترود | انرژی جوش، نیرو، شمارش چرخه |
| جوشکاری با مجموعه قطع مغناطیسی | تراز دید، مقاومت خطی | مقاومت در مقابل حد (مثلاً ۰.۱ میلیاهم) | رد خودکار | نتیجه جوش، شمارش الکترود |
| تست قطع مغناطیسی | جریان تست، زمان قطع ±۱ میلیثانیه، نشتی | در مقابل باند منحنی IEC | مرتبسازی قبولی/رد | زمان قطع، مقاومت تماس، نشتی، شماره سریال |
چگونه با هوش مصنوعی فیزیکی در یک کارخانه متوسط شروع کنیم
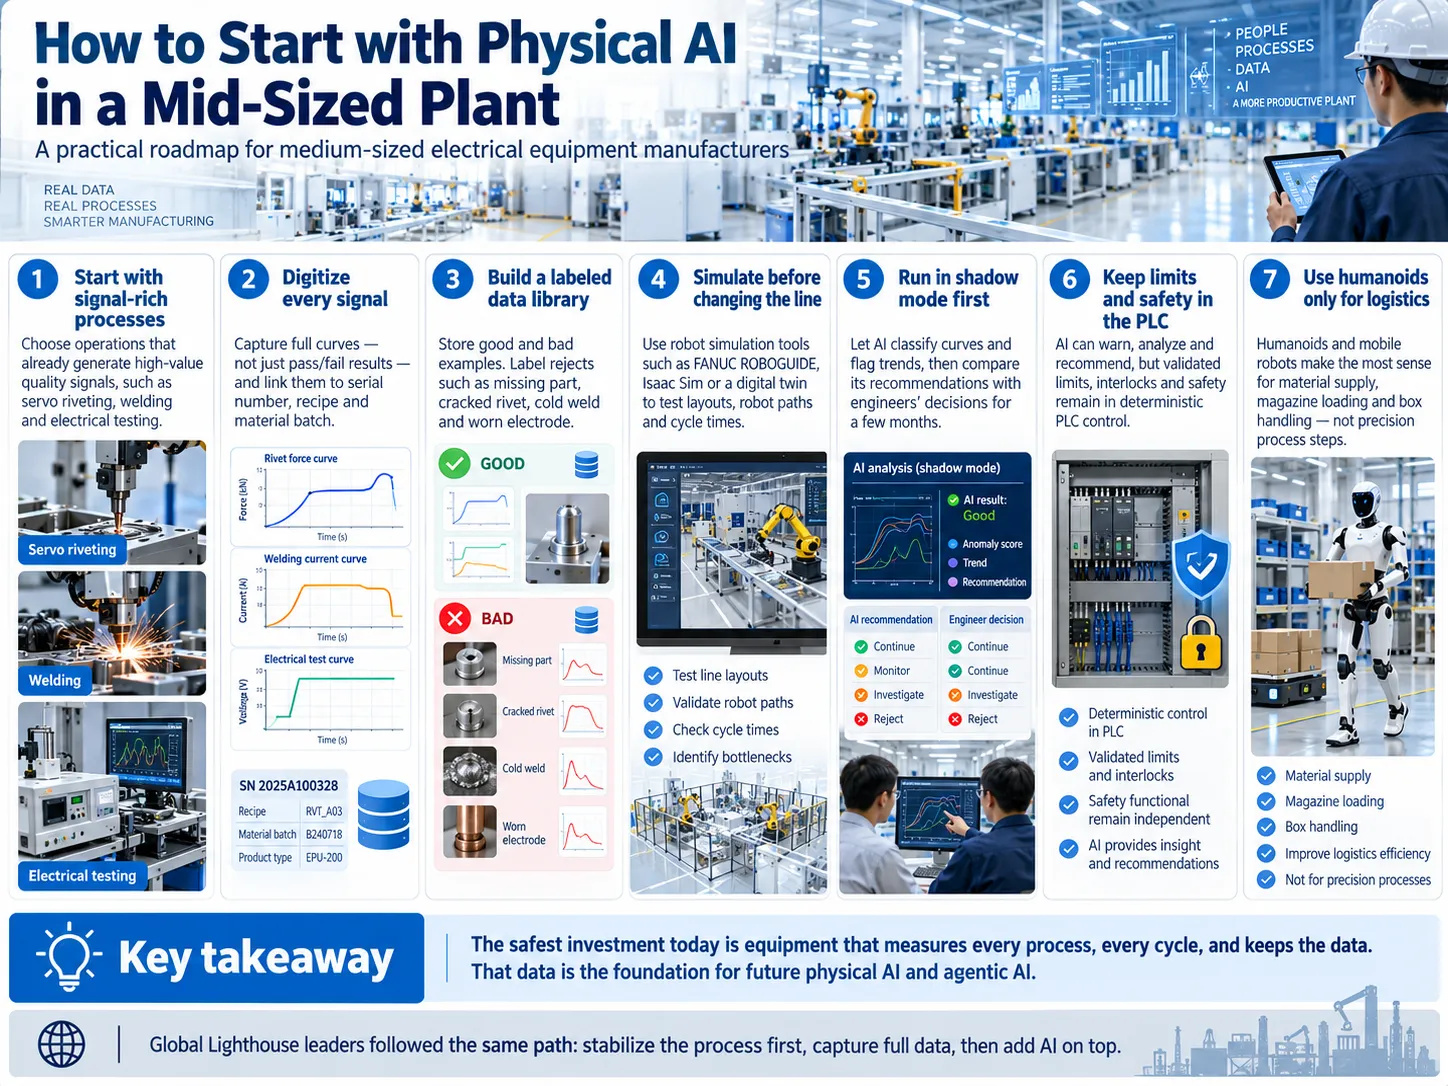
اکثریت قاطع تولیدکنندگان نیازی به خلبان انساننما یا کل سیستم Nvidia برای بهرهمند شدن ندارند. یک گام ملموس برای شرکتهای متوسط در تولید ماشینآلات الکتریکی به شرح زیر است:
نوع فعالیتی را انتخاب کنید که سیگنالهای با کیفیت خوبی برای شروع فراهم کند. سروو-ریوتینگ، جوشکاری و تست الکتریکی ماشینآلات ایدهآل هستند زیرا ویژگیهایی دارند که هوش مصنوعی فیزیکی برای یادگیری به آنها نیاز دارد، مانند منحنیهای نیرو، انرژی جوشکاری و زمان قطع.
هر سیگنال و واحد را دیجیتالی کنید. تولید یک منحنی کامل بسیار مهم است، نه فقط گزارشهای قبول/رد و مرتبط کردن آنها با شماره سریال، دستورالعمل و دسته مواد.
یک پایگاه داده از نمونههای خوب و بد ایجاد کنید. همیشه ردها را در پایگاه داده برچسبگذاری کنید، مانند جزئیات گمشده، ترک در میخ، جوش سرد و الکترود توپ با کمک سیستم برچسبگذاری. داشتن برچسبهای خوب برای به دست آوردن مدل خوب اهمیت دارد.
- فرآیندها را قبل از هرگونه تغییر در خط تولید شبیهسازی کنید. از نرمافزار شبیهسازی ارائه شده توسط تامینکننده ربات خود استفاده کنید، مانند FANUC ROBOGUIDE یا Isaac Sim، یا یک دوقلوی دیجیتال خط, ، برای آزمایش چیدمانهای جدید، مسیرهای ربات یا زمانهای چرخه.5. با حالت سایه شروع کنید. اجازه دهید هوش مصنوعی منحنیها را طبقهبندی کند و روندها را علامتگذاری کند و تشخیص آن را طی چند ماه با مهندسان مقایسه کنید.
محدودیتها و ایمنی را در سیستم PLC حفظ کنید. هوش مصنوعی میتواند شما را از مشکل پیش رو مطلع کند.
استفاده از انساننماها و رباتهای متحرک را فقط برای اهداف لجستیکی در نظر بگیرید. تامین مواد خام، بارگیری مجلات و جابجایی جعبهها باید تنها جایی باشد که رباتها طراحی میشوند.
بهترین شرکتها در شبکه فانوس دریایی جهانی مجمع جهانی اقتصاد از رویکرد مشابهی که در بالا توضیح داده شد استفاده کردند: ابتدا فرآیندهای پایدار و دادههای کامل، سپس هوش مصنوعی در بالای آن. ما در راهنمای خود درباره نمونههای کارخانه فانوس دریایی.
رباتیک هوش مصنوعی فیزیکی هنوز جوان است و برخی از آنچه امروز اعلام میشود در تماس با یک خط تولید واقعی دوام نخواهد آورد. امنترین سرمایهگذاری برای یک کارخانه در حال حاضر تجهیزاتی است که هر فرآیند، هر چرخه را اندازهگیری میکند و دادهها را نگه میدارد. آن دادهها چیزی است که هر هوش مصنوعی آینده، فیزیکی یا عاملی، به آن نیاز خواهد داشت.
سوالات متداول
هوش مصنوعی فیزیکی در تولید چیست؟
هوش مصنوعی فیزیکی به سیستمهای هوش مصنوعی گفته میشود که مشاهداتی از دنیای فیزیکی با استفاده از دوربینها، فشارسنجها و دستگاههای دیگر انجام میدهند، تفسیر این اطلاعات را ارائه میدهند و مکانیزمهایی را کنترل میکنند که اقدامات خاصی را انجام میدهند. برخلاف رباتهای معمولی که برای کار در مسیرهای تعیین شده آموزش دیدهاند، سیستمهای هوش مصنوعی فیزیکی میتوانند به تغییرات رخ داده در اشیاء و شرایط دیگر واکنش نشان دهند. قبل از بهکارگیری، چنین سیستمهایی معمولاً در یک شبیهسازی آموزش داده میشوند.
چه شرکتهایی هوش مصنوعی فیزیکی میسازند؟
انویدیا بخش عمدهای از پلتفرم را فراهم میکند، از Isaac Sim تا مدلهای انساننمای GR00T، همچنین کامپیوترهای ربات Jetson و مدلهای دنیای Omniverse Cosmos. تولیدکنندگان ربات FANUC، ABB، KUKA و Yaskawa این ابزارها را در نرمافزار شبیهسازی و رباتهای خود پیادهسازی میکنند. شرکتهای رباتیک انساننما شامل Boston Dynamics، Figure AI، Hexagon Robotics، Agility Robotics، 1X و NEURA Robotics هستند. BMW و Hyundai هوش مصنوعی فیزیکی تولید میکنند که در حال حاضر در تأسیسات تولیدی به کار گرفته شدهاند.
چه نمونههایی از هوش مصنوعی فیزیکی وجود دارد؟
برخی نمونهها شامل انساننماهای Figure ساخته شده توسط BMW هستند که قطعات را مونتاژ و مرتب میکنند در Spartanburg، AEON توسط Hexagon که از مونتاژ باتری در BMW Leipzig پشتیبانی میکند، و Atlas توسط Boston Dynamics که در سال ۲۰۲۸ توسط Hyundai برای مرتبسازی قطعات در جورجیا به کار گرفته خواهد شد. در حوزه صنعتی، رباتهای FANUC اکنون میتوانند از طریق زبان گفتاری برنامهریزی شده و از طریق شبیهسازی انویدیا آزمایش شوند. در تولید دقیق، هوش مصنوعی فیزیکی را میتوان در عمل با ماشینهای جوشکاری و پرچکاری هدایتشده توسط بینایی مشاهده کرد.
کدام ۵ شغل در برابر هوش مصنوعی باقی خواهند ماند؟
ارائه پنج عنوان شغلی که تضمین شده ایمن بمانند غیرممکن است، اما گزارش آینده شغلها ۲۰۲۵ نگاهی به مشاغلی دارد که تا سال ۲۰۳۰ سریعترین رشد را خواهند داشت. طبق این گزارش، حرفههای کارگران مزرعه، رانندگان تحویل، توسعهدهندگان نرمافزار، کارگران ساختمانی و فروشندگان بیشترین رشد را تجربه خواهند کرد، در حالی که پرستاری و سایر مشاغل مراقبتی نیز با سرعت قابل توجهی رشد خواهند کرد. در کارخانهها، هوش مصنوعی بسیاری از مشاغل را تغییر میدهد به جای اینکه کاملاً حذفشان کند، به این معنی که متخصصان نگهداری، برنامهنویسان ربات، مهندسان کیفیت و متخصصان فرآیند نقش مهمتری خواهند داشت.
هوش مصنوعی چگونه در صنعت تولید استفاده میشود؟
هوش مصنوعی در بازرسی مبتنی بر تصویر، نگهداری پیشبینی، برنامهریزی فرآیندهای تولید، برنامهنویسی رباتیک، شبیهسازی دیجیتال دوقلو، مدیریت انرژی و برنامهریزی زنجیره تأمین نقش دارد. در کاربرد عملی، هوش مصنوعی فیزیکی شامل استفاده از رباتها و ماشینهایی است که میتوانند به تغییرات واکنش نشان دهند، در حالی که هوش مصنوعی عاملیتدار وظیفه هماهنگی اقدامات سیستمهای MES و ERP را بر عهده دارد. پیشرفتهترین کاربردها تا سال ۲۰۲۶ هنوز فقط شامل تضمین کیفیت مبتنی بر داده و خدمات نگهداری به همراه آزمایشهای مربوط به استفاده از رباتهای انساننما برای لجستیک و مدیریت قطعات است.
نتیجهگیری: هوش مصنوعی فیزیکی درباره بستن حلقه است، نه کپی کردن بدن انسان
شرکتهایی مانند FANUC، BMW، انویدیا و Hyundai نه تنها در حال انجام مطالعات درباره هوش مصنوعی فیزیکی هستند بلکه آن را در کارخانهها ترویج میدهند. انویدیا در حال توسعه مدلهای شبیهسازی و کامپیوترهای رباتیک است در حالی که FANUC و سایر تولیدکنندگان آنها را در رباتهای کاری که میلیونها ساعت کار کردهاند پیادهسازی میکنند. در نهایت، BMW و Hyundai در حال بررسی رباتهای انساننما در خطوط عملیاتی هستند.
با این حال، وقتی بررسی میکنیم که آن انساننماها در واقع در سایتهای کارخانه چه کاری انجام میدهند، میبینیم که آنها در فرآیندهایی مانند بارگیری، حمل و نقل، مرتبسازی و توالیبندی دخیل هستند. بنابراین، پیچیدهترین نشتها به دلیل آنها رخ نمیدهد. در بیشتر موارد،, هوش مصنوعی فیزیکی که در تولید به کار میرود در ماشینهایی نمایان میشود که به سادگی میبینند آیا قطعهای نزدیک است، احساس میکنند ساختار چگونه شکل میگیرد، درک میکنند چیزی چگونه رفتار میکند و بر اساس آن عمل میکنند.
این رویکردی است که تولیدکنندگانی که میخواهند در آینده در این فناوری سرمایهگذاری کنند دنبال خواهند کرد.
منابع
- انویدیا – NVIDIA و رهبران جهانی رباتیک هوش مصنوعی فیزیکی را به دنیای واقعی میآورند (مارس ۲۰۲۶) – Cosmos 3، Isaac، GR00T، Jetson Thor، و ادغامهای FANUC، ABB، KUKA و Yaskawa.
- FANUC America – FANUC هوش مصنوعی فیزیکی را در رباتیک صنعتی با بهرهگیری از فناوریهای NVIDIA تسریع میکند (مارس ۲۰۲۶) – ROBOGUIDE، Isaac Sim، ROS 2 و برنامهنویسی زبان طبیعی.
- فوجیتسو – توسعه هوش مصنوعی فیزیکی با FANUC، Yaskawa Electric و Kawasaki Heavy Industries (ژوئیه ۲۰۲۶) – پلتفرم کنترل هوش مصنوعی فیزیکی مستقل.
- گروه BMW – اولین ربات انساننما در کارخانه لایپزیگ معرفی شد (سپتامبر ۲۰۲۶) – Hexagon AEON، نتایج Figure 02 در اسپارتانبورگ و استراتژی هوش مصنوعی فیزیکی BMW.
- Boston Dynamics – Boston Dynamics ربات جدید Atlas را رونمایی کرد (ژانویه ۲۰۲۶) – مشخصات Atlas، برنامههای استقرار هیوندای و ظرفیت تولید ربات.
- گروه خودروسازی هیوندای – کارخانه هوش مصنوعی NVIDIA Blackwell (اکتبر ۲۰۲۵) – ۵۰,۰۰۰ GPU، دوقلوهای دیجیتال کارخانه و اعتبارسنجی ربات در Isaac Sim.
- مجمع جهانی اقتصاد – گزارش آینده مشاغل ۲۰۲۵: مشاغل آینده – سریعترین مشاغل در حال رشد و کاهش تا سال ۲۰۳۰.
آیا میخواهید کنترل بینایی و نیرو را در خط قطعکننده خود داشته باشید؟
هوش مصنوعی فیزیکی با ماشینهایی شروع میشود که هر پرچ، هر جوش و هر تست قطع را اندازهگیری میکنند. اگر MCB، MCCB، RCCB، کنتاکتور یا کلید تولید میکنید و میخواهید پرچکاری هدایتشده با بینایی، جوشکاری کنتاکت با نظارت انرژی و تست قطع مغناطیسی کاملاً قابل ردیابی داشته باشید، نمونههای محصول، خروجی هدف و توضیح کوتاهی از فرآیند فعلی خود را برای ما ارسال کنید. مهندسان ما توصیه خواهند کرد که کنترل حلقه بسته کجا ابتدا نرخ نقص شما را کاهش میدهد و چگونه دادههای هر ایستگاه را به MES شما متصل کنید.