benlong




製造業向け産業用オートメーションセンサーの選び方
すべての自動機械は、動作に必要な情報に依存しています。サーボプレスは不完全な部品で動作し、ロボットは目に見える物体のみで動作し、キャリブレーションベンチは周囲の温度を測定します。選択することは 産業用オートメーションセンサー したがって、プロジェクトの最後に埋める項目ではなく、機械が欠陥を検出するか出荷するかを決定します。このガイドラインは、プロジェクトのセンサーリストを作成する責任者、およびそれらを購入し、サプライヤーの提案を比較し、いくつかの追加センサーを用意する必要がある方に特に向けられています。.
このガイドは、低電圧機器の回路遮断器用自動組立ラインおよび試験ベンチのセンサータイプ選定に関する当社の経験に基づいています。当社の実務では、オムロン、キーエンス、ハネウェル、パナソニック、SIMBATOUCHなどの主要企業が製造する圧力センサー、温度センサー、光電センサー、ビジョンセンサー、近接センサー、線形変位センサーの6種類のセンサーグループから選択しました。.
選択するには 製造用センサー, はカタログではなく作業から始めてください:検出または測定すべきもの、対象材料と距離、プロセスに必要な精度と応答時間、センサーが使用される環境を定義します。次に、出力信号をPLC(PNPまたはNPN、4–20 mA、またはIO-Link)に合わせ、IP等級と取り付け方法を確認し、少数のブランドと部品番号で標準化します。. 現場でのほとんどのセンサー故障は、誤った仕様や不適切な設置によるものであり、センサー自体の故障ではありません。.

ほとんどの組立および試験機械の背後にある6つのセンサー群
産業用オートメーションで使用される センサーの種類は数十種類ありますが、一般的なコンベヤシステムや試験ベンチでは6つのセンサー群のみが使用されます。以下の表は、実際の機械における各センサーの役割と、BOMに記載するための重要な仕様を示しています。, センサー群.
| 機械上での役割 | 定義すべき主要仕様 | 典型的な出力 | 圧力/力 |
|---|---|---|---|
| エア供給、プレス力、クランプ力の監視;サーボプレスのロードセル | 範囲、精度(% FS)、過負荷容量 | 4–20 mA、0–10 V、スイッチ出力 | 温度 |
| キャリブレーションベンチの環境補正;溶接および加熱制御 | センサータイプ(RTD、熱電対)、範囲、精度 | RTD/TC入力、4–20 mA | 光電 |
| 部品の有無、カウント、位置;安全用ライトカーテン | 検出モード、距離、スポットサイズ、応答時間 | PNP/NPN、IO-Link | ビジョン |
| 欠品、逆さままたは誤装着部品;コードやマークの読み取り | 視野、解像度、検査時間、照明 | イーサネット、デジタルI/O | 近接 |
| シリンダーの終端位置、金属部品検出、治具確認 | 検出距離、シールド有無、ハウジングサイズ | 線形/変位 | ビジョン |
| 挿入深さ、ストローク位置、高さおよび平坦度 | 測定範囲、解像度、直線性 | 4–20 mA、0–10 V、RS-485、IO-Link | 圧力および力センサー |
圧力および力センサー
電気部品の組み立てにおける圧力検知には、2つの異なる用途があります。1つ目は空気圧で、ほとんどの機械は0.6MPaのエア供給で動作します。圧力スイッチまたはトランスミッターが、低圧クランプが部品を動かす前に機械を停止させます。2つ目は、プレス、リベット打ち、挿入時の力の測定に関連しています。Benlongの MCB磁気鉄心自動組立機, では、サーボプレスがプログラム可能な10~200 Nの力でボビンとピンを挿入し、 力の精度は±5%、深さの精度は±0.05 mmです。, また、力-変位曲線により、教示されたプロファイルから逸脱した部品は排除されます。SIMBATOUCHおよびHoneywellのロードセルと小型力センサーがこの役割に典型的に使用されます。.
温度センサー
物理現象が温度に依存する場合、温度は最も重要です。バイメタル式回路遮断器は熱に基づいてギアを作動させるため、周囲の環境温度を見渡す校正ベンチは、午前から午後のシフトにかけて誤った測定を引き起こします。Benlongの MCCB長時間熱校正ベンチ は、すべてのテストで周囲温度を記録し、オプションの25 °C ±3 °Cのチャンバーを使用して受け入れ範囲を自動調整できます。このような測定には、熱電対よりもRTD(例:Pt100)を使用する方が、室温でより正確かつ安定しています。熱電対は、溶接や熱圧着などの高温を伴う測定により効果的です。.
光電センサー
光電センサーは部品検出の基盤です。動作モードはスルービーム、反射型、拡散反射型の3つがあり、狭いスペースでも標準センサーの代わりにファイバー光センサーを使用できます。 MCBアークチャート半自動組立機, では、光学センサーがプレス作業前にプレートの枚数と積み重ねの高さを検証し、作業エリアの安全を守るために安全ライトカーテンを設置しています。光学センサーの主要な3メーカーはオムロン、キーエンス、パナソニックです。.
ビジョンセンサー
光電センサーが「はい」か「いいえ」で答えるのに対し、ビジョンセンサーは「何が」「どこで」「正しいかどうか」を答えます。Benlongの MCB自動組立ライン, では、2~3.5秒のサイクルタイムで、指定されたポイントのカメラが欠品、詰まり、部品の誤配置や不良な取り付けをチェックします。カメラの能力を示す単一の仕様は画像解像度ですが、画像取得範囲、最大欠陥サイズ、照明、総合的なビジョン検査時間がすべて運用サイクル要件を満たす必要があります。キーエンスとオムロンはビジョンセンサーおよび完全なマシンビジョンシステムを製造しています。.
近接センサー
誘導近接センサーは、接触なしで金属を検出するために使用されます。シリンダーの端位置の受信、インデックスロータリーテーブル、または治具内の金属部品の存在確認に最も選ばれています。静電容量式はプラスチックハウジングのような非金属物体を検出しますが、汚れや湿度の影響を受けやすいです。また、検出範囲には許容差があり、指定された範囲は鋼鉄製のターゲットに適用されますが、真鍮、銅、アルミニウムなどの他の金属はセンサーの到達距離を大幅に低下させます。これは特に接点や銅端子の検出において重要です。.
線形および変位センサー
線形センサーは、単に存在を検出するのではなく位置を測定する能力があります。これらのセンサーの例には、磁歪式位置トランスデューサ、ポテンショメトリック位置トランスデューサ、LVDT、およびレーザー変位センサーが含まれます。組立機械では、挿入深さ、プレスストローク、部品の高さおよび平坦度を測定するために使用されます。力センサーと組み合わせて使用されると、線形センサーはいわゆる力-変位特性を生成し、サーボプレスを効果的なツールにします。.
産業用オートメーションセンサーの選び方:7ステップのプロセス
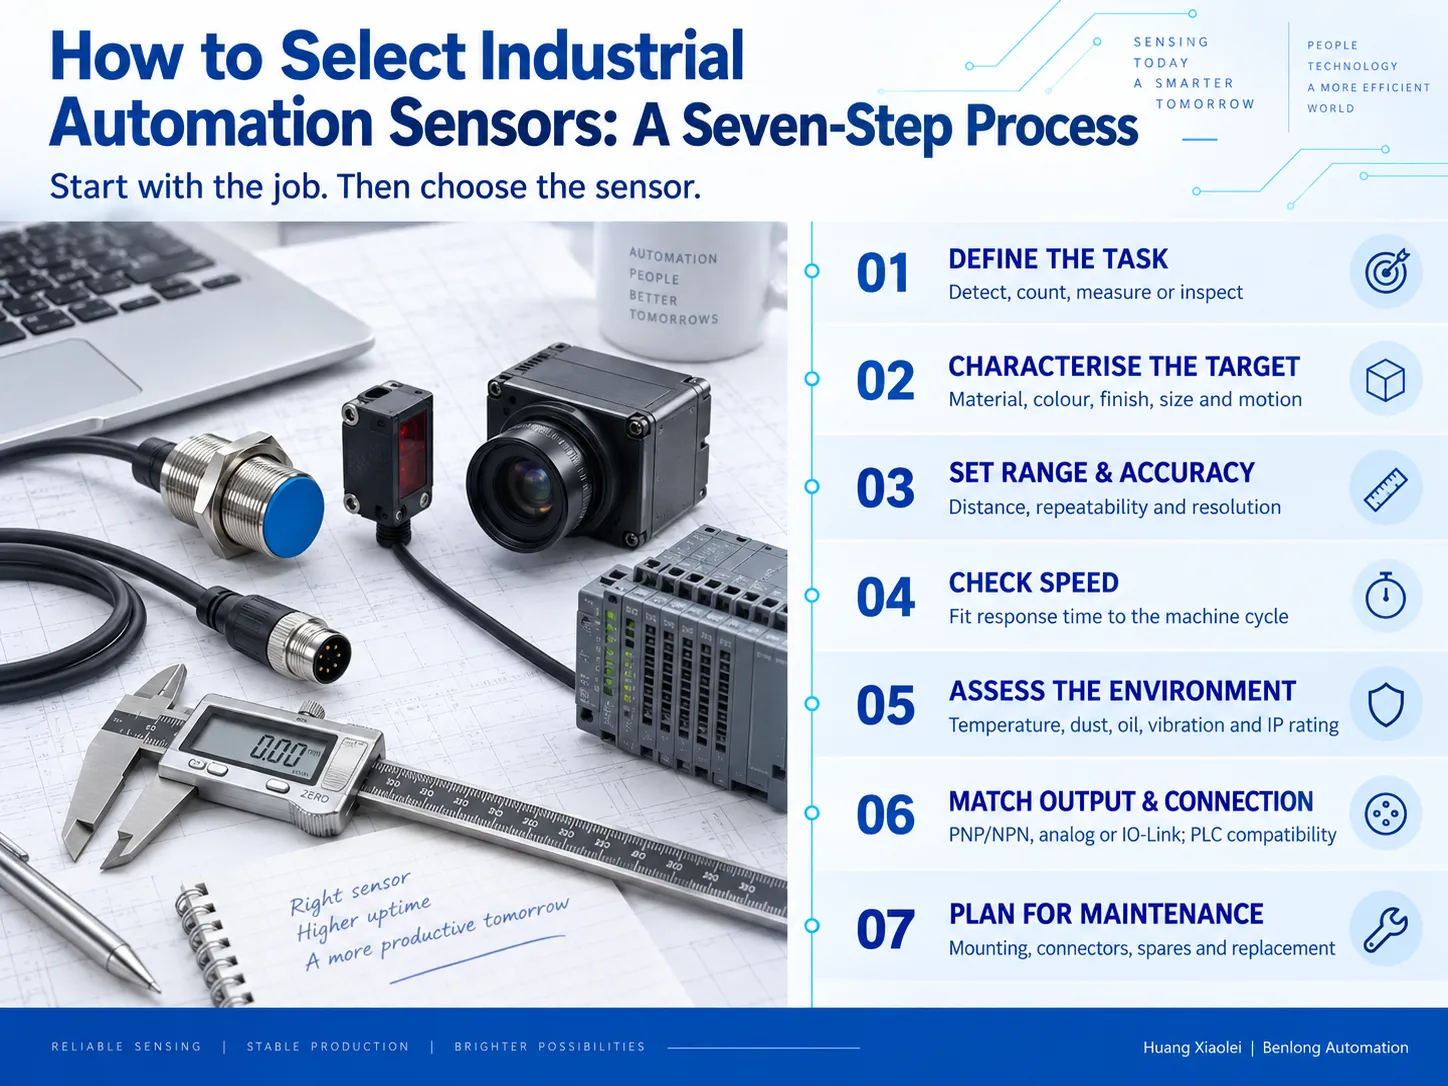
確固たる方法論により、エンジニアは 産業用センサー をより迅速に選択でき、購買担当者はその属性をより簡単に検証できます。これらの7つのステップは普遍的です:
①達成したいことを決定する。検出、計数、測定または検査の目的を空間と時間で説明する一文を作成します。言葉にするのが難しい場合、センサーの要件はまだ正式に定まっていません。.
②ターゲットを特定する。これは、その材料、色、表面仕上げ、寸法および移動性を確立することを意味します。一般に、光沢のある、透明な、黒いターゲットは光学センサーを混乱させることが知られています。.
③距離を計算する。センサーの作動範囲と測定の繰り返し精度を定義します。また、検出すべき最小の変化も考慮してください。.
④時間に注目する。センサーの応答時間が機器の作動時間に合っていることを確認してください。作動サイクルが2秒の場合、遅いセンサーは遅延を引き起こします。.
⑤環境条件を評価する。温度、油霧、冷却液、金属粉塵、振動および電気ノイズなどの要因に注意してください。IP等級に基づいて適切なIPクラスとハウジング材料を選択します。.
⑥出力および接続タイプを決定する。PNPまたはNPNは入力に適合すべきであり、アナログタイプは範囲(4-20mAまたは0-10V)で特徴付けられます。.
⑦メンテナンスの準備をする。これにはコネクターの種類、ケーブル長、予備部品の入手可能性、および再学習なしで交換が可能かどうかの判断が含まれます。.
出力信号:最も多くの立ち上げ遅延を引き起こす詳細
ディスクリートセンサーはPNPまたはNPN技術のいずれかを使用しており、PLC入力モジュールに適合する適切なセンサーを選択することが重要です。極性が間違っているセンサーは単に動作しないため、輸入機器が最終目的地に到着した際の遅延の最も一般的な原因の一つです。一方、アナログセンサーは連続的な測定値を送信することで動作し、長いケーブル配線では電気ノイズに対する効果と配線断線の検出の容易さから、電圧信号よりも4-20 mAが好まれます。. IO-Link, はIEC 61131-9として標準化されており、従来の3線接続を維持しつつ双方向通信を追加することで、PLCがセンサーの診断情報を読み取り、交換ユニットに設定を自動的にダウンロードできるようにします。.
エンジニアおよび購買担当者のためのセンサー仕様チェックリスト
ほとんどの調達問題はセンサーリストの不完全な項目から始まります。リストが 自動化センサー の購買に回される前に、各項目は以下の質問に答えるべきです:
| 項目 | 記入内容 | その重要性 |
|---|---|---|
| 機能と設置場所 | ステーション番号と作業内容、例:「ST05 アークプレートカウント」“ | 部品を機械図面および予備部品リストにリンクさせる |
| センサータイプとモード | 例:拡散型光電、M12誘導シールド | 適合するが動作しない代替品を防止 |
| 範囲と精度 | 検出距離または測定範囲、再現性 | 供給者が満たすべき性能を定義 |
| 応答時間 | 最大値(ms単位) | 機械サイクル内に収まる必要がある |
| 出力 | PNP/NPN、NO/NC、4–20 mA、IO-Link | PLC入力カードに適合する必要がある |
| 電源電圧 | 通常12–24 V DC | 起動時のセンサー損傷を防止 |
| 接続 | M8/M12コネクタまたはケーブル、ケーブル長 | メンテナンス時間と予備在庫に影響 |
| 環境およびIP等級 | 例:IP67、耐油ケーブル | 寿命を決定 |
| ブランドおよび部品番号 | 承認済みブランドと正確なモデル | 購買が同等品を比較可能にする |
| 承認代替品 | 第二ブランドおよびモデル | 納期問題からプロジェクトを保護 |
顧客は2つの商業的チェックを考慮する必要があります:見積もり部品が正規代理店からの正規在庫かどうかを確認し、全体の納期だけでなくセンサーごとのリードタイムを把握すること。例えば、1つのバックオーダーのビジョンセンサーが工場での生産ライン全体のテストを停滞させることがあります。.
Benlongオートメーションプロジェクトで使用されるセンサーブランド
Benlongは限られたブランドリストを標準化しており、顧客は地元で調達可能な部品を備えた機械を受け取り、エンジニアはサポートを提供できます。以下の比較は各ブランドが組立および試験装置で一般的にどのように使用されているかを示しています。.
| ブランド | 起源 | 最も強力なセンサーライン | Benlong機械での典型的な役割 |
|---|---|---|---|
| オムロン | 日本 | 光電、ファイバー、近接、ビジョン、変位、圧力 | 一般検出;多くのラインで使用されるOmron PLCに適合 |
| キーエンス | 日本 | ファイバー、レーザー変位、ビジョンおよび測定システム | 高精度測定およびビジョン検査 |
| ハネウェル | アメリカ合衆国 | 圧力、力、温度、位置およびスイッチ | 圧力および力の監視、温度測定 |
| パナソニック | 日本 | ファイバー、コンパクト光電、エリアセンサー、ライトカーテン、圧力 | 狭い治具内でのコンパクト検出、オペレーターの安全性 |
| SIMBATOUCH | 中国(広州) | ロードセル、小型力センサー、トルクおよび多軸力センサー | プレス、リベット打ちおよび挿入力の測定 |
顧客が既存の工場標準に合わせるために別のブランドを指定する場合、設計段階でセンサーリストを調整できます。機械が製造される前にこれを行うコストは少なく、工場受け入れ後にセンサーを変更すると配線のやり直し、プログラムの再設定、再試験が必要になります。インドなどの市場で現地と海外の機械メーカーを比較検討する購入者は、当社のガイドでその決定についてさらに詳しく知ることができます。 インドの自動組立機メーカーのレビュー.
センサー信号から品質判断へ
センサーの出力は、機械の動作に影響を与える場合にのみ意味があります。適切に設計されたラインのすべての重要なセンサーは、機械の動作(停止、拒否、再試行、調整、記録)に影響を与えます。これは単に物体を動かす自動化と品質管理を行う自動化の重要な違いであり、当社の記事でさらに詳しく説明しています。 自動化とは何か. 機械提案を検討する際には、各センサーの信号が誤っている場合に何が起こるかを尋ねてください。答えがなければ、そのセンサーは装飾に過ぎません。.
- 故障時の拒否:力-変位、ビジョンおよびカウントシステムは、不良品がラインを通過するのを防ぐべきです。.
値の記録:力のピーク、温度、検査結果の記録を保持することで、監査やクレームにデータを活用できます。.
センサーの監視:IO-Link診断システム、光電センサーの信号強度データ、チャネル校正により、問題発生前にセンサーの故障を検出できます。. 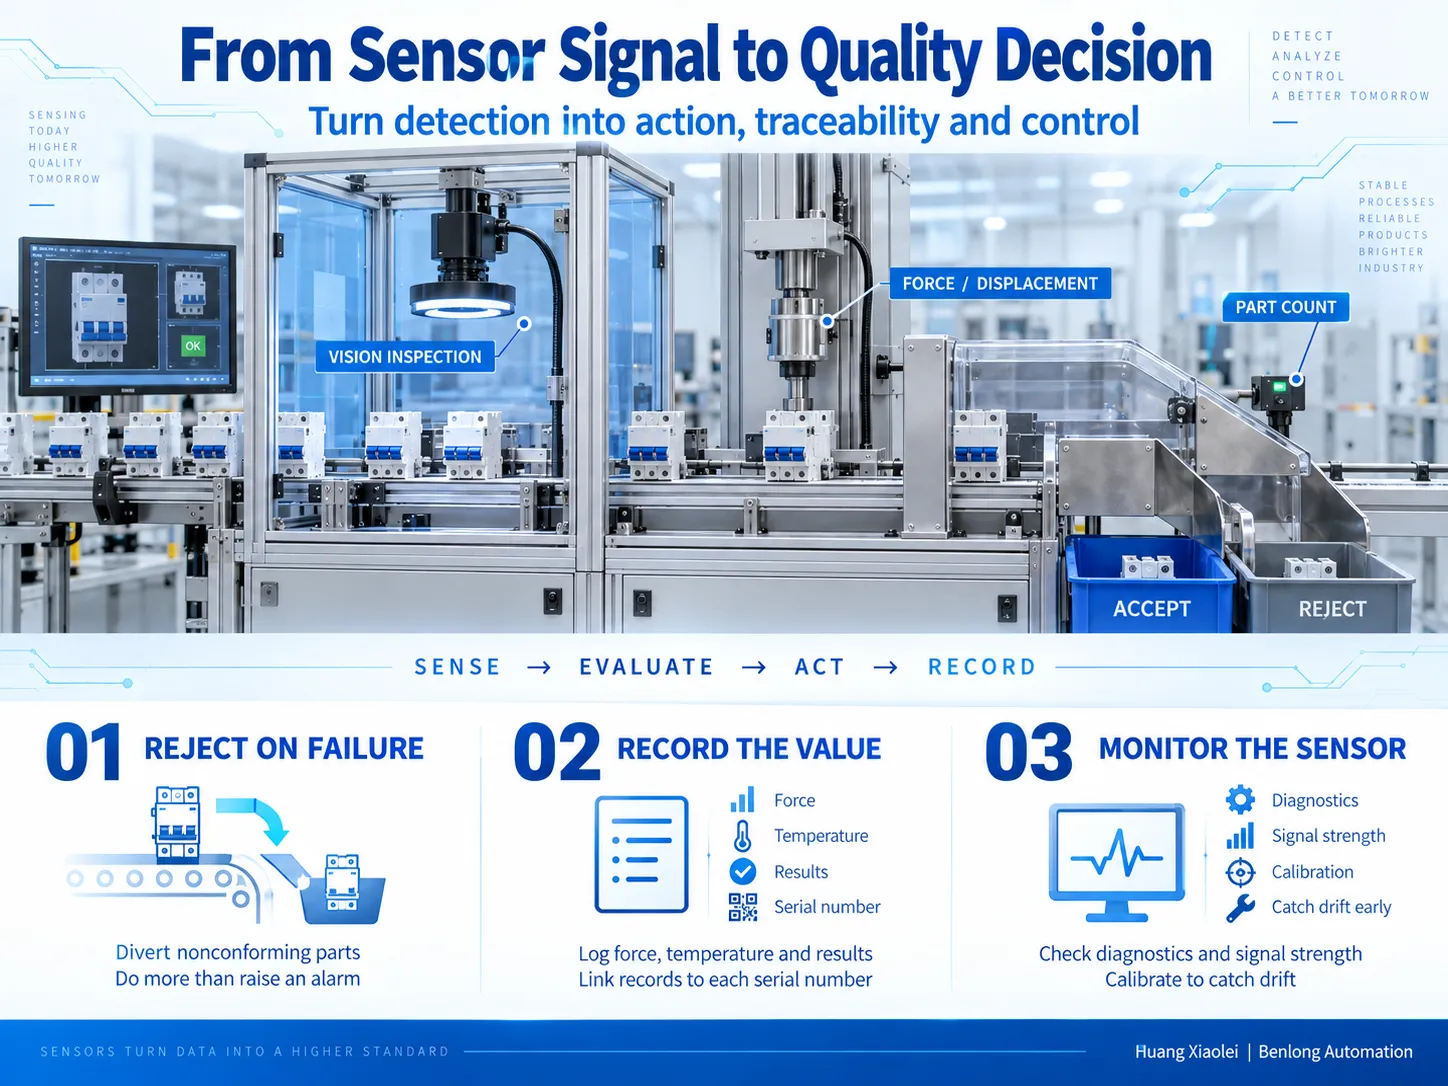
よくある質問
産業用自動化で使用されるセンサーの種類は何ですか?
最も一般的な 産業用センサーは 近接センサー(誘導式および静電容量式)、光電およびファイバーセンサー、ビジョンセンサー、圧力および力センサー、温度センサー、線形および変位センサー、超音波センサー、エンコーダー、レベルおよび流量センサー、安全装置としてライトカーテンやレーザースキャナーなどがあります。.
センサーの主な4種類は何ですか?
公式なセンサーの種類リストは存在しませんが、実務上は温度、圧力、位置または近接、光学センサーの4つの大分類に分けられます。これらのセンサータイプは製造プロセスで必要な測定および検出の大部分を占めています。.
センサーの選び方は?
まず、検出または測定が必要な内容を正確に指定し、次に対象物の詳細と距離を特定し、必要な精度と応答時間を確保し、作業条件とIP等級を定義し、最後に出力信号の種類をコントローラーに合わせて調整します。最後に、代替案の提案も含めてプロジェクトをサポートできるメーカーを選ぶことが重要です。.
産業用ロボットで一般的に使用されるセンサーの種類は何ですか?
関節位置は主にエンコーダによって監視され、ビジョンシステムは部品の識別に使用されます。組み立てや研磨作業は力/トルクセンサーの助けを借りて行われます。近接センサーや光電センサーはグリッパーやエンドエフェクターに使用されます。安全性は安全レーザースキャナーやライトカーテンの使用によって確保されます。.
参考文献
- OMRON Industrial Automation — センサー製品カテゴリー
- KEYENCE — センサー基礎:検出原理とセンサーの種類
- Panasonic Industry — センサー
- Honeywell — センシングソリューション
- SIMBATOUCH(広州Sbatuo電子技術)— 力および圧力センサー
- IO-Link Community — IO-Link技術(IEC 61131-9)
結論
製造プロジェクトのためのセンサー選定は、購入前の仕様決定の作業です。タスク、対象、精度、速度、環境を定義し、出力をコントローラーに合わせ、サポート可能なブランドで標準化します。Benlong Automationはこのアプローチを圧力、温度、光電、ビジョン、近接、リニアセンサーに適用し、組立ラインや試験ベンチのすべての信号が品質に関する判断につながるようにしています。.
黄小雷 | Benlong Automation