 benlong
ما هو الذكاء الاصطناعي الفيزيائي في التصنيع؟ دروس من FANUC وNvidia وBMW وHyundai
على مسرح مؤتمر Nvidia’s GTC في مارس 2026، أدلى جنسن هوانغ بتصريح كان ليبدو غريبًا قبل خمس سنوات: “الذكاء الاصطناعي الفيزيائي هنا – عاجلاً أم آجلاً، ستتحول كل شركة صناعية إلى شركة روبوتات.” بعد ذلك بوقت قصير، أعلنت FANUC عن خططها لدمج تقنيات المحاكاة والذكاء الاصطناعي الحدي من Nvidia في روبوتاتها. كانت BMW قد أعلنت بالفعل عن نتائج العمل الذي قام به روبوت بشري الشكل في مصنعها في سبارتنبرغ بعد عشرة أشهر من استخدامه. كما وعدت Hyundai باستخدام روبوت Atlas من Boston Dynamics في مصنعها في جورجيا بدءًا من عام 2028.
الفيديوهات التي تعرض قدرات الروبوتات البشرية الشكل مثيرة للإعجاب حقًا. يقترب روبوت بشري الشكل من رف، يأخذ قطعة من الصفائح المعدنية ويضعها على الحامل. قد يظن المرء أن مصانع المستقبل ستكون مليئة بالروبوتات البشرية الشكل.
لكن إذا دخلت مصنعًا ينتج قواطع دوائر صغيرة، تتغير الصورة. يتم لحام التلامس الفضي الذي يقل حجمه عن سنتيمتر واحد في أقل من ثانيتين، ويتم التثبيت تحت ضغط مئات النيوتن بدقة تصل إلى بضع مئات من المليمتر، ويتم تبديل كل قاطع بتيارات تزيد 5 إلى 10 مرات عن المسموح بها وفي غضون ميلي ثانية. لا يمكن لأي روبوت بشري الشكل أداء هذا العمل أسرع من المعدات المتخصصة.
المقال مكرس لهذه الفجوة. الذكاء الاصطناعي الفيزيائي في التصنيع يُستخدم بالفعل ويتم تطويره بسرعة كبيرة، لكن في معظم المصانع، لن يكون إمكاناته في الروبوتات البشرية الشكل بل في الآلات القادرة على الرؤية، والإحساس، والتحكم في عملياتها ضمن حلقة مغلقة. في المقال، سنشرح ما هو الذكاء الاصطناعي الفيزيائي، وما الذي تقوم به FANUC وNvidia وBMW وHyundai في هذا المجال، وكيف يصبح مفيدًا في الإنتاج. سيتم توضيح ذلك من خلال ثلاث حالات من إنتاج القواطع: التثبيت، ولحام التلامس، واختبار الفصل المغناطيسي.
هذا المقال يواصل سلسلة مقالاتنا التي تناقش موضوع الذكاء الاصطناعي الوكلي في التصنيع، بينما يتعامل الذكاء الاصطناعي الوكلي مع وكلاء البرمجيات الذين يضعون الخطط وينفذون العمليات، يصف الذكاء الاصطناعي الفيزيائي الروبوتات والأجهزة التي تقوم بالمهام في الحياة الواقعية. في الممارسة العملية، يتم دمج كلا النوعين ارتباطًا وثيقًا مع بعضهما البعض.
إجابة سريعة: الذكاء الاصطناعي الفيزيائي في التصنيع يشير العالم إلى أنظمة الذكاء الاصطناعي التي تستقبل بيانات حسية من العالم المحيط بها عبر الكاميرات وأجهزة الاستشعار والإشارات الأخرى، وتحلل ما تمت معالجته وتستخدم الروبوتات أو الآلات لتنفيذ الإجراءات وفقًا لذلك. توفر NVIDIA نظام التشغيل الأساسي لهذه الأنظمة؛ وتدمج FANUC وABB وKUKA وYaskawa هذه الأنظمة في الروبوتات؛ وتختبر BMW وHyundai الروبوتات البشرية الشكل للوجستيات والتعامل مع الأجزاء. بالنسبة للوظائف التي تتطلب دقة مثل التثبيت، واللحام، والاختبار الكهربائي، فإن مثالًا على كيفية تنفيذ الذكاء الاصطناعي الفيزيائي هو من خلال الرؤية والقوة في حلقة مغلقة على أجهزة خاصة بدلاً من روبوت بشري الشكل.
ما هو الذكاء الاصطناعي الفيزيائي في التصنيع؟
يشير الذكاء الاصطناعي الفيزيائي إلى الذكاء الاصطناعي الذي يعمل في العالم المادي بدلاً من الاقتصار على الشاشات فقط. وفقًا لشركة FANUC America، فإنه يجمع بين الذكاء الاصطناعي والروبوتات لمنح الآلات القدرة على الإدراك، والتفكير، والتصرف ضمن بيئة متغيرة. ينتج نموذج اللغة نصًا، بينما يحدد نظام الذكاء الاصطناعي الفيزيائي مقدار الضغط اللازم للإمساك بشيء ما، ومكان وضع أداة اللحام، أو ما إذا كان ملف القوة الذي تم قياسه يشير إلى أن المسمار جيد.
كانت الروبوتات موجودة في المصانع لعقود، مما يجعل من المهم فهم ما يمكن لهذا الروبوت المحدد القيام به والذي لم يكن ممكنًا من قبل. يعمل الروبوت الصناعي القياسي باتباع مسار قدمه مهندس بشري. إذا جاء جزء ما في مكان غير دقيق قليلاً، إما يفشل الروبوت أو يتم اكتشافه بواسطة مستشعر يجب إصلاحه من قبل شخص ما. من المفترض أن يكون نظام الذكاء الاصطناعي الفيزيائي قادرًا على القيام بكل هذا بشكل مباشر ومستقل: تحديد مكان الجزء، تغيير سلوكه، مراجعة النتيجة والتعلم منها.
الأتمتة التقليدية مقابل الذكاء الاصطناعي الوكلي مقابل الذكاء الاصطناعي الفيزيائي
| الأتمتة التقليدية | الذكاء الاصطناعي الوكالي | الذكاء الاصطناعي الفيزيائي | |
|---|---|---|---|
| أين يعمل | الآلات و PLCs | أنظمة البرمجيات مثل MES، ERP وأدوات الصيانة | الروبوتات والآلات في العالم الحقيقي |
| كيف يقرر | قواعد ثابتة ومسارات معلمة | يخطط خطوات نحو هدف باستخدام البيانات وأدوات البرمجيات | نماذج متعلمة تربط ما يستشعره بكيفية تحركه |
| المدخلات الرئيسية | عتبات المستشعر، مفاتيح الحد | الأوامر، سجلات الاختبار، الإنذارات، البريد الإلكتروني | صور الكاميرا، القوة والعزم، الموقع، التيار، الصوت |
| الإخراج النموذجي | قبول أو رفض جزء، تشغيل دورة ثابتة | أمر عمل، جدول جديد، توصية | حركة معدلة، قوة مصححة، التقاط أو وضع |
| مثال | يرفض مكبس جزءًا يتجاوز حد القوة | يعيد وكيل جدولة الوظائف بعد تأخير المورد | يجد الروبوت الموقع الحقيقي للجزء بواسطة الرؤية ويعدل قبضته |
اللبنات الأساسية للذكاء الاصطناعي الفيزيائي
عند إزالة الزخرفة، تتكون معظم أنظمة الذكاء الاصطناعي من نفس المكونات الأربعة:
الاستشعار. يشمل استخدام الكاميرات، الرؤية ثلاثية الأبعاد، مستشعرات القوة، والإشارات الكهربائية مثل التيار والوقت، حيث تسمح عمليات الاستشعار الغنية لأنظمة الذكاء الاصطناعي بالتعلم.
نماذج العالم والمحاكاة. من الأكثر أمانًا وسرعة للروبوتات التعلم من خلال المحاكاة بدلاً من العمل في الوقت الحقيقي. تم إنشاء نماذج العالم Isaac Sim وOmniverse ومحرك الفيزياء Newton من Nvidia لهذا الاحتياج المحدد — توليد بيانات تدريب واقعية واختبار نشاط الروبوت.
الحوسبة الطرفية. يجب اتخاذ قرار الحركة خلال أجزاء من الثانية بجانب الآلة. يتم ذلك من خلال استخدام وحدات الحوسبة الطرفية مثل سلسلة Jetson من Nvidia، التي يتم دمجها بشكل متزايد في الروبوتات من قبل FANUC و ABB.
تكنولوجيا الروبوت أو الآلة. يمكن أن تكون تكنولوجيا الذكاء الاصطناعي في شكل ذراع روبوت بستة محاور، أو روبوت متنقل، أو رأس لحام.
تتحدث Nvidia عن الحاجة إلى ثلاثة حواسيب لتقنية الذكاء الاصطناعي: يجب أن يكون أحد الحواسيب في مركز البيانات، والآخر في العالم في المحاكاة الافتراضية، والأخير في الروبوت. هذا المنظور هو تذكير جيد بأن الذكاء الاصطناعي هو نظام وليس منتجًا.
كيف تتكامل الذكاء الاصطناعي الفيزيائي، الذكاء الاصطناعي الوكلي والتوائم الرقمية معًا
أوضحت BMW كيف تتكامل هذه الأفكار عند عرض الروبوتات الشبيهة بالبشر في مصنعها في لايبزيغ في سبتمبر 2026. بشكل أدق، يقرر وكلاء الذكاء الاصطناعي ويسيطرون على الروبوتات بينما تضمن الروبوتات تنفيذ هذه الذكاء في حركة فيزيائية. عمليًا، تقسم هذه العناصر الثلاثة أدوارها كما يلي:
- A التوأم الرقمي لخط الإنتاج يحاكي المصنع لاختبار التعديلات على المستوى الافتراضي قبل لمس أي معدات ملموسة.
- يتخذ وكيل الذكاء الاصطناعي قرارات بشأن الخطوات التالية، مثل: ما المهمة التي يجب تنفيذها، أي مكون يحتاج إلى فحص، ما المشكلة التي يجب حلها، إلخ.
ينفذ الذكاء الاصطناعي الفيزيائي ما يجب القيام به ويتصرف بشكل مناسب أثناء العملية.تصف FANUC وNvidia وHyundai مشاريعها بطريقة مماثلة. تتم مرحلة التدريب والتحقق على مستوى المحاكاة بينما يتم تنفيذ المهمة بواسطة روبوت.
نظام الذكاء الاصطناعي الفيزيائي: ما تقوم به FANUC وNvidia وBMW وHyundai
يبدو أن الذكاء الاصطناعي الفيزيائي يكتسب زخمًا وحماسًا نتيجة للأنشطة التي تقوم بها بعض الشركات في مجال الذكاء الاصطناعي الفيزيائي، حيث تكون إحداها مسؤولة عن إنشاء المنصة الأساسية، وبعضها يبني تقنيات روبوتية، وبعض شركات تصنيع السيارات تختبر الروبوتات الشبيهة بالبشر في ظروف الإنتاج الفعلية. كل منهم يقدم تقارير عما يقوم به فيما يتعلق بهذه القضية.
Nvidia: الطبقة الخاصة بالمنصة
لا تشارك Nvidia مباشرة في إنشاء الروبوتات الصناعية، لكنها توفر معظم البرمجيات والأجهزة ذات الصلة بعمليات الذكاء الاصطناعي الفيزيائي. لذلك تحدثت Nvidia في مؤتمر GTC في مارس 2026 عن التالي:
العنصر الأول في القائمة هو Cosmos 3 – نموذج عام للعالم يُستخدم للحصول على بيانات تدريب اصطناعية، وللتنبؤ بالتغيرات المستقبلية في المشاهد.
الثاني هو Isaac Sim وIsaac Lab 3.0 المرتبطان بمحاكاة الروبوتات وعملية التعلم التعزيزي.
الموضوع الثالث هو أن الشركة طورت نماذج مفتوحة Isaac GR00T للروبوتات الشبيهة بالبشر. التقدم الرئيسي هنا هو أن GR00T N2 أكثر من ضعف الفعالية في إنجاز ما هو مخصص له وتطبيق التقنيات الجديدة مقارنة بأحدث النماذج القائمة على استخدام البيانات البصرية والنصية حتى اليوم.
رابعًا، قدمت Nvidia مكتبات Omniverse لإنشاء التوائم الرقمية.
وأخيرًا وليس آخرًا هو Jetson Thor وهو وحدة المعالجة المركزية المحركة للروبوت المزود بالذكاء الاصطناعي. علاوة على ذلك، أعلنت Nvidia عن مشاركة Foxconn التي تتعاون مع Skild AI في التجميع الدقيق لمرافق إنتاج Blackwell؛ بالإضافة إلى ذلك، تقوم Samsung بتدريب الروبوتات على تنفيذ عمليات التوصيل من خلال المحاكاة.
العنوان: سانتا كلارا، كاليفورنيا، الولايات المتحدة الأمريكية.
FANUC: تقدم الذكاء الاصطناعي الفيزيائي للروبوتات الصناعية
FANUC هي العلامة التجارية التي يجب متابعتها، لأنها تمتلك الروبوتات المتاحة لديك بالفعل. تقوم الشركة اليابانية بصناعة الروبوتات الصناعية وأنظمة CNC والمحركات السيرفو، وتمتلك أحد أبرز أمثلة المصانع التي تعمل بدون إشراف بشري.
في مارس 2026، أعلنت FANUC أمريكا أن الشركة تطبق تقنيات Nvidia في إنتاجها:
التوائم الرقمية. يمكن تنفيذ أداة المحاكاة FANUC ROBOGUIDE باستخدام برنامج Isaac Sim وOmniverse، مما يمكّن المصنعين من إنشاء نماذج فوتوغرافية واقعية للخلية أو خط الإنتاج بأكمله واختبار النموذج قبل تركيب المعدات. يمكن العثور على العديد من روبوتات FANUC كنماذج للمحاكاة.
الذكاء الاصطناعي على الحافة. مع روبوتات Jetsons، يمكنها التفاعل في الوقت الحقيقي مع تغيرات الأجزاء والعمليات الأخرى.
التثبيت المفتوح. أصدرت FANUC برنامج تشغيل ROS 2 كرسمي وتدعم لغة Python عبر الروبوتات التي تزن من 3 كجم إلى 2.3 طن.
برمجة اللغة الطبيعية. تستخدم FANUC ذكاء Nvidia الاصطناعي لتمكين الروبوتات من فهم الكلام الطبيعي من الموظفين وإنشاء كود Python تلقائيًا لتمكين استخدام موظفين غير متخصصين في البرمجة.
“قال مايك تشيكو، رئيس FANUC: ”الذكاء الاصطناعي الفيزيائي هو الخطوة التالية في الأتمتة الصناعية". في يوليو 2026، أعلنت فوجيتسو عن خطتها للمشاركة في تطوير الذكاء الاصطناعي الفيزيائي بالتعاون مع FANUC، Yaskawa Electric، وKawasaki Heavy Industries من خلال إنشاء واجهة تحكم تعاونية باستخدام تقنيات Nvidia، بما في ذلك Cosmos وOmniverse وIsaac وNewton. تتميز المنصة المعلنة بضمان سيادة البيانات، والتي، حسب رأي فوجيتسو، تسهم في تحسين أمان البيانات وتقليل مخاطر التوقف عن العمل وتسرب البيانات. سيعرف أصحاب المصانع الذين يقلقون من ربط خطوط إنتاجهم بتطبيقات الذكاء الاصطناعي الخارجية السبب.
المقر الرئيسي: 3580 شيبوكوسا، قرية أوشينو، مقاطعة ميناميتسورو، ياماناشي 401-0597، اليابان. رقم الهاتف: +81-555-84-5555. تقع FANUC أمريكا في روشيستر هيلز، ميشيغان، الولايات المتحدة الأمريكية.
إرسال الملاحظات
BMW: الروبوتات الشبيهة بالبشر في العمل في الإنتاج الحقيقي
كشفت BMW عن أرقام أكثر بخصوص الروبوتات الشبيهة بالبشر مقارنة بأي صانع سيارات آخر في العالم، مما يجعل تجربتها مثيرة للاهتمام للدراسة.
في مصنع سبارتنبرغ، كارولاينا الجنوبية، عمل الإنسان الآلي Figure 02، الذي تنتجه شركة Figure AI، لمدة عشرة أشهر في ورشة الهيكل مع أسبوع عمل من خمسة أيام ومدة وردية تبلغ عشر ساعات. تدعي BMW أن هذا الروبوت تعامل مع أكثر من 90,000 جزء خلال 1,250 ساعة من وقت العمل، ورتب الأجزاء للّحام بدقة ميليمترية، وشارك في تصنيع أكثر من 30,000 وحدة من سيارة BMW X3. سمح المشروع التجريبي لـ BMW بتعلم أشياء غير متوقعة حول السلامة، بما في ذلك إدخال حواجز إضافية وفواصل في مكان العمل وتحسين تغطية شبكة 5G في الورشة. يستخرج أجزاء مختلفة من حاويات ضخمة وينقلها إلى عربات معالجة الطلبات، التي تُرسل في النهاية إلى خط الإنتاج بالترتيب المناسب.
قدمت BMW لأول مرة AEON، الإنسان الآلي الذي بنته شركة Hexagon Robotics. يبلغ ارتفاع AEON الآن 1.65 مترًا ويزن 60 كيلوغرامًا ولديه القدرة على تغيير القبضات. بدأ في إنتاج البطاريات والمكونات عالية الجهد من خلال تولي المهام المتكررة التي تتطلب العديد من الحركات. بالإضافة إلى ذلك، افتتحت BMW مركز الكفاءة في الذكاء الاصطناعي الفيزيائي في الإنتاج لتقييم شركات الشركاء ونقل المشاريع من المختبر إلى المصانع.
ما هو مهم هو أن الأشخاص الآليين الذين أنشأتهم BMW مسؤولون عن نقل المكونات وتطبيقها والتعامل معها. إنهم يستبدلون فقط العمليات اللوجستية التي يوجهها البشر ويقللون من أهمية العمليات الأكثر تعقيدًا داخل المجالات التقنية والتصنيعية.. يجب أن يؤخذ هذا السلوك في الاعتبار من قبل كل عمل تجاري.
الموقع: Petuelring 130، ميونيخ، ألمانيا. هناك أيضًا مصنع في سبارتنبرغ يقع في جرير، كارولاينا الجنوبية، الولايات المتحدة الأمريكية.
إرسال الملاحظات
هيونداي وبوسطن ديناميكس: الأشخاص الآليون على نطاق صناعي
اشترت مجموعة هيونداي موتور شركة بوسطن ديناميكس وقامت باستثمارات غير مسبوقة في الأشخاص الآليين في المجال الصناعي.
في معرض CES في يناير 2026، قدمت الشركة الإنتاج السريع لـ Atlas. الإنسان الآلي كهربائي بالكامل، يحتوي على 56 محورًا ويمكنه الإمساك بما يصل إلى 50 كيلوغرامًا. علاوة على ذلك، لا تتطلب الآلة أي مصادر طاقة خارجية. تخطط مجموعة هيونداي موتور لاستخدام Atlas في مصنع الشركة المشترك في الولايات المتحدة الأمريكية، ومن المحتمل أن تطلق إنتاج الأشخاص الآليين في الولايات المتحدة الأمريكية.
من خلال الشراكة مع Nvidia، تعمل هيونداي على البرنامج الذي سيسمح للشركة بإدارة تشغيل المصنع. كما يخططون لاستثمار حوالي $3 مليار في تطوير تكنولوجيا الذكاء الاصطناعي الفيزيائي في كوريا.
مواقع مصانع مجموعة هيونداي موتور محددة في Ellabell، مقاطعة Bryan، جورجيا، الولايات المتحدة الأمريكية. تقع شركة بوسطن ديناميكس في Waltham، ماساتشوستس.
ABB، KUKA، Yaskawa وشركات أخرى
بالإضافة إلى ذلك، تُظهر شركات تصنيع الروبوتات الأخرى اهتمامًا بمجال الروبوتات الشبيهة بالبشر. تقوم شركة ABB بتطوير برامج المحاكاة Omniverse وIsaac لتحسين كفاءة الروبوتات والتحكم في عملياتها. كما تطبق شركات مثل KUKA وYaskawa هذه المحاكاة. دخلت شركة Universal Robots في شراكة مع Skild AI لجعل روبوتاتها التعاونية قادرة على التعامل مع المهام الأساسية.
نظرة عامة على شركات الذكاء الاصطناعي الفيزيائي
| الشركة | المقر الرئيسي | الدور في الذكاء الاصطناعي الفيزيائي | العمل الرئيسي |
|---|---|---|---|
| نفيديا | سانتا كلارا، الولايات المتحدة الأمريكية | المنصة: المحاكاة، نماذج العالم، حواسيب الروبوت | Isaac Sim، Omniverse، Cosmos 3، GR00T، Jetson Thor |
| فانوك | أوشينو، ياماناشي، اليابان | الروبوتات الصناعية والتحكم الرقمي CNC | ROBOGUIDE مع Isaac Sim، برنامج تشغيل ROS 2، البرمجة بلغة طبيعية |
| ABB روبوتات | زيورخ، سويسرا | الروبوتات الصناعية | التكليف الافتراضي مع Omniverse، Jetson في وحدات التحكم |
| كوكا | أوغسبورغ، ألمانيا | الروبوتات الصناعية | Omniverse وIsaac في التكليف الافتراضي |
| ياسكاوا | كيتاكيوشو، اليابان | الروبوتات الصناعية والمحركات | تكامل المحاكاة؛ منصة Fujitsu للذكاء الاصطناعي الفيزيائي |
| مجموعة BMW | ميونيخ، ألمانيا | الشركة المصنعة والمستخدم الرائد | الشكل 02 و03 في سبارتانبرغ، Hexagon AEON في لايبزيغ |
| هيونداي / بوسطن ديناميكس | سيول، كوريا / وولثام، الولايات المتحدة الأمريكية | الشركة المصنعة وصانع الروبوتات الشبيهة بالبشر | أطلس في Metaplant America من 2028؛ مصنع Nvidia للذكاء الاصطناعي |
| فيجور إيه آي | كاليفورنيا، الولايات المتحدة الأمريكية | صانع الروبوتات الشبيهة بالبشر | الشكل 02 و03 في BMW |
| هيكساجون روبوتيكس | ستوكهولم، السويد (Hexagon) | صانع الروبوتات الشبيهة بالبشر | AEON في BMW لايبزيغ |
أمثلة على الذكاء الاصطناعي الفيزيائي في أرض المصنع اليوم
بعيدًا عن مقاطع الفيديو المفاهيمية، تقدم الفقرات السابقة نظرة شاملة على تطبيقات الذكاء الاصطناعي الفيزيائي التي تعمل بالفعل أو تخضع للاختبار:
تحميل الأجزاء للّحام. كما هو موضح في الشكل 2، الأجزاء التي يتم لحامها لعمليات تصنيع سيارات BMW مستخدمة منذ أكثر من عشرة أشهر.
ترتيب الأجزاء. موضح في الشكل 3، داخل منشآت سبارتانبرغ وبدءًا من 2028، سيتم استخدام أطلس في موقع هيونداي لعرض ترتيب وفرز المكونات للتصنيع.
إنتاج البطاريات والمكونات. تستخدم بطاريات الجهد العالي التي تصنعها BMW لايبزيغ برنامج AEON من Hexagon.
بدء التشغيل الافتراضي. سيسمح Omniverse وIsaac Sim بمحاكاة روبوتات ABB وFANUC وKUKA وYaskawa وبرمجتها قبل تنفيذها للاستخدام الفعلي.
البرمجة القائمة على اللغة الطبيعية. تقوم برمجة روبوتات FANUC بترجمة الأوامر المنطوقة إلى لغة برمجة Python.
تجميع الإلكترونيات عالي الدقة. أظهرت المنشأة ذات الحجم الكبير التي تديرها Foxconn، والتي تستخدم التكنولوجيا المطورة من قبل Skild AI، جدوى استخدام منشأة Nvidia Blackwell بالإضافة إلى المبادئ وراء إنتاجها.
التعامل مع الأسلاك والكابلات. تواصل سامسونج تدريب الروبوتات على التعامل مع الأسلاك في منشآتها التي تحاكي المهمة الصعبة للعمل مع الأسلاك المرنة باستخدام التكنولوجيا الروبوتية التقليدية.
بشكل عام، الاتجاه يميل نحو التنوع. تُستخدم الروبوتات الشبيهة بالبشر حيث تصل الأجزاء بدون فرز وحيث يكون بيئة العمل موجهة للعامل البشري. سيتم تطبيق الأذرع الروبوتية المزودة بالذكاء الاصطناعي في الحالات التي تمثل فيها الأجزاء عناصر مرنة تكون دائمًا في حالة حركة. من حيث العمليات المستقرة، يوفر الذكاء الاصطناعي المساعدة في التعامل مع كميات كبيرة من البيانات بدلاً من استبدال الطرق التقليدية.
فحص الواقع: لماذا الروبوتات الشبيهة بالبشر لن تقوم بتجميع قواطع الدائرة الكهربائية الخاصة بك
لنكن صريحين، يتم عرض فيديوهات للروبوتات الشبيهة بالبشر على عدة مديري مصانع ويتم سؤالهم عما إذا كان لديهم استراتيجية روبوتية أم لا.
الروبوتات الشبيهة بالبشر في التصنيع منطقية حيث يكون العمل على شكل بشري: تحريك الجسم الخاص بالشخص داخل المبنى، الوصول إلى الرفوف وتسليم أجزاء بأحجام مختلفة في مساحة تشبه الإنسان. بالمقابل، فهي عديمة الفائدة للمهام الصغيرة والسريعة. مثال تجميع القواطع يوضح ذلك جيدًا.
| المتطلبات | الحاجة النموذجية لإنتاج قواطع الدائرة الصغيرة (MCB) | روبوت شبيه بالبشر متعدد الأغراض | آلة مخصصة مزودة برؤية وتحكم في القوة |
|---|---|---|---|
| مدة الدورة | حوالي 1.5–3.5 ثانية لكل عملية | مصمم للمرونة بدلاً من أوقات دورة على مستوى الثواني | مصمم حول وقت التكت المستهدف |
| تحديد الموقع | أجزاء من المليمتر | تقارير BMW عن دقة تصل إلى المليمتر عند وضع الأجزاء | محاذاة بصرية بدقة ±0.02–0.05 مم على آلات Benlong |
| قوة العملية | مئات النيوتن إلى عدة كيلو نيوتن، يتم التحكم بها بنسبة قليلة من المئة | غير مصمم كرأس ضغط أو لحام | تحكم في قوة السيرفو، على سبيل المثال 100–1,000 نيوتن عند ±3% |
| بيانات لكل وحدة | منحنى القوة، طاقة اللحام أو وقت الفصل لكل رقم تسلسلي | يعتمد على التكامل | يتم تسجيله لكل وحدة وإرساله إلى نظام إدارة التصنيع (MES) |
| أفضل استخدام | — | اللوجستيات، التسلسل، رعاية الآلات، مناولة المواد | التثبيت بالمسامير، اللحام، الاختبار، التجميع |
هذا لا يعني أن الروبوتات الشبيهة بالبشر ليس لها دور في إنتاج المعدات الكهربائية. تقوم BMW وHyundai باختبار الروبوتات لأداء مهام مثل تحريك البكرات، تحميل المجلات، أو نقل الكراتين الكاملة. ومع ذلك،, فإن الإجراءات الحقيقية ذات القيمة المضافة المرتبطة بتصنيع القواطع لا يمكن تنفيذها إلا بواسطة آلات مخصصة مزودة بأنظمة استشعار وتحكم تعمل في ظروف الحلقة المغلقة.
حيث يعمل الذكاء الاصطناعي الفيزيائي: الاستشعار والتصرف في الحلقة المغلقة
عند الحديث عن التصنيع الدقيق، فإن الكثير منه هو في الأساس عملية تتم في الحلقة طوال جميع الدورات. وتتكون من أربع خطوات:
الاستشعار – تقوم الكاميرا بتحديد الجزء، ثم باستخدام إما مستشعر القوة أو محرك السيرفو، يتم قياس القوة ضد الحركة، بينما يعرض العاكس الطاقة المستخدمة في اللحام، ويحدد إشارة الاختبار وقت الفصل.
اتخاذ القرار – يقارن المتحكم الإشارة المستلمة مع النمط “الذهبي” المعروف مع مقارنتها بحدود معينة يحددها المهندسون. كما يمكن لخوارزمية الذكاء الاصطناعي القيام بشيء لا يستطيع النظام القائم على القواعد القيام به: اكتشاف بدايات المنحنيات الخاطئة بدلاً من مجرد رؤية أن إحدى القيم تجاوزت الحد.
التصرف – يمكن للآلة إما تصحيح موضع الجزء قبل الانضمام، أو التوقف عند إشارة غير طبيعية أو رفض الجزء، أو على الأقل لفت الانتباه إلى اتجاه معين.
التعلم – سيتم حفظ كل إشارة تحت رقم تسلسلي محدد يُستخدم لتدريب النموذج/الخوارزمية.
توضح العمليات الثلاث الموضحة أدناه لإنتاج قاطع الدائرة المصغر هذه العملية. تم إثبات وجود الأجهزة المستخدمة لاستشعار البيانات وتسجيلها في الآلات الحالية اليوم..
التثبيت: قراءة منحنى القوة-الإزاحة
التثبيت هو طريقة لربط أقطاب القاطع في وحدات تحتوي على عدة أقطاب وإجراء الاتصالات بمساعدة جهات اتصال فضية. قد يبدو التثبيت جيدًا من الخارج، لكنه قد يكون فضفاضًا أو متشققًا أو قصيرًا جدًا.
على آلة التجميع الأوتوماتيكية متعددة الأقطاب لقواطع الدائرة المصغرة, يتم أولاً محاذاة وتسوية الجدار الجانبي للجزء باستخدام الكاميرا بدقة ±0.05 مم. يتم استبعاد أي جزء لا يتماشى من المعالجة الإضافية. ثم يتم تطبيق نظام التثبيت بقوة تتراوح بين 500 نيوتن إلى 5 كيلو نيوتن، ويتم مراقبة معلمات العملية باستمرار مع التدخل في حالة وجود خلل. كما تقيس الآلة معلمات أخرى، بما في ذلك تلك المتعلقة بعدد التثبيت وعمقه.
يوفر التثبيت بالاتصال فعالية أكبر. آلة تثبيت تلقائية للاتصال الفضي التي تستخدم كاميرا ونطاق قوة من 100 إلى 1000 نيوتن، من الممكن تحقيق منحنى خاصية القوة-الإزاحة يعتمد على نوع التثبيت المستخدم.
هنا يأتي دور الذكاء الاصطناعي الفيزيائي. قد يشير الحد إلى تجاوز القيمة القصوى المطلوبة. ومع ذلك، من غير المحتمل أن يشرح أن فشل العملية قد يكون ناجمًا عن فقدان جهة اتصال، أو كسر رأس التثبيت، أو تآكل المثقاب، أو أن تركيبة المادة المستخدمة أثناء عملية التصنيع كانت مختلفة عن تلك المستخدمة في الدُفعات السابقة.
اللحام بالاتصال: التعلم من طاقة اللحام والإزاحة
تُصنع الموصلات باستخدام طرق اللحام، نقاط فضية على الموصلات النحاسية، شرائط ثنائية المعدن للحركات وضفيرة نحاسية، مجموعة فصل مغناطيسية. قد يمر اللحام البارد بالفحص البصري ويفشل في الموقع.
على آلة لحام تلقائية للنقطة الفضية والاتصال, يتم تشغيل اللحام بالمقاومة بواسطة محول تيار مستمر متوسط التردد عند 1–4 كيلو هرتز، مع قوة قطب كهربائي يتم التحكم بها بواسطة سيرفو تتراوح بين 50–500 نيوتن عند ±5%. يمكن مقارنة كمية طاقة اللحام مع الملف الشخصي لكل لحام، وتكتشف حساسات الإزاحة والقوة الأجزاء التي لم يتم ضبطها بشكل صحيح وتسجل طاقة اللحام وعدد الدورات وترسلها إلى نظام إدارة التصنيع (MES).
ينطبق نفس المبدأ على آلة لحام شرائط ثنائية المعدن والاتصال المتحرك والضفيرة النحاسية, التي تعمل بسرعة 1200–1320 قطعة في الساعة وترفض أي وصلة تقع طاقتها وإزاحتها خارج منحنياتها. آلة اللحام التلقائية لمجموعة الفصل المغناطيسي تضيف محاذاة موجهة بالرؤية واختبار مقاومة خطي بعد كل لحام، وترفض الوصلات التي تتجاوز الحد المحدد مسبقًا، عادة 0.1 ملي أوم.
ستجعل الذكاء الاصطناعي الفيزيائي هذا الإشارة شيئًا مفيدًا. يظهر تآكل القطب تدريجيًا من خلال التغيرات في رسوم الطاقة والإزاحة. حاليًا، تقوم هذه الآلات بعدد اللحامات لكل قطب وتحذر عند الحاجة إلى استبداله؛ النموذج المبني على هذه البيانات سيسمح بعمل توقعات بانخفاض جودة اللحام قبل ظهور أي عيوب.
اختبار الفصل المغناطيسي: اكتشاف الانحراف عبر المحطات
وفقًا لمعيار IEC 60898-1، تعمل قواطع الدائرة الكهربائية ذات الجهد وفقًا لمنحنياتها المميزة. يكون الفصل الفوري لهذه القواطع ضمن الحدود المحددة بواسطة هذه المنحنيات: تقريبًا 3-5 أضعاف التيار المقنن لمنحنيات B، و5-10 أضعاف لمنحنيات C، و10-20 أضعاف لمنحنيات D. على الرغم من أنه يجب ألا تفصل القواطع في أقل من 0.1 ثانية، إلا أنها لا يمكن أن تتجاوز الحدود المذكورة.
أن آلة اختبار الفصل المغناطيسي الأوتوماتيكية لقاطع الدائرة الصغيرة والاختبار عالي الجهد تطبق تيارات اختبار قابلة للبرمجة بقيم 5x، 7.5x و10x من التيار المقنن لمنحنيات B وC وD على التوالي. تختبر الآلة زمن الفصل بدقة ±1 مللي ثانية، وتقيس مقاومة التلامس أقل من 0.5 ملي أوم، وتختبر مقاومة الجهد العالي عند مستوى 4000 فولت. تُخزن القياسات مثل زمن الفصل، الأحداث (تشغيل/إيقاف)، التيار المتسرب، النجاح/الفشل، والطابع الزمني في نظام MES باستخدام بروتوكول OPC UA.
هنا تبدأ الفروق بين الذكاء الاصطناعي الفيزيائي والوكيل في التلاشي. في الواقع، غالبًا ما يكون نتيجة الفصل التي تتحدد ببطء مستندة إلى عملية ما في الماضي، مثل لحام الملف، أو حاملة من مورد جديد، أو تغيير التثبيت. عند توصيله بنظام البيانات، يمكن للنموذج تتبع نتيجة الجودة إلى إشارات اللحام والتثبيت لقاطع الدائرة الصغيرة قيد التحقيق. نحن دليل الذكاء الاصطناعي الوكلي نشرح كيف يمكن لوكيل الجودة التحقيق في هذا النوع من الانحراف بالضبط على خط اختبار قواطع الدائرة المصغرة الأوتوماتيكي واقتراح إجراء ليوافق عليه المهندس.
مهما كان نوع الذكاء الاصطناعي، يجب ألا يوسع أبدًا حدود إعدادات الفصل أو يغير أهداف الاختبار المحددة بمفرده. قرارات النجاح/الفشل للامتثال لمعايير IEC تعود إلى النموذج المعتمد لنظام الاختبار.
الحلقة المغلقة بنظرة عامة
| المحطة | الاستشعار | اتخاذ القرار | التنفيذ | البيانات المحتفظ بها لكل وحدة |
|---|---|---|---|---|
| التثبيت متعدد الأقطاب | رؤية CCD، قوة السيرفو والعمق | فحص المحاذاة؛ القوة والعمق مقابل الحدود | الرفض قبل التثبيت؛ التوقف عند القوة غير الطبيعية | قوة التثبيت، نتيجة الرؤية، الطابع الزمني، أرقام التسلسل المرتبطة |
| التثبيت بالبرشام | رؤية ±0.02 مم، منحنى القوة-الإزاحة | المنحنى مقابل الملف الذهبي | رفض التثبيتات السيئة | منحنى القوة-الإزاحة |
| لحام التلامس | طاقة اللحام، قوة القطب، الإزاحة | الطاقة والإزاحة مقابل المنحنيات المخزنة | رفض الوصلات خارج الملف؛ تنبيه تآكل القطب | طاقة اللحام، القوة، عدد الدورات |
| لحام مجموعة الفصل المغناطيسي | محاذاة الرؤية، المقاومة الخطية | المقاومة مقابل الحد (مثل 0.1 ملي أوم) | الرفض التلقائي | نتيجة اللحام، عدد الأقطاب |
| اختبار الفصل المغناطيسي | تيار الاختبار، زمن الفصل ±1 مللي ثانية، التسرب | مقابل نطاق منحنى IEC | فرز النجاح/الفشل | زمن الفصل، مقاومة التلامس، التسرب، رقم التسلسل |
كيفية البدء بالذكاء الاصطناعي الفيزيائي في مصنع متوسط الحجم
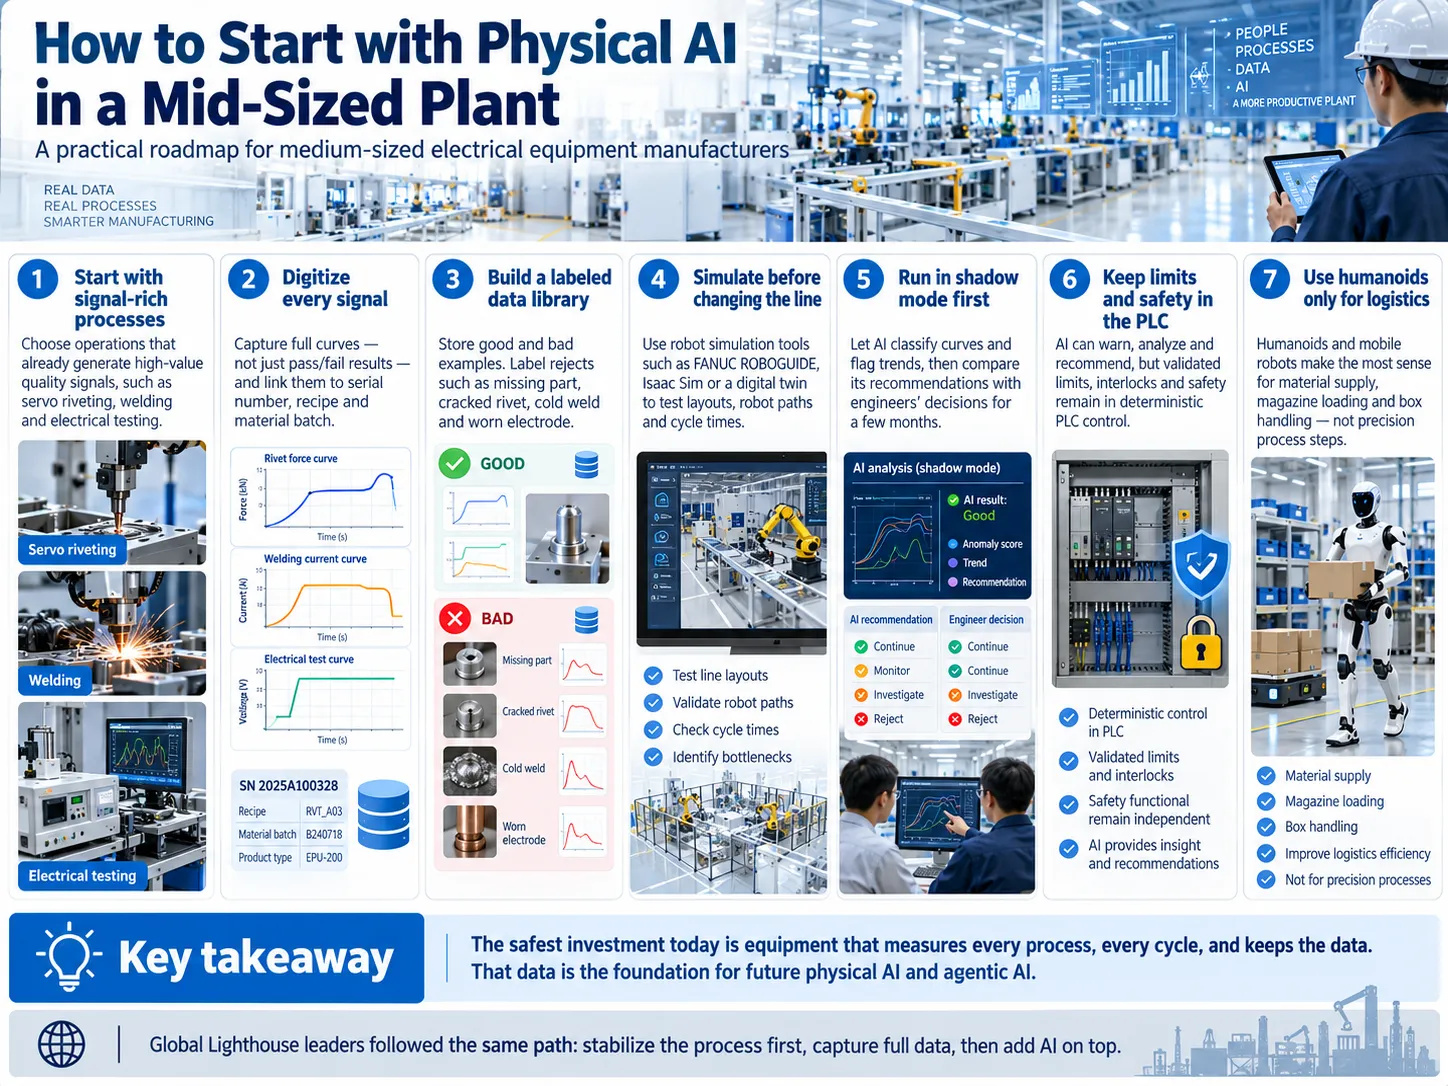
الغالبية العظمى من المصنعين لا يحتاجون إلى طيار بشري أو إلى نظام نفيديا الكامل ليصبح مفيدًا. خطوة ملموسة للشركات متوسطة الحجم في إنتاج الآلات الكهربائية تبدو كما يلي:
اختر نوع النشاط الذي يوفر إشارات ذات جودة جيدة للبدء به. التثبيت بالخدمة، اللحام والاختبار الكهربائي للآلات مثالية لأنها تحتوي على الخصائص التي يحتاجها الذكاء الاصطناعي الفيزيائي للتعلم منها، مثل منحنيات القوة، طاقة اللحام ووقت الرحلة.
رقمنة كل إشارة ووحدة. من الضروري إنتاج منحنى كامل، وليس فقط تقارير النجاح/الفشل وربطها بالرقم التسلسلي، الوصفة، ودفعة المواد.
إنشاء قاعدة بيانات للأمثلة الجيدة والسيئة. قم دائمًا بوضع علامات على الرفض في قاعدة البيانات، مثل التفاصيل المفقودة، الشق في المسمار، اللحام البارد، والقطب الكروي بمساعدة نظام الوسم. من المهم وجود علامات جيدة للحصول على نموذج جيد.
- محاكاة العمليات قبل أي تغييرات على خط الإنتاج. استخدم برنامج المحاكاة المقدم من مورد الروبوت الخاص بك، مثل FANUC ROBOGUIDE أو Isaac Sim، أو التوأم الرقمي للخط, ، لاختبار التخطيطات الجديدة، مسارات الروبوت أو أوقات الدورة. 5. ابدأ بوضع الظل. اسمح للذكاء الاصطناعي بتصنيف المنحنيات والإشارة إلى الاتجاهات وقارن اكتشافه مع مهندسي المصنع على مدى عدة أشهر.
حافظ على الحدود والسلامة في نظام PLC. يمكن للذكاء الاصطناعي إعلامك بالمشكلة القادمة.
فكر في استخدام الروبوتات البشرية والروبوتات المتنقلة لأغراض لوجستية فقط. توفير المواد الخام، تحميل المجلات والتعامل مع الصناديق يجب أن يكون المكان الوحيد الذي تُصمم فيه الروبوتات.
استخدمت أفضل الشركات في شبكة المنارات العالمية للمنتدى الاقتصادي العالمي نهجًا مشابهًا كما هو موضح أعلاه: عمليات مستقرة وبيانات كاملة أولاً، ثم الذكاء الاصطناعي فوقها. لقد غطينا كيف وصلت Siemens و Schneider Electric و Eaton إلى هناك في دليلنا لـ أمثلة منارات المصانع.
لا يزال الذكاء الاصطناعي الفيزيائي في مجال الروبوتات شابًا، وبعض ما يتم الإعلان عنه اليوم لن يصمد عند التعامل مع خط إنتاج حقيقي. الاستثمار الأكثر أمانًا للمصنع الآن هو المعدات التي تقيس كل عملية، كل دورة، وتحفظ البيانات. هذه البيانات هي ما سيحتاجه أي ذكاء اصطناعي مستقبلي، سواء كان فيزيائيًا أو وكيلًا.. ما هو الذكاء الاصطناعي الفيزيائي في التصنيع؟.
الأسئلة الشائعة
يشير الذكاء الاصطناعي الفيزيائي إلى أنظمة الذكاء الاصطناعي التي تقوم بمراقبة العالم المادي باستخدام الكاميرات، مقاييس الضغط وأجهزة أخرى، وتوفر تفسيرًا لهذه المعلومات وتتحكم في آليات تؤدي إجراءات معينة. على عكس الروبوتات التقليدية، التي تُدرّب للعمل على مسارات محددة، يمكن لأنظمة الذكاء الاصطناعي الفيزيائي التفاعل مع التغيرات التي تحدث في الأشياء والظروف الأخرى. قبل وضعها قيد الاستخدام، يتم عادة تدريب هذه الأنظمة في بيئة محاكاة.
ما هي الشركات التي تصنع الذكاء الاصطناعي الفيزيائي؟.
ما هي الشركات التي تصنع الذكاء الاصطناعي المادي؟
توفر Nvidia جزءًا كبيرًا من المنصة، من Isaac Sim إلى نماذج GR00T البشرية، بالإضافة إلى حواسيب الروبوت Jetson ونماذج عالم Omniverse Cosmos. تقوم شركات تصنيع الروبوتات FANUC وABB وKUKA وYaskawa بتطبيق هذه الأدوات في برامج المحاكاة والروبوتات الخاصة بها. تشمل شركات الروبوتات البشرية Boston Dynamics وFigure AI وHexagon Robotics وAgility Robotics و1X وNEURA Robotics. تقوم BMW وHyundai بتصنيع أنظمة الذكاء الاصطناعي الفيزيائية التي يتم نشرها حاليًا في مرافق الإنتاج.
ما هي أمثلة على الذكاء الاصطناعي الفيزيائي؟
بعض الأمثلة هي الروبوتات البشرية Figure التي تصنعها BMW والتي تقوم بتجميع الأجزاء وفرزها في Spartanburg، وAEON من Hexagon التي تدعم تجميع البطاريات في BMW Leipzig، وAtlas من Boston Dynamics، التي ستستخدمها Hyundai لفرز الأجزاء في جورجيا في عام 2028. في المجال الصناعي، يمكن الآن برمجة روبوتات FANUC من خلال اللغة المنطوقة واختبارها عبر محاكاة Nvidia. في الإنتاج الدقيق، ترى أيضًا الذكاء الاصطناعي الفيزيائي في العمل مع آلات التثبيت واللحام الموجهة بالرؤية.
ما هي الوظائف الخمس التي ستبقى بعد الذكاء الاصطناعي؟
من المستحيل تحديد خمسة مسميات وظيفية مضمونة البقاء، لكن تقرير مستقبل الوظائف 2025 يقدم نظرة على الوظائف التي ستشهد أسرع نمو بحلول عام 2030. وفقًا للتقرير، فإن مهن العمال الزراعيين، وسائقي التوصيل، ومطوري البرمجيات، وعمال البناء، والبائعين ستشهد أكبر نمو، في حين ستنمو وظائف التمريض والرعاية بمعدل كبير أيضًا. في المصانع، يغير الذكاء الاصطناعي العديد من الوظائف بدلاً من القضاء عليها تمامًا، مما يعني أن أخصائيي الصيانة، ومبرمجي الروبوتات، ومهندسي الجودة، وأخصائيي العمليات سيكون لهم دور أكبر.
كيف يُستخدم الذكاء الاصطناعي في صناعة التصنيع؟
يلعب الذكاء الاصطناعي دورًا في التفتيش المعتمد على الصور، والصيانة التنبؤية، وجدولة عمليات التصنيع، وبرمجة الروبوتات، والمحاكاة الرقمية التوأمية، وإدارة الطاقة، وتخطيط سلسلة التوريد. في الاستخدام العملي، يشمل الذكاء الاصطناعي الفيزيائي استخدام الروبوتات والآلات التي يمكنها التكيف مع التغيرات، بينما يقوم الذكاء الاصطناعي الوكلي بوظيفة تنسيق إجراءات أنظمة MES وERP. لا تزال التطبيقات الأكثر تقدمًا حتى عام 2026 تقتصر على ضمان الجودة والصيانة المعتمدة على البيانات، إلى جانب التجارب المتعلقة باستخدام الروبوتات البشرية في اللوجستيات وإدارة الأجزاء.
الخلاصة: الذكاء الاصطناعي الفيزيائي يتعلق بإغلاق الحلقة، وليس بنسخ الجسم البشري
لا تقوم شركات مثل FANUC وBMW وNvidia وHyundai بدراسة الذكاء الاصطناعي الفيزيائي فقط، بل تروج له في المصانع. تقوم Nvidia بتطوير نماذج المحاكاة وحواسيب الروبوتات، بينما تقوم FANUC وغيرها من الشركات المصنعة بتطبيقها في الروبوتات العاملة التي عملت بالفعل لملايين الساعات. وأخيرًا، تفحص BMW وHyundai الروبوتات البشرية على خطوط التشغيل.
ومع ذلك، عندما نفحص ما يفعله هؤلاء البشر الآليون فعليًا في مواقع المصانع، يمكننا أن نرى أنهم يشاركون في عمليات مثل التحميل، النقل، الفرز والتسلسل. لذلك، لا تظهر أكثر التسريبات تعقيدًا بسببهم. في معظم الحالات،, الذكاء الاصطناعي الفيزيائي المطبق في التصنيع يتم تمثيله في الآلات التي ببساطة ترى ما إذا كان الجزء قريبًا، وتشعر بكيفية تشكيل الهيكل، وتفهم كيف يتصرف شيء ما وتتخذ الإجراءات وفقًا لذلك.
هذا هو النهج الذي سيتبعه المصنعون الذين يرغبون في الاستثمار في هذه التكنولوجيا في المستقبل.
مراجع
- نفيديا – نفيديا وقادة الروبوتات العالميون يأخذون الذكاء الاصطناعي الفيزيائي إلى العالم الحقيقي (مارس 2026) – كوزموس 3، إسحاق، GR00T، جيتسون ثور، وتكاملات FANUC و ABB و KUKA و Yaskawa.
- FANUC أمريكا – FANUC تسرع الذكاء الاصطناعي الفيزيائي في الروبوتات الصناعية، مستفيدة من تقنيات NVIDIA (مارس 2026) – ROBOGUIDE، إسحاق سيم، ROS 2 وبرمجة اللغة الطبيعية.
- فوجيتسو – تطوير الذكاء الاصطناعي الفيزيائي مع FANUC و Yaskawa Electric و Kawasaki Heavy Industries (يوليو 2026) – منصة تحكم ذات سيادة في الذكاء الاصطناعي الفيزيائي.
- مجموعة BMW – أول روبوت بشري الشكل يُقدم في مصنع لايبزيغ (سبتمبر 2026) – هيكساجون AEON، نتائج الشكل 02 في سبارتانبرغ واستراتيجية BMW للذكاء الاصطناعي الفيزيائي.
- بوسطن ديناميكس – بوسطن ديناميكس تكشف عن روبوت أطلس الجديد (يناير 2026) – مواصفات أطلس، خطط نشر هيونداي وقدرة إنتاج الروبوتات.
- مجموعة هيونداي موتور – مصنع NVIDIA Blackwell AI (أكتوبر 2025) – 50,000 وحدة معالجة رسومات، التوائم الرقمية للمصنع والتحقق من صحة الروبوت في إسحاق سيم.
- المنتدى الاقتصادي العالمي – تقرير مستقبل الوظائف 2025: وظائف المستقبل – أسرع الوظائف نموًا وتراجعًا حتى عام 2030.
هل تريد رؤية وتحكم بالقوة على خط القواطع الخاص بك؟
يبدأ الذكاء الاصطناعي الفيزيائي بالآلات التي تقيس كل مسمار، وكل لحام وكل اختبار فصل. إذا كنت تنتج قواطع دوائر صغيرة (MCBs)، قواطع دوائر متوسطة (MCCBs)، قواطع تسرب أرضي (RCCBs)، قواطع تلامس أو مفاتيح وتريد التثبيت الموجه بالرؤية، اللحام بالتماس مع مراقبة الطاقة واختبار الفصل المغناطيسي القابل للتتبع بالكامل، أرسل لنا عينات منتجاتك، الإنتاج المستهدف ووصفًا موجزًا لعمليتك الحالية. سيقوم مهندسونا بالتوصية بالمكان الذي سيقلل فيه التحكم المغلق الحلقة معدل العيوب أولاً، وكيفية ربط بيانات كل محطة بنظام MES الخاص بك.